센서 융합
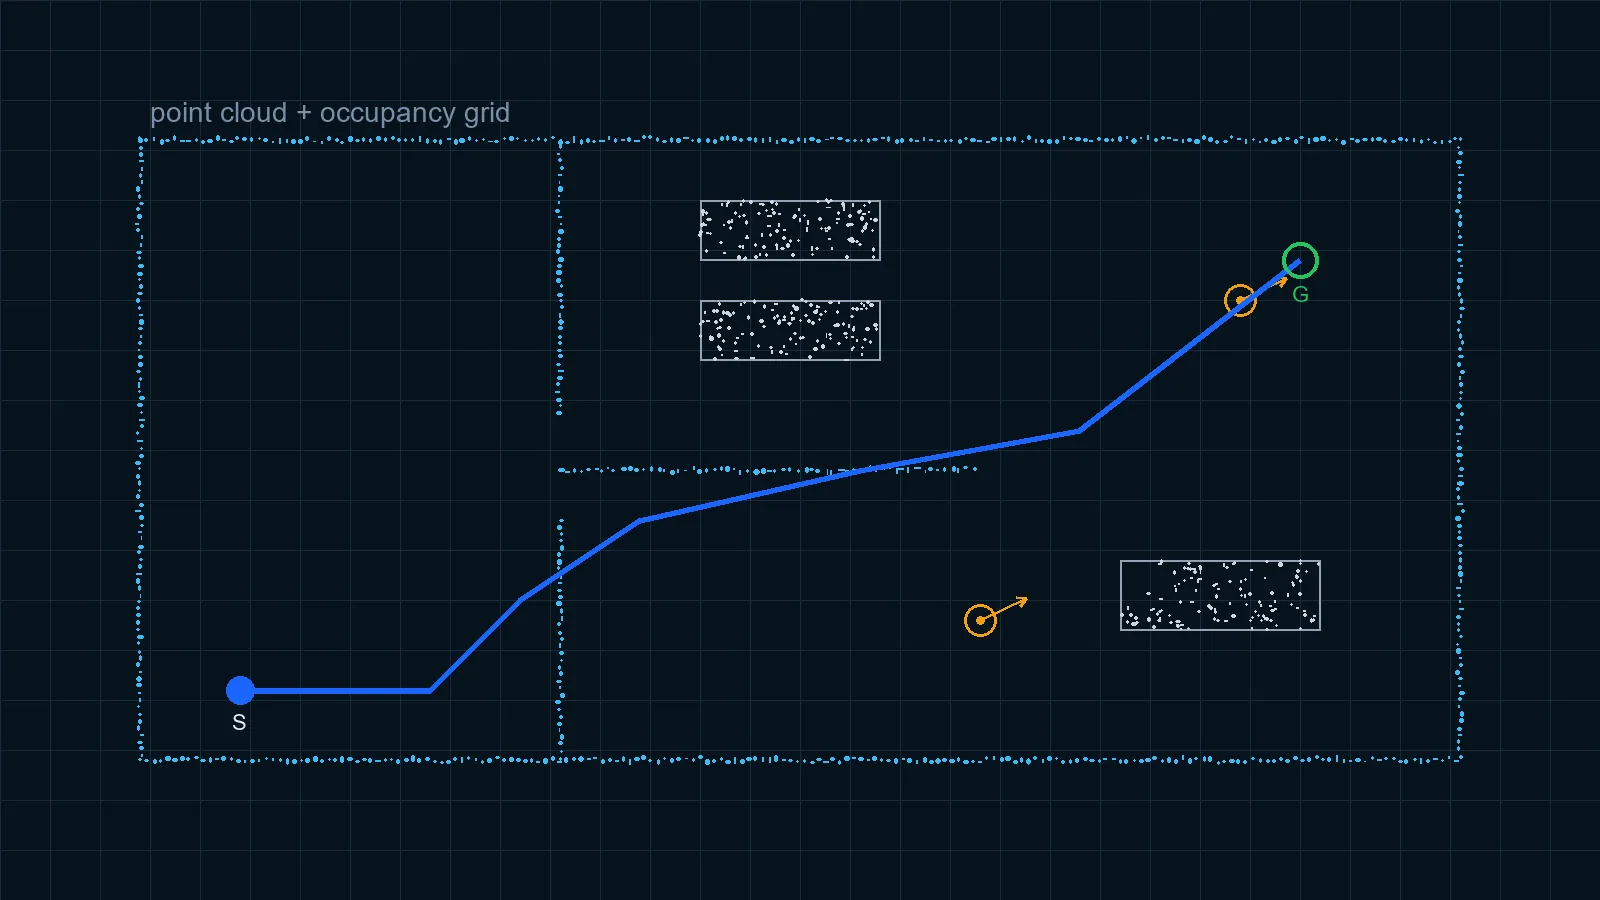
3D 멀티라인 LiDAR를 주 센서로 하고 전후방 듀얼 LiDAR, 깊이 카메라, 초음파 레이더를 선택 장착해 360° 사각지대 없는 입체 인지를 구현합니다. 포인트클라우드 전처리, 지면 분할, 다중 타깃 추적으로 안정적인 주행 가능 영역을 산출합니다.

이동 섀시를 실제로 일하는 로봇으로. 자체 개발 3D 멀티라인 LiDAR SLAM, 멀티 센서 융합, 동적 장애물 회피, 임바디드 의사결정을 통해 하나의 스택이 7종 섀시 구조, 청소 로봇, 복합 로봇, 양팔 휠형 휴머노이드를 동시에 구동합니다.
저희는 범용 빅데이터 플랫폼을 만들지 않습니다. 이 페이지는 로봇이 보고, 위치를 잡고, 주행하고, 이해하게 하는 4계층 알고리즘·소프트웨어 스택을 설명합니다. 전부 자체 개발이며 기종별로 조정 가능하고 여러 제품 라인에 재사용됩니다.
3D 멀티라인 LiDAR를 주 센서로 하고 전후방 듀얼 LiDAR, 깊이 카메라, 초음파 레이더를 선택 장착해 360° 사각지대 없는 입체 인지를 구현합니다. 포인트클라우드 전처리, 지면 분할, 다중 타깃 추적으로 안정적인 주행 가능 영역을 산출합니다.
LiDAR-관성 융합 3D SLAM이 실시간으로 3D 포인트클라우드 지도를 작성합니다. 반사판, 자기 테이프, QR 코드 같은 현장 마커가 필요 없고 재위치 정밀도 10mm, 대규모 공간과 다층 연속 내비게이션을 지원합니다.
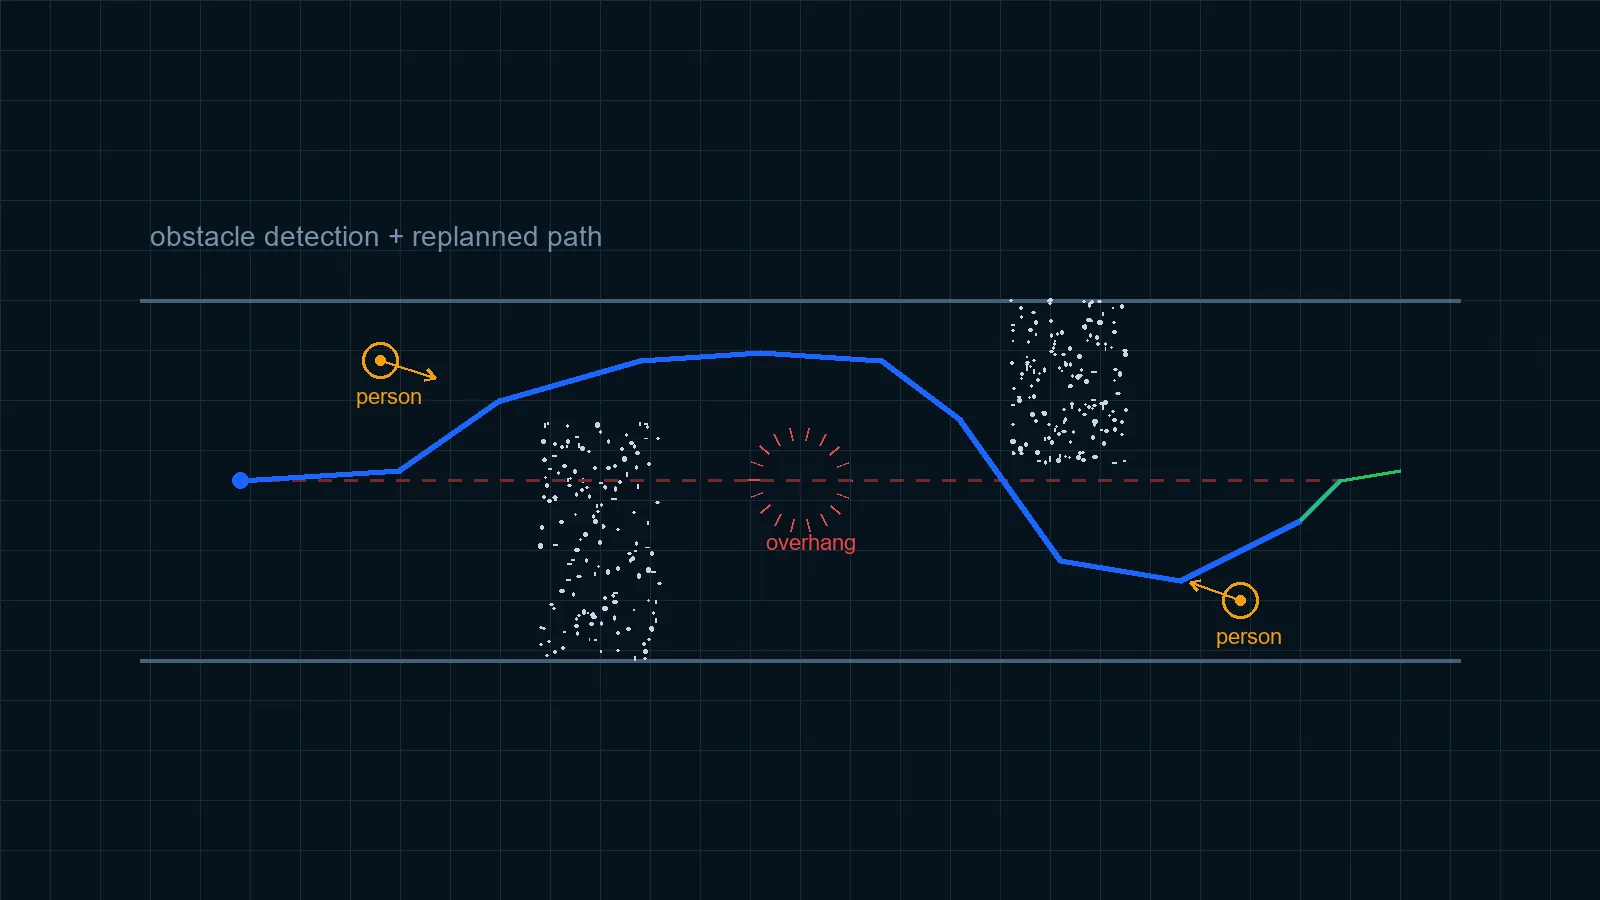
전역 경로 계획에 국소 동적 회피를 결합해 공중에 걸린 물체, 좁은 통로, 낮은 장애물을 부드럽게 통과합니다. 자동 승강기 탑승과 자동 도킹으로 엔드투엔드 무인 운용이 가능합니다.
DeepSeek, QWQ, 어니봇, 스파크, ChatGPT 등 대규모 언어모델과 연동합니다. 음성 지시를 의미 분석해 작업으로 분해한 뒤 내비게이션 계층에 직접 전달하므로 "3번 회의실로 가" 같은 자연스러운 표현을 이해합니다.
센서에서 액추에이터까지는 단방향 파이프라인이며, 데이터 기록과 OTA는 사이드 채널로 동작합니다. 각 단계는 개별적으로 조정하거나 교체할 수 있고 다른 단계에 영향을 주지 않습니다.

| 항목 | 기존 마커 방식 AGV | Tbot 3D 멀티라인 SLAM |
|---|---|---|
| 현장 마커 | 반사판·자기 테이프·QR 코드 필요 | 불필요. 지도 작성 후 즉시 주행 |
| 인지 방식 | 2D 단선, 동일 높이 장애물만 | 3D 멀티라인, 걸린 물체와 낮은 장애물 포함 |
| 재위치 정밀도 | 마커 배치에 의존 | 10 mm |
| 섀시 주행시간 | — | 공차 ≥10 h · 만재 6 h |
| 다중 로봇 협업 | 외부 플릿 관리 시스템 필요 | 군집 제어와 원격 대시보드 지원 |

ROS / rosbridge WebSocket 네이티브 인터페이스와 섀시에서 애플리케이션까지의 완전한 Topic / Service 정의를 제공하며 Python, JS, C++, C, Java, C#, Go 7개 언어 예제를 포함합니다. 동일한 스택이 이미 N5 / OW / S / X / X2 / ACK / MW 7종 섀시 구조에서 구동 중이며, 형태가 바뀌어도 알고리즘은 바뀌지 않습니다. 이것이 ODM을 빠르게 제공할 수 있는 이유입니다.
| 계층 | 할 수 있는 일 | 연결 방식 |
|---|---|---|
| 애플리케이션 | 업무 로직 변경, 자체 관제 시스템 연결 | ROS Topic / Service, WebSocket |
| 파라미터 | 속도, 회피 반경, 경로 평활화 등 | 설정 배포, 코드 수정 불필요 |
| 센서 | 깊이 카메라, 초음파, 두 번째 LiDAR 추가 | 인터페이스로 연결 후 재교정 |
표준 프로젝트는 아래 순서로 진행합니다. 실제 기간은 현장 복잡도와 맞춤 범위에 따라 달라집니다(표준 모델 15~25일, 맞춤 ODM 45~60일).
모든 환경에 통하는 SLAM은 없습니다. 잘하는 것과 못하는 것을 명시하는 편이 감추는 것보다 유용합니다.