홈 / 협동 유연 로봇팔

협동 유연 로봇팔

산업·교육 경량 일체형 구동 로봇팔, 생체모방 협동 유연 외골격 로봇 — 중공 설계, 고속 폐루프, 관절 자유 조합.

Cobot Arm

제품 개요

산업·교육 경량 일체형 구동 로봇팔, 생체모방 협동 유연 외골격 로봇.

A 중공 설계 suits multi-axis cobots; a 고속 폐루프 주기 gives more flexible control and higher performance; with 관절 자유 조합 and technical support, you can build fast.

유성 팔 Tbot-ArmPX

유성 감속 관절 모듈 구성, 3~7축, 유연 모방 팔, 하중 2~10kg.

Tbot-ArmPX-A7
Tbot-ArmPX-A7
Tbot-ArmPX-P6
Tbot-ArmPX-P6

하모닉 팔 Tbot-ArmHX

하모닉 감속 관절 모듈 구성, 3~7축, 유연 모방 팔, 하중 2~10kg.

Tbot-ArmPH-A5
Tbot-ArmPH-A5
Tbot-ArmPH-B6
Tbot-ArmPH-B6
Video Demos

동영상 데모

휴머노이드 로봇 팔휴머노이드 로봇 팔
휴머노이드 로봇 팔

휴머노이드

유성 관절 모듈을 적용한 휴머노이드 로봇용 팔.

휴머노이드 팔 교시·실행휴머노이드 팔 교시·실행
휴머노이드 팔 교시·실행

휴머노이드

하모닉 관절 모듈 적용, 교시 실행 데모.

휴머노이드 팔 동작 실행휴머노이드 팔 동작 실행
휴머노이드 팔 동작 실행

휴머노이드

하모닉 관절 모듈 적용, 동작 실행 데모.

협동로봇 팔 공장 테스트협동로봇 팔 공장 테스트
협동로봇 팔 공장 테스트

공장 환경

공장 설비 자동 조작 시뮬레이션, 버튼 제어 공정 실연.

Joint Recommendation

협동 로봇팔 관절 추천

서보 모듈 중공 설계 — 6축 협동 로봇팔에 특히 적합, 고속 폐루프 주기로 강성·정밀도 유연 제어.

다양한 부하의 로봇 관절 자유 조합 — 본체·소프트웨어 지원으로 빠른 로봇 시스템 구축.

Collaborative arm servo module hollow design and joint structure
서보 모듈 중공 설계 · 관절 자유 조합
Standard Models

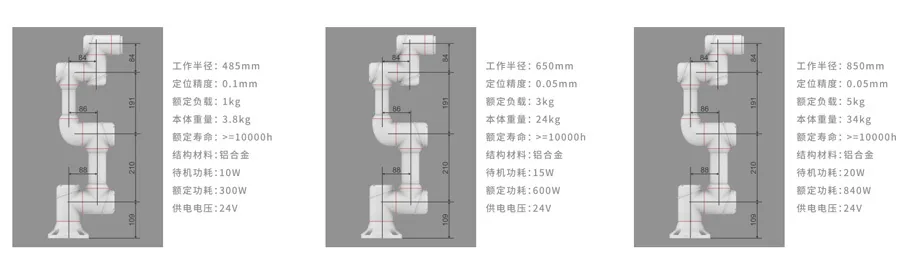
협동 로봇팔 표준 모델

Standard collaborative arm models
협동 로봇팔 표준 모델 한눈에
Software Support

협동 로봇팔 소프트웨어 지원

서보 모듈 통합 드라이브, 제어 캐비닛 불필요 — 상위 시스템이 CANOPEN/ETHERCAT으로 직접 제어.

본체는 다양한 컨트롤러 솔루션 지원 — 시나리오에 따라 제어 방식 선택.
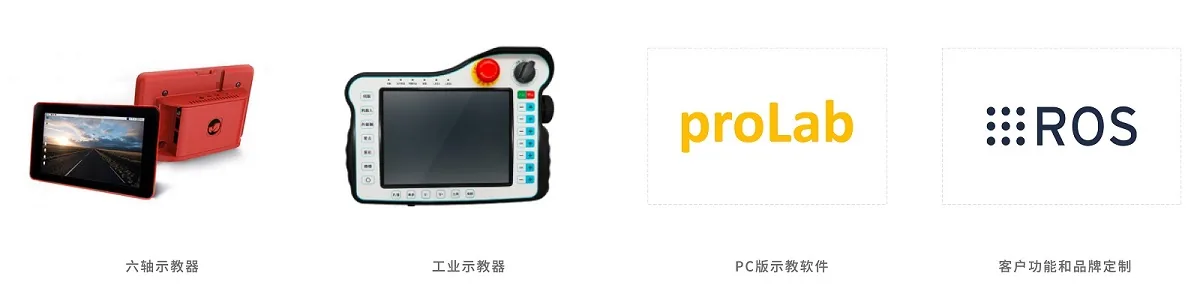
Collaborative arm software support and bus control
CANOPEN / ETHERCAT 버스 제어 · 다양한 컨트롤러 솔루션
FAQ

자주 묻는 질문 FAQ

중공 배선 설계로 3~7축 유연 모방 팔에 적합. 고속 폐루프 제어로 정밀하고 유연한 동작. 유성 감속(Tbot-ArmPX)과 하모닉 감속(Tbot-ArmHX) 두 가지 방식, 하중 2~10kg, 관절 자유 조합으로 빠르게 시스템 구축 가능.
불필요합니다. 관절 모듈에 드라이버가 통합되어 있어 상위기에서 CANopen/EtherCAT 버스로 직접 제어 가능. 다양한 컨트롤러 방식 지원.
유성 감속 관절(Tbot-ArmPX)은 고하중·고강성으로 산업 작업에 적합. 하모닉 감속 관절(Tbot-ArmHX)은 고정밀·부드러운 동작으로 휴머노이드 정밀 동작과 교시 재생에 적합. 모두 2~10kg 대응, 용도와 예산에 따라 선택.
휴머노이드 로봇 기업 연구개발, 산업 자동화, 교육 연구, 외골격 로봇에 적합. 3~7축 구성 지원, 하중과 장면별 맞춤 가능.

협동 로봇팔 맞춤이 필요하신가요?

외관·구조·하드웨어·소프트웨어·플랫폼 원스톱 맞춤 — 시제품 검증부터 양산까지.