400~500mm 원형 / 사각
휴머노이드 무게중심·적재 레이아웃에 맞는 치수, 원형·사각 선택, 컴팩트.

3D 멀티라인 라이다 SLAM 내비게이션 샤시 · 휴머노이드 로봇 · 청소 로봇 · AGV/AMR — 자율주행부터 ODM 맞춤 제작까지.
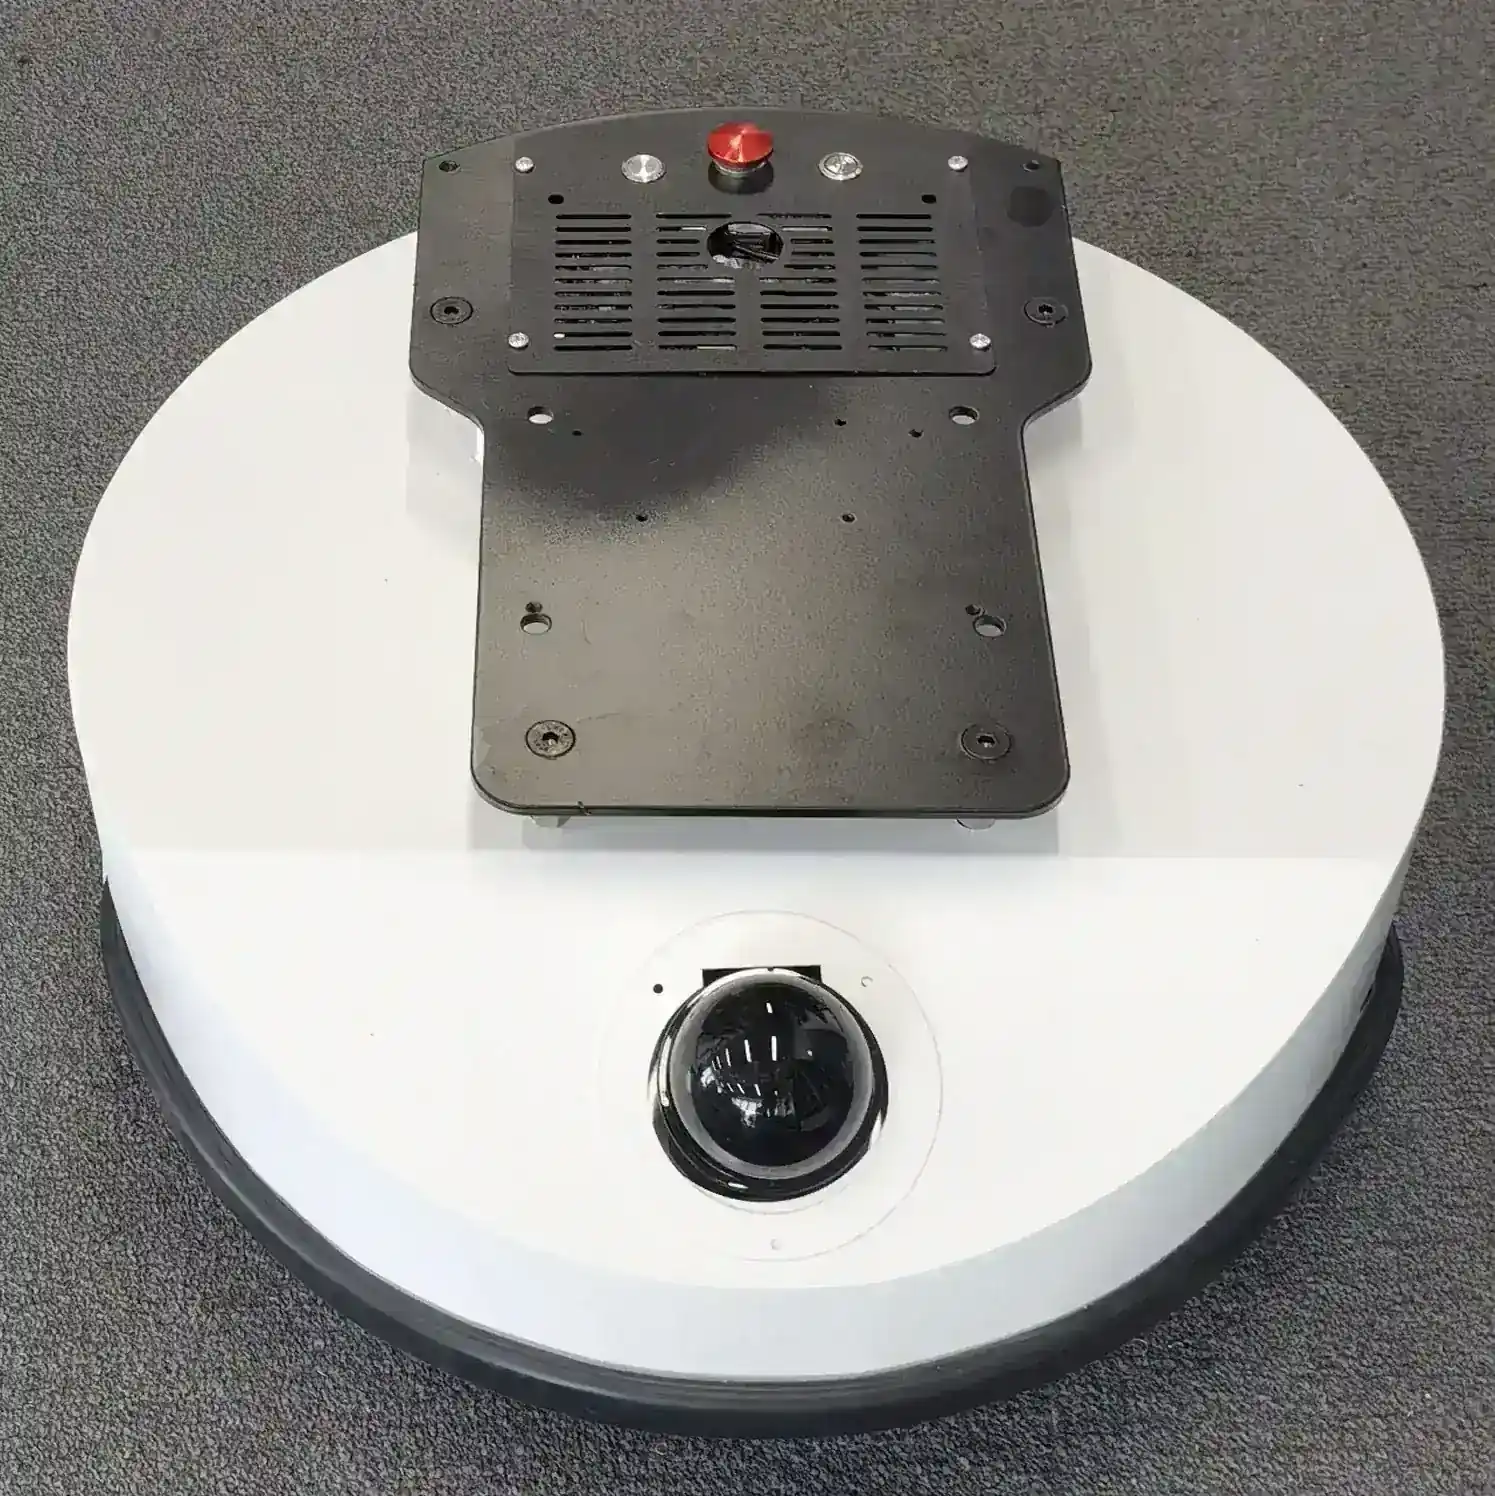
단일 라이다로 공간 입체 인식 — 머리 위 간판, 바닥 전선, 계단 가장자리를 한 번에 감지. 360°×수직 FOV 전방위 포인트 클라우드.
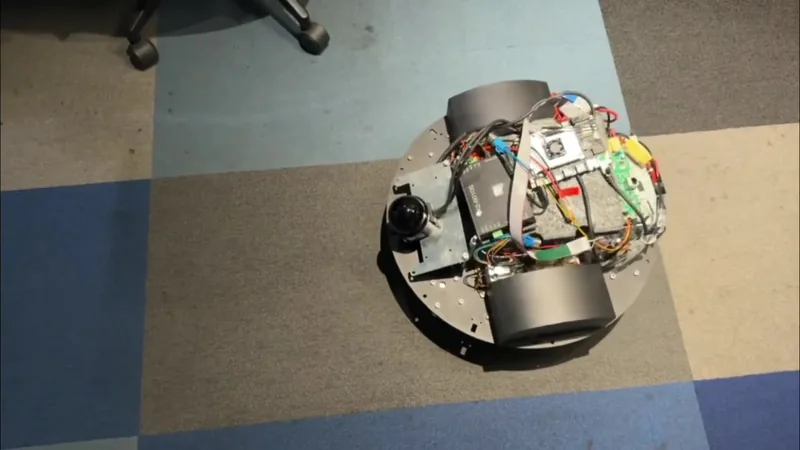 3D SLAM 샤시 · 실기 시연 1
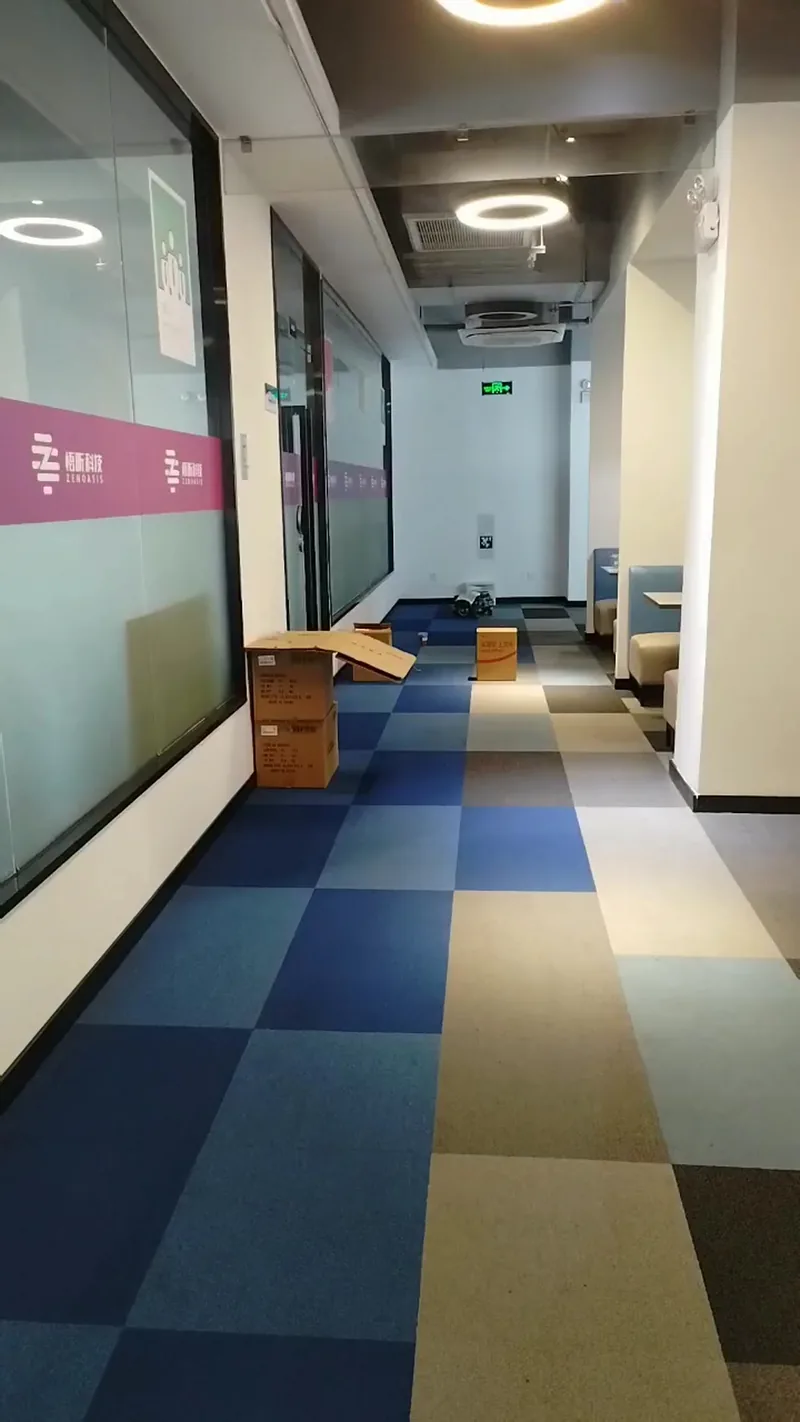 3D SLAM 샤시 · 실기 시연 2
400~500mm 원형·사각 샤시, 2차 정밀도 10mm; 국내 센서·전기 제어 생태, 다수 고객층, 다수 휴머노이드 출하 공급망 진입; 전후 듀얼 + 깊이 카메라 + 초음파 360°; 무부하 ≥10h·만재 6h; ROS 개방.
휴머노이드 무게중심·적재 레이아웃에 맞는 치수, 원형·사각 선택, 컴팩트.
고정밀 반복 위치·재위치, 충전기·공정·엘리베이터 등 대접 시나리오에서 더 안정적.
국내 주류 센서·전기 제어 시스템 지원, 다수 고객층 보유, 연동 비용 낮고 빠른 적응.
다수 휴머노이드 출하 공급망 진입, 양산 안정·납기 보장.
휴머노이드는 무게중심이 높고 작업 공간이 입체적 — 위쪽은 현수 테이블·선반, 아래쪽은 계단 모서리·낮은 장애물. 전통 단선 라이다는 한 평면만 스캔해 위아래 입체 공간을 못 보아 충돌 위험; 3D 멀티라인 라이다 SLAM 내비게이션은 완전한 3D 공간 인식 제공, 로봇이 사방을 볼 수 있어 주행·회피·우회 더 안전, 휴머노이드에 자연 적합.
3D 멀티라인 라이다 SLAM 내비게이션 한 대가 "단선 라이다 + 깊이 카메라 + 초음파" 센서 적층을 대체합니다: 비용은 더 낮고, 신뢰성은 더 높으며, 캘리브레이션·유지보수는 더 간단합니다. 10mm 이차 위치결정 정밀도가 정밀 도킹 작업을 만족시키며, 전후 듀얼 라이다 + 깊이 카메라 + 초음파 옵션으로 360° 사각지대 없는 인지를 구현합니다. 무부하 ≥10시간·만부하 6시간, ROS 인터페이스 개방. 이미 여러 휴머노이드 출하 공급망에 진입해 양산 투입 중 — 차세대 로봇 내비게이션의 주류 방안입니다.
| 비교 항목 | 전통 단선 라이다 방식 | 3D 멀티라인 라이다 SLAM 내비게이션 방식 |
|---|---|---|
| 인식 차원 | 2D 단평면 스캔 | 3D 입체 공간 인식 |
| 현수 / 저물체 | 인식 불가, 충돌 위험 | 현수·협로·저물체 원활 통행 |
| 센서 구성 | 레이더 + 깊이 카메라 + 초음파 적층 필요 | 단일 레이더, 대폭 간소화 |
| 위치 정밀도 | 재위치 정밀도 일반 | 2차 정밀도 10mm |
| 협로·복잡 환경 | 통행성 제한, 간섭 위험 | 협로·복잡 환경 원활 통행 |
| 비용·유지보수 | 다중 센서 비용 높고 캘리브레이션 복잡 | 간소·안정, 비용 우위, 유지보수 간편 |
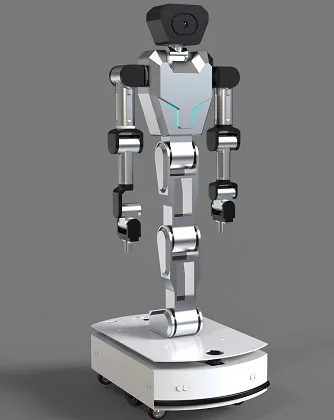
통행H2(Tbot-H2)는 3D 다중 라이다 SLAM 내비게이션 기반 바퀴형 섀시로 자율 지도 작성과 장애물 회피 주행을 수행하고, 7자유도 양팔 생체 모방 암(팔당 적재 5kg), 딥 비전, 음성 인터랙션을 통합한 양팔 바퀴형 휴머노이드 로봇입니다. 양팔 협조 파지, 드래그 교시, 원격 조작을 지원하며 스마트 제조, 물품 이송, 교육 연구 현장에 적합합니다.
맵 구축 내비게이션, 경로 계획, 바이오닉 팔 운동학·동역학, 궤적 계획, 비전 인식 등 알고리즘과 응용, 교육·연구 플랫폼 지원.
샤시에 3D 멀티라인 라이다 SLAM 내비게이션·비전 센서 통합, 실내외 자율 맵 구축·경로 계획·입체 인식 동적 회피, 단일 레이더로 현수·협로·저물체 원활 통행.
단팔 7 자유도, 부하 5kg, 운동학 해석·궤적 계획·양팔 협동 지원; 샤시 허리 협동 제어, 복잡 조작 작업 가능.
드래그 티칭 재현·모방 학습 지원, 원격 조작으로 사람 도구·장비 사용, 새 작업 빠르게 습득.
깊이 비전으로 목표 인식·그립 위치·환경 이해, 음성 인터랙션과 인-머신 협동.
다양한 2차 개발 방식·통신 방식 제공, 개방도 높음, 풍부 학습 리소스와 사용하기 쉬운 소프트웨어.
각 부품 일체화 집적 설계, 공간 절약·유지보수 편리, 전체 콤팩트 유연.
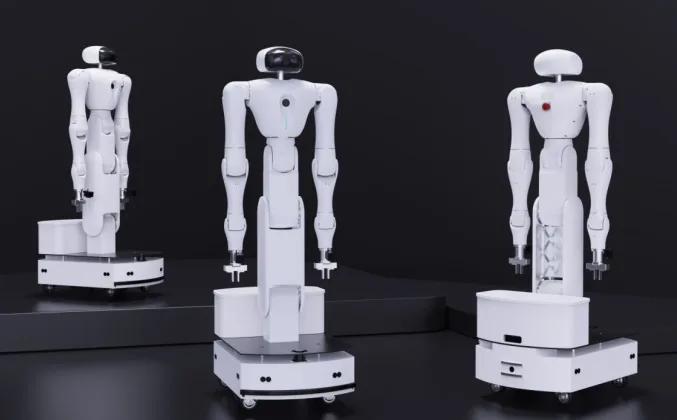
전통 로봇을 손·발·귀·눈·촉각·두뇌를 가진, 티칭 학습·자율 계획 가능, 실용성 높은 고지능 제품으로.
제어에서 다양한 2차 개발 방식, 다양한 통신 방식 지원, 개방도 높음.
주로 산업 지능 제조·물품 운반용 — 많은 학습 리소스, 편리한 소프트웨어, 개방형 2차 개발 인터페이스 제공.
| 모델 | TongXing H2 (Tbot-H2) |
|---|---|
| 전체 높이 | 1600 mm |
| 단팔 자유도 | 7개 |
| 단팔 부하 | 5 kg |
| 이동 방식 | 휠 샤시 |
| 내비게이션 방식 | 3D 멀티라인 라이다 SLAM · 입체 인식 회피 |
| 안전 센싱 | 단일 3D 멀티라인 라이다 SLAM 내비게이션(360°× 수직 시야각 여러 옵션: -12°~50° / -10°~90°), 초음파·깊이 카메라·낙하 방지 불필요; 전후 듀얼 레이더 + 깊이 카메라 + 초음파로 360° 무사각 인식 옵션. |
| 그리퍼 | 두 핑거 그리퍼 |
| 인조인 기능 유닛 | 헤드 모션, 허리 회전, 다리 굴곡, 양팔 운동 |
| 인터랙션 방식 | 음성 인터랙션, 원격 조작, 드래그 티칭 |
| 개발 지원 | 다양한 2차 개발 방식, 다양한 통신 방식 |
산업 지능 제조·물품 운반·교육 연구 시나리오 대상, 「AI + 로봇」 기술 혁신 선도.
스마트 공장 대상 맵 구축 내비게이션·경로 계획·양팔 협동 작업, 지루·어렵·위험한 반복 노동 대체.
3D 멀티라인 레이더 내비게이션 샤시 기반 자율 주행, 양팔 그립으로 물자 운반·상하차.
다양한 2차 개발 방식·통신 방식 개방, 로봇공학·SLAM 내비게이션·운동 계획 등 교육·연구 지원.
휴머노이드·청소·배송·웰컴·순찰 등 전체 로봇 대상, 3D 멀티라인 라이다 SLAM 내비게이션을 로봇 상단에 역설치, 더 높고 멀리 가림 없는 입체 시야 확보.
레이더를 전체 상단에 배치, 책상·화물·인파를 넘어 수평 360° 스캔이 본체에 가려지지 않고 원거리 장애물 선인식.
상단 고위 설치 + 32/64/128선 3D 멀티라인 라이다 SLAM 내비게이션, 탐지 40~60m, 대공간·공장·주차장 원거리 감속 우회.
완전 3D 포인트 클라우드 출력, 현수 배관·저장애물·유리문·계단 모서리 인식, 입체 내비게이션·시맨틱 회피 지원.
상단 레이더 IP65 방진 방수; 전체 IP54, 상점·공장·지하주차장 등 복잡 상용 환경 적응.
| 라이다 선수 | 32 / 64 / 128선 3D 멀티라인 라이다 SLAM 내비게이션 선택 |
|---|---|
| 탐지 거리 | 40 ~ 60 m |
| 위치 정밀도 | 모호점 ±5 cm; 정밀점 ±2 cm |
| 위치 내비게이션과 회피 | 3D 멀티라인 라이다 SLAM 내비게이션 위치·내비게이션·회피, 3D 포인트 클라우드 회피 지원 |
| 배터리 수명 | 무부하 ≥10h; 만재 6h |
| 경사 능력 | 15° |
| 월장애 능력 | 2 cm |
| 최소 통로 폭 | 56 cm |
| 전체 보호 등급 | IP54 |
| 라이다 보호 등급 | IP65 |
| 안전 급정지 | 비상 정지 버튼 지원 |
| 환경 연동 | 자동문·엘리베이터 연동 가능 |
인식부터 내비게이션, 운동 제어, 작업 의사결정까지 완전한 임베디드 AI 알고리즘, 로봇 자율 주행·작업 지원.
라이다/비전 SLAM, 다중 센서 융합, 목표 탐지·분할, 3D 포인트 클라우드 처리.
전역·지역 경로 계획, 비용 맵, 시맨틱 내비게이션.
자세 제어, 궤적·속도 최적화, 궤적 추종, 모터 제어.
임베디드 학습, 스마트 의사결정, 복잡 시나리오 자율 작업 실행.
단일 3D 멀티라인 라이다 SLAM 내비게이션이 다중 센서 적층 대체, 배선·커넥터·고장점 현저 감소, 시스템 간결.
고장점 감소로 MTBF 향상·A/S 비용 개선, 장기 운영 더 안정.
동시 멀티모달 융합 인식 불필요, 메인 컨트롤 연산 부하 하락, 발열·전력 소모 감소.
센서·연산 오버헤드 감소, 배터리 수명 수혜, 무부하 ≥10h·만재 6h.
다년 로봇 플랫폼 Tbot 연구 축적, 다세대 제품 검증, 플랫폼 성숙 안정.
대학 연구 기술 성과 육성·전환, 기술 기반 탄탄, 혁신 지속.
대형 로봇 위탁 공장과 깊은 협력, 생산 라인 규범·품질 관리 엄격, 샘플부터 양산 안정.
전문 로봇 A/S 회사 팀이 서비스, 연구·생산·A/S 역할 명확.
문제 실시간 대응·빠른 위치·처리, 로봇 연속 운행 보장.
완비된 A/S 체계·예비 부품 지원, 고객 신뢰와 안심.