Accueil / Plateforme IA incarnée

Plateforme d'IA incarnée · pile de navigation SLAM 3D multi-lignes

Transformez un châssis mobile en un robot qui accomplit réellement le travail. SLAM LiDAR 3D multi-lignes auto-développé, fusion multi-capteurs, évitement d'obstacles dynamique et prise de décision incarnée — une pile pilotant 7 structures de châssis, les robots de nettoyage, les robots composites et les humanoïdes à roues à deux bras.

Vue d'ensemble de la plateforme

Vue d'ensemble de la plateforme

Nous ne construisons pas une plateforme générique de big-data. Cette page décrit la pile d'algorithmes et de logiciels en quatre couches qui permet à un robot de voir, se localiser, se déplacer et comprendre — entièrement auto-développée, réductible selon la forme du robot, et réutilisée sur plusieurs lignes de produits.

Fusion de capteurs

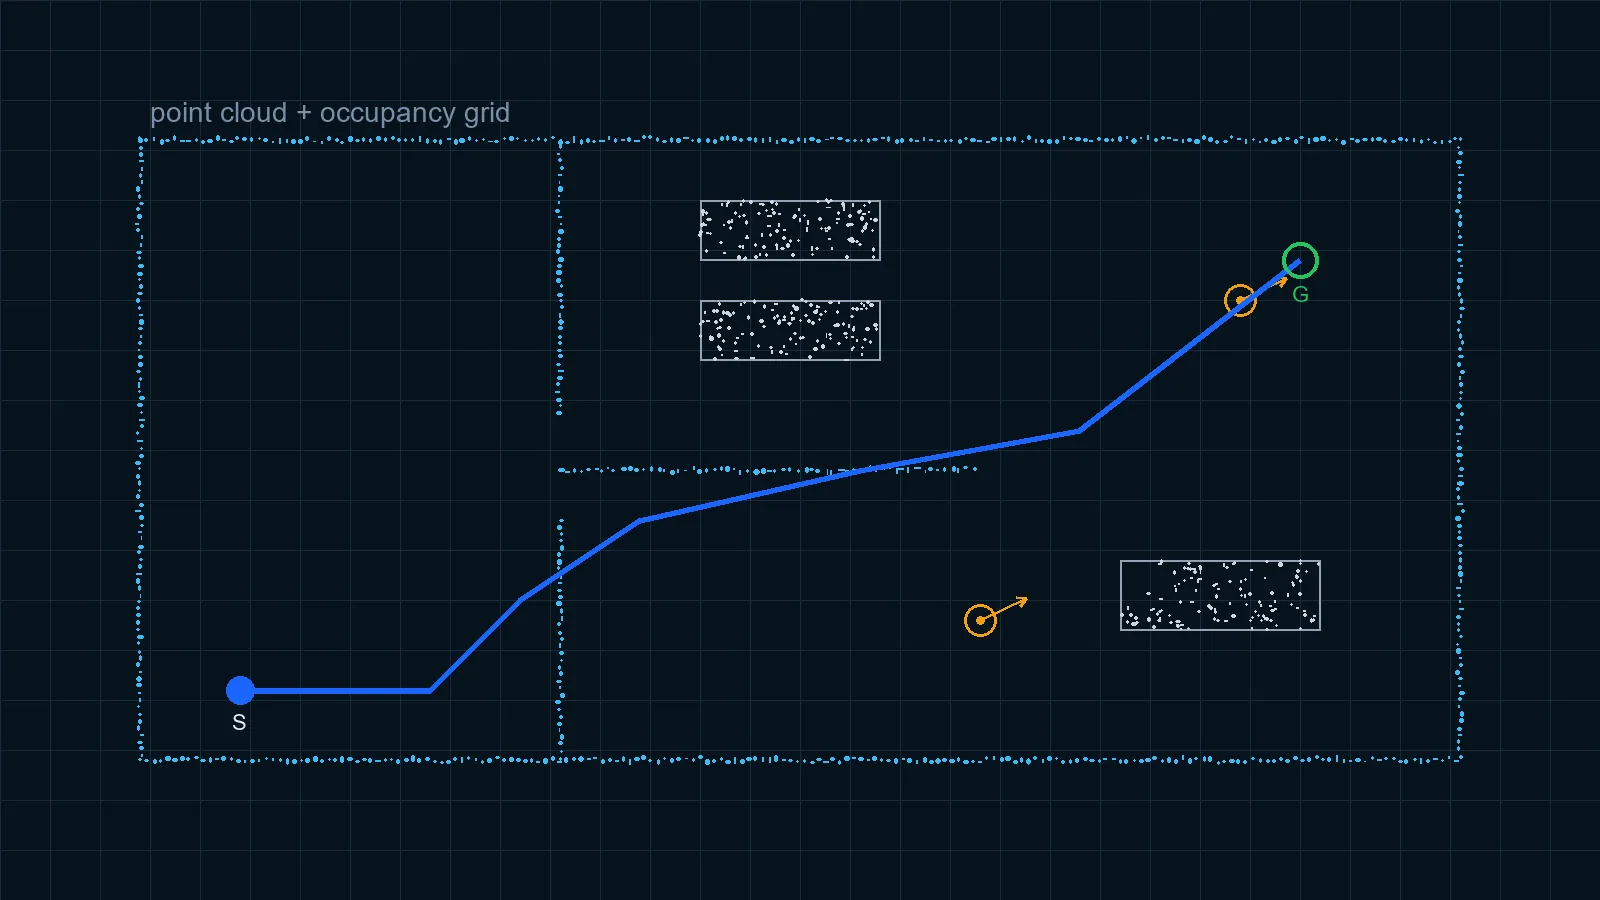
Le LiDAR 3D multi-lignes comme capteur principal, avec en option un double LiDAR avant/arrière, des caméras de profondeur et un radar ultrasonique pour une perception stéréo 360° sans angle mort ; le prétraitement du nuage de points, la segmentation du sol et le suivi multi-cibles produisent une zone praticable stable.

Localisation et cartographie

Le SLAM 3D fusionné LiDAR-inertiel construit une carte en nuage de points 3D en temps réel. Aucune plaque réfléchissante, bande magnétique ou QR code requis ; précision de relocalisation de 10 mm et navigation continue sur les grands sites et plusieurs étages.

Planification et évitement

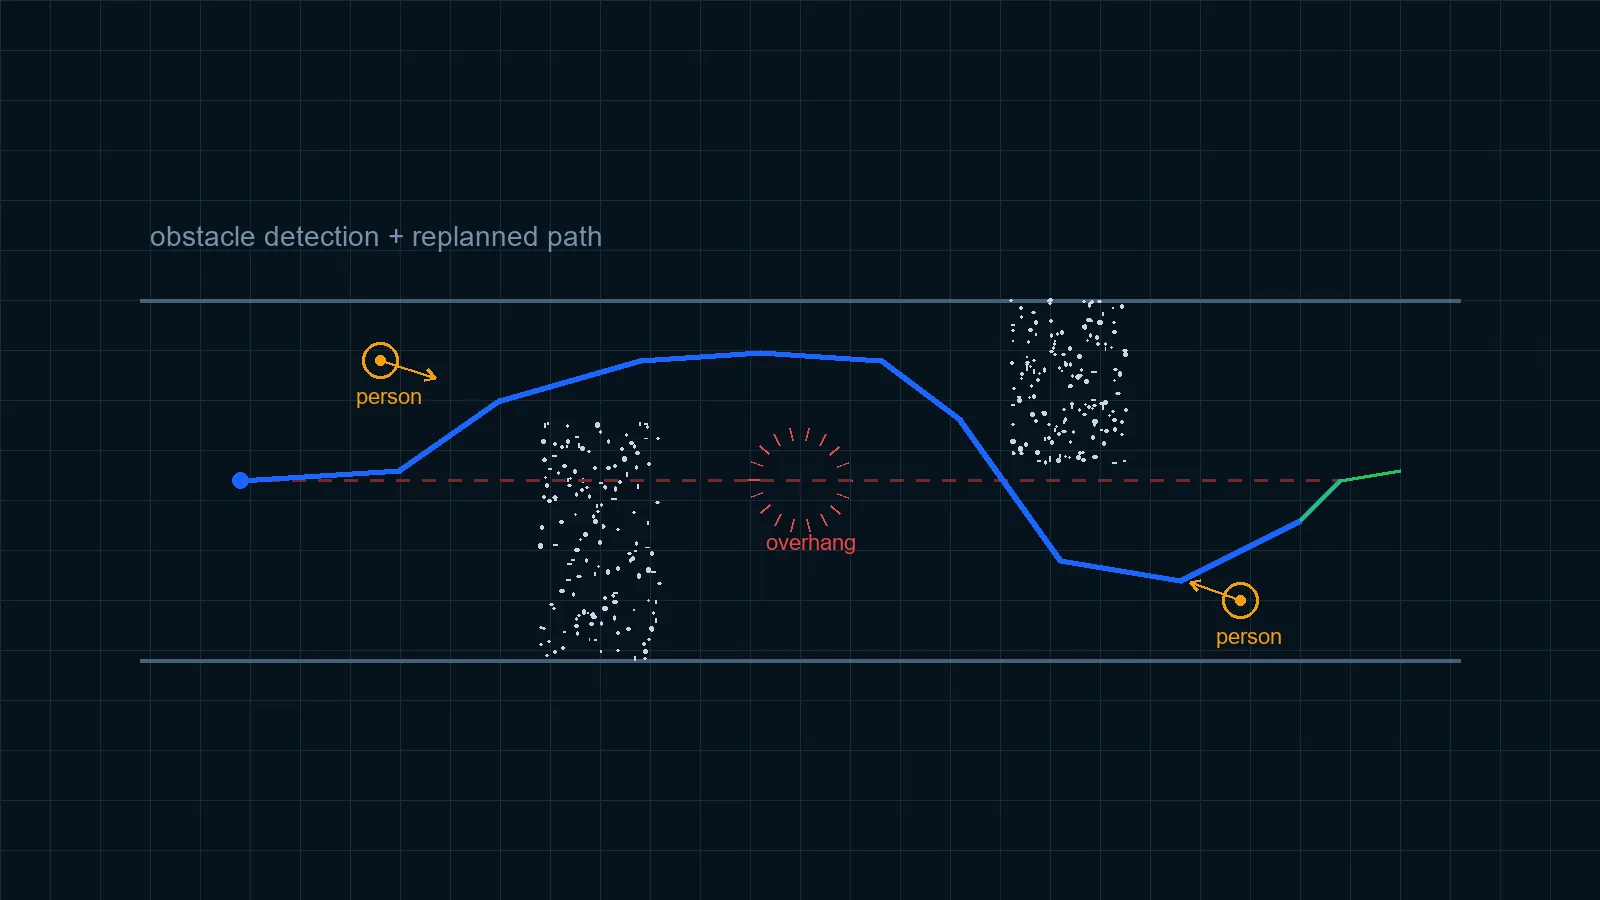
La planification de chemin globale combinée à l'évitement dynamique local permet au robot de passer sous les objets en surplomb et à travers les allées étroites et les obstacles bas ; la montée automatique en ascenseur et l'auto-docking permettent une exploitation sans pilote de bout en bout.

Décision incarnée

Intégration avec DeepSeek, QWQ, ERNIE Bot, Spark et ChatGPT. Les commandes vocales sont analysées sémantiquement et décomposées en tâches, puis confiées à la couche de navigation — le robot comprend ainsi des formulations humaines comme « va à la salle de réunion 3 ».

Architecture

Architecture système et flux de données

Des capteurs aux actionneurs se forme un unique pipeline unidirectionnel ; la journalisation des données et l'OTA s'exécutent en canal latéral. Chaque étape peut être taillée ou remplacée sans affecter les autres.

System architecture and data flow
Architecture système et flux de données
  1. Entrée capteurs : LiDAR 3D multi-lignes principal, caméra de profondeur, ultrasonique et IMU en option
  2. Perception et fusion : prétraitement du nuage de points, segmentation du sol, clustering et suivi multi-cibles
  3. Localisation et cartographie : SLAM 3D, re-localisation, gestion et mise à jour des cartes
  4. Planification et contrôle : chemin global, évitement dynamique local, lissage de vitesse
  5. Exécution châssis : transmissions différentielle, 4WD, omnidirectionnelle et Ackermann
Spécifications clés

Spécifications clés

ÉlémentAGV conventionnel basé sur marqueursSLAM 3D multi-lignes Tbot
Marqueurs de siteCibles réfléchissantes, bande magnétique ou QR codes requisNone — map and go
Perception2D simple ligne, obstacles de même hauteur uniquement3D multi-line, includes overhanging and low obstacles
Précision de relocalisationDépend de la disposition des marqueurs10 mm
Endurance du châssis—≥10 h unloaded · 6 h loaded
Coordination multi-robotsGestionnaire de flotte externe requisGroup scheduling and remote dashboard supported
Perception

Perception visualisée

2D single-line vs 3D multi-line: perception difference in the same scene
2D mono-ligne contre 3D multi-lignes : différence de perception dans la même scène
3D point cloud and occupancy grid
Nuage de points 3D et grille d'occupation
Obstacle detection and replanned path
Détection d'obstacle et chemin replanifié
Démos vidéo

Démos machines réelles

Cartographie LiDAR 3D multi-lignes
LiDAR 3D multi-lignes incliné : navigation et évitement (scène 1)
LiDAR 3D multi-lignes incliné : navigation et évitement (scène 2)
Ce qu'il voit

Ce qu'il peut voir décide ce qu'il peut faire

Obstacles bas

Poteaux fins et pieds de chaise

Objets en surplomb

Fosses et marches

Verre et miroirs

Personnes en mouvement

Pour les développeurs

Ouvert aux développeurs

Interfaces natives ROS / rosbridge WebSocket avec des définitions Topic / Service complètes du châssis à l'application, plus des exemples en Python, JS, C++, C, Java, C# et Go. La même pile fonctionne déjà sur 7 structures de châssis — N5 / OW / S / X / X2 / ACK / MW. Changer la forme ne change pas l'algorithme, c'est pourquoi la livraison ODM peut être rapide.

Limites du développement secondaire

CoucheCe que vous pouvez faireComment
ApplicationModifier la logique métier, connecter votre propre gestionnaire de flotteROS Topic / Service, WebSocket
ParamètresVitesse, rayon d'évitement, lissage de chemin et similairesPoussée de config, aucun changement de code
CapteursAjouter caméra de profondeur, ultrasonique, second LiDARConnecter via l'interface et re-calibrer
Déploiement

Processus de déploiement et de livraison

Les projets standard suivent la séquence ci-dessous. Le calendrier réel dépend de la complexité du site et de l'étendue de la personnalisation — 15-25 jours pour les modèles standard, 45-60 jours pour l'ODM personnalisé.

  1. Exigences et étude du site : surface au sol, largeur d'allée, revêtement de sol, ascenseur et contrôle d'accès
  2. Cartographie et calibrage : balayage et cartographie sur site, calibrage des capteurs et du châssis, vérification de la précision
  3. Intégration d'interface : intégration ROS / rosbridge avec le système du client, flux métier de bout en bout
  4. Recette et formation : vérifier les fonctions et métriques sur la liste de contrôle, dont 2 séances de formation gratuites
  5. Support après livraison : garantie 12 mois · réponse en semaine ≤4 h · envoi de pièces 48 h
Limites

Limites et applicabilité

Aucune pile SLAM ne convient à tous les environnements. Être explicite sur ce qu'elle gère et ne gère pas est plus utile que de rester silencieux.

Où elle performe bien

  • Espaces intérieurs avec des murs stables et des caractéristiques structurelles
  • Largeur d'allée au moins égale à la diagonale du châssis plus une marge de sécurité
  • Dynamique modérée : des personnes autour mais évitables
  • Projets de rénovation nécessitant un déploiement rapide sans marqueur

Environnements nécessitant des mesures supplémentaires

  • Grands murs-rideaux de verre et miroirs : nuage de points épars — utilisez des marqueurs ou ajoutez des capteurs
  • Longs halls vides : dégénérescence géométrique — nécessite une intervention ou des fonctions ajoutées
  • Extérieur sous un fort ensoleillement direct : défavorable aux caméras de profondeur et au ToF
  • Changements brusques de revêtement ou longues périodes de glissement : dérive d'odométrie — ralentissez ou ajoutez des fonctions

Comparée aux piles open source

  • Barrière d'entrée : l'open source est gratuit mais nécessite un réglage et une intégration ; cette plateforme fonctionne prête à l'emploi
  • Obstacles négatifs et en surplomb : généralement construits sur mesure en open source ; intégrés ici
  • Responsabilité : pas de SLA d'une communauté ; des engagements de garantie et de réponse ici

Termes associésSLAMGrille d'occupationFusion de capteursPlanification de chemin

FAQ

FAQ

Pas de plaques réfléchissantes, de bande magnétique ni de codes QR. Le SLAM LiDAR cartographie et localise directement dans l'environnement réel ; changer de site ne demande qu'une nouvelle carte, sans travaux génie civil.
Oui. La plateforme expose des interfaces standard ROS / rosbridge et prend en charge le développement secondaire et la personnalisation conjointe ; contactez-nous pour confirmer le modèle de coopération précis.
L'inférence LLM peut s'exécuter sur une unité de calcul périphérique ou un serveur local ; le côté châssis ne nécessite que des interfaces standard. Quels modèles utiliser et où les exécuter dépend du scénario et du budget de calcul.

Besoin d'une plateforme IA incarnée ou d'un partenariat algorithmique ?

Personnalisation clé en main de l'apparence, la structure, le matériel, le logiciel et la plateforme — de la validation du prototype à la production en masse.