Bras planétaire Tbot-ArmPX
Composé de modules d'articulation à engrenages planétaires, 3~7 axes, bras flexible bionique, charge utile 2~10 kg.

Tbot-ArmPX-A7

Tbot-ArmPX-P6

Bras légers à entraînement intégré pour l'industrie et l'éducation ; robots exosquelettes flexibles collaboratifs bioniques — conception creuse, boucle fermée haute vitesse, combinaisons d'articulations libres pour la construction rapide de robots.
Bras légers à entraînement intégré pour l'industrie et l'éducation ; robots exosquelettes flexibles collaboratifs bioniques.
Une conception creuse convient aux cobots multi-axes ; une boucle fermée haute vitesse offre un contrôle plus flexible et des performances supérieures ; avec les combinaisons d'articulations libres et le support technique, vous pouvez construire rapidement.
Composé de modules d'articulation à engrenages planétaires, 3~7 axes, bras flexible bionique, charge utile 2~10 kg.
Composé de modules d'articulation à engrenages harmoniques, 3~7 axes, bras flexible bionique, charge utile 2~10 kg.


 Bras de robot humanoïde TOBOT
Robot humanoïde
Le bras utilisé sur les robots humanoïdes, doté de modules d'articulation planétaires.
 Enseignement et exécution du bras de robot humanoïde TOBOT
Robot humanoïde
Le bras utilisé sur les robots humanoïdes, doté de modules d'articulation harmoniques — démo d'enseignement et d'exécution.
 Exécution de mouvements du bras de robot humanoïde TOBOT
Robot humanoïde
Le bras utilisé sur les robots humanoïdes, doté de modules d'articulation harmoniques — démo d'exécution de mouvements.
 Démo de mouvement de bras robotique à deux bras
Environnement d'usine
Opération automatisée simulée d'équipements d'usine, avec préparation par bouton-pression et processus contrôlés par clic
Les modules servo présentent une conception creuse, idéale pour les bras collaboratifs 6 axes, avec un cycle de boucle fermée haute vitesse pour un contrôle flexible de la rigidité et de la précision du bras, livrant des corps de robots haute performance pour les systèmes hôtes.
Les robots avec différentes charges utiles utilisent des articulations librement combinables, avec support du corps et du logiciel pour que les clients puissent construire rapidement leurs propres systèmes robotiques.

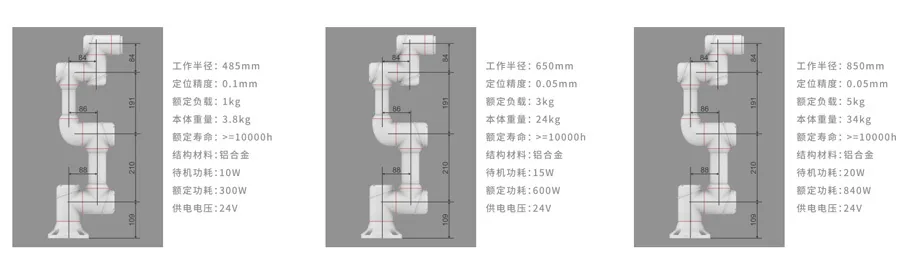
Les modules servo intègrent l'entraînement, donc le bras ne nécessite pas d'armoire de contrôle traditionnelle ; l'ordinateur hôte contrôle le bras directement via le bus CANOPEN ou ETHERCAT.
Le corps du bras supporte plusieurs options de contrôleur ; les clients peuvent choisir la méthode de contrôle adaptée à leur scénario d'application.
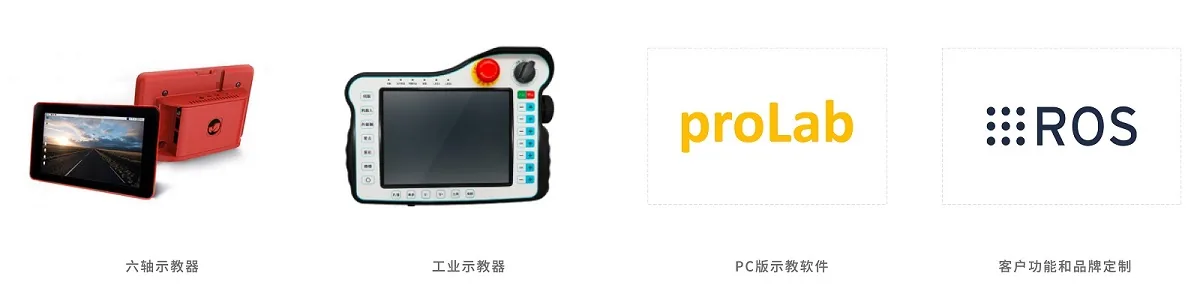
Personnalisation clé en main de l'apparence, la structure, le matériel, le logiciel et la plateforme — de la validation du prototype à la production en masse.