Châssis de navigation LiDAR 3D · Composant clé pour robots humanoïdes · Toute la série

Châssis de navigation SLAM LiDAR 3D multi-lignes
LiDAR unique · Perception 3D · Évitement d'obstacles spatial

Châssis de navigation LiDAR 3D multi-lignes avec perception spatiale et évitement d'obstacles — éliminant LiDAR mono-ligne, caméras de profondeur, capteurs ultrasoniques et de chute ; disponible en différentiel ou omnidirectionnel. Un LiDAR multi-lignes navigue avec fluidité sous les porte-à-faux, dans les allées étroites et autour des obstacles bas. Idéal pour l'évitement d'obstacles spatial des robots humanoïdes ; prend en charge les LiDAR multi-lignes 32/64/128. Option double LiDAR avant/arrière + caméra de profondeur + réseau ultrasonique pour une perception sans angle mort à 360° ; autonomie ≥10 h à vide / 6 h en charge ; interface ROS disponible.

LiDAR multi-lignes uniquePassage fluide sous les porte-à-faux, dans les allées étroites et autour des obstacles bas sans empiler de capteurs
Capteurs considérablement réduitsÉlimine LiDAR mono-ligne, caméras de profondeur, capteurs ultrasoniques et de chute
Plusieurs formes de châssisFormes différentielles, 4 roues motrices, omnidirectionnelles, Mecanum et Ackermann disponibles
Conçu pour les humanoïdesLa perception spatiale 3D et l'évitement d'obstacles garantissent une locomotion humanoïde sûre
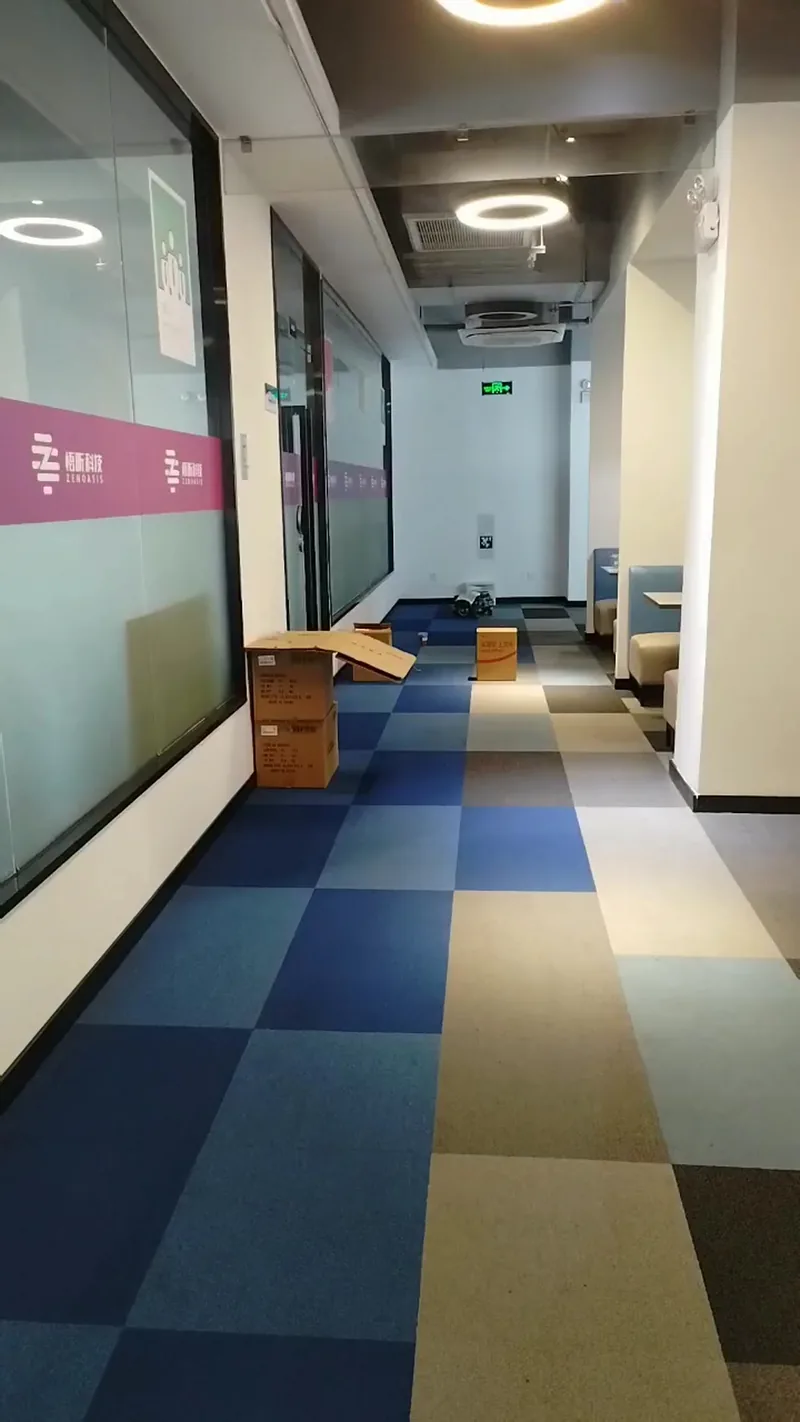
3D Multi-line LiDAR Navigation Chassis · Live Demo 1Châssis de navigation LiDAR 3D multi-lignes
Châssis de navigation LiDAR 3D multi-lignes · Démo en direct 1
3D Multi-line LiDAR Navigation Chassis · Spatial Avoidance Demo 2Démo de perception et d'évitement spatiaux
Châssis de navigation LiDAR 3D multi-lignes · Démo d'évitement spatial 2
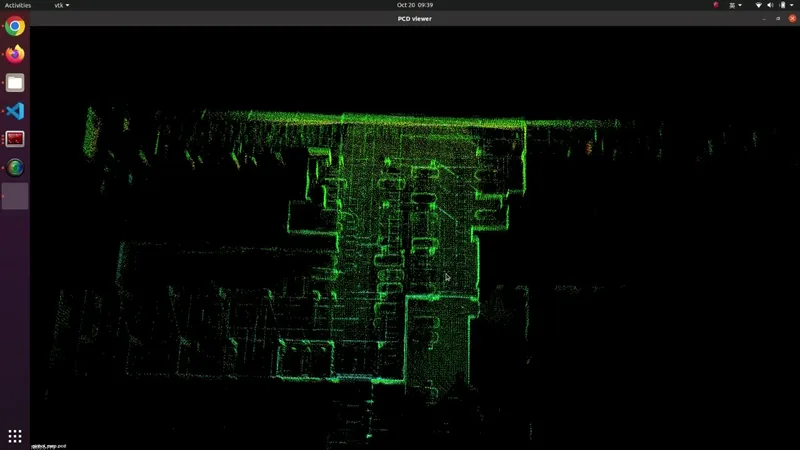
3D Multi-line LiDAR SLAM Map EffectCartographie SLAM LiDAR 3D multi-lignes
Effet de carte SLAM LiDAR 3D multi-lignes
3D Multi-line LiDAR SLAM Mapping Demo 1Cartographie SLAM LiDAR 3D multi-lignes
Démo de cartographie SLAM LiDAR 3D multi-lignes 1
3D multi-line vs single-line LiDAR point cloud comparison
Perception 3D multi-lignes vs balayage planaire mono-ligne
Plateforme de développement matériel

Plateforme de R&D de robots Tbot

Fabrication de robots en blocs de construction pour un déploiement rapide et à faible coût à travers les industries.

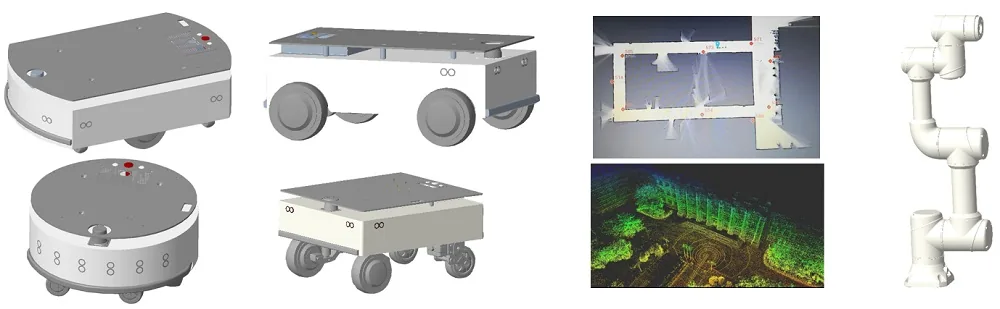
Tbot R&D platform full product matrix
Plateforme de R&D de robots Tbot · Matrice complète de produits

La plateforme Tbot collabore à travers les industries — prototypes à faible coût pour la validation et la production en masse.

Technologie de base

Composition de la technologie de base

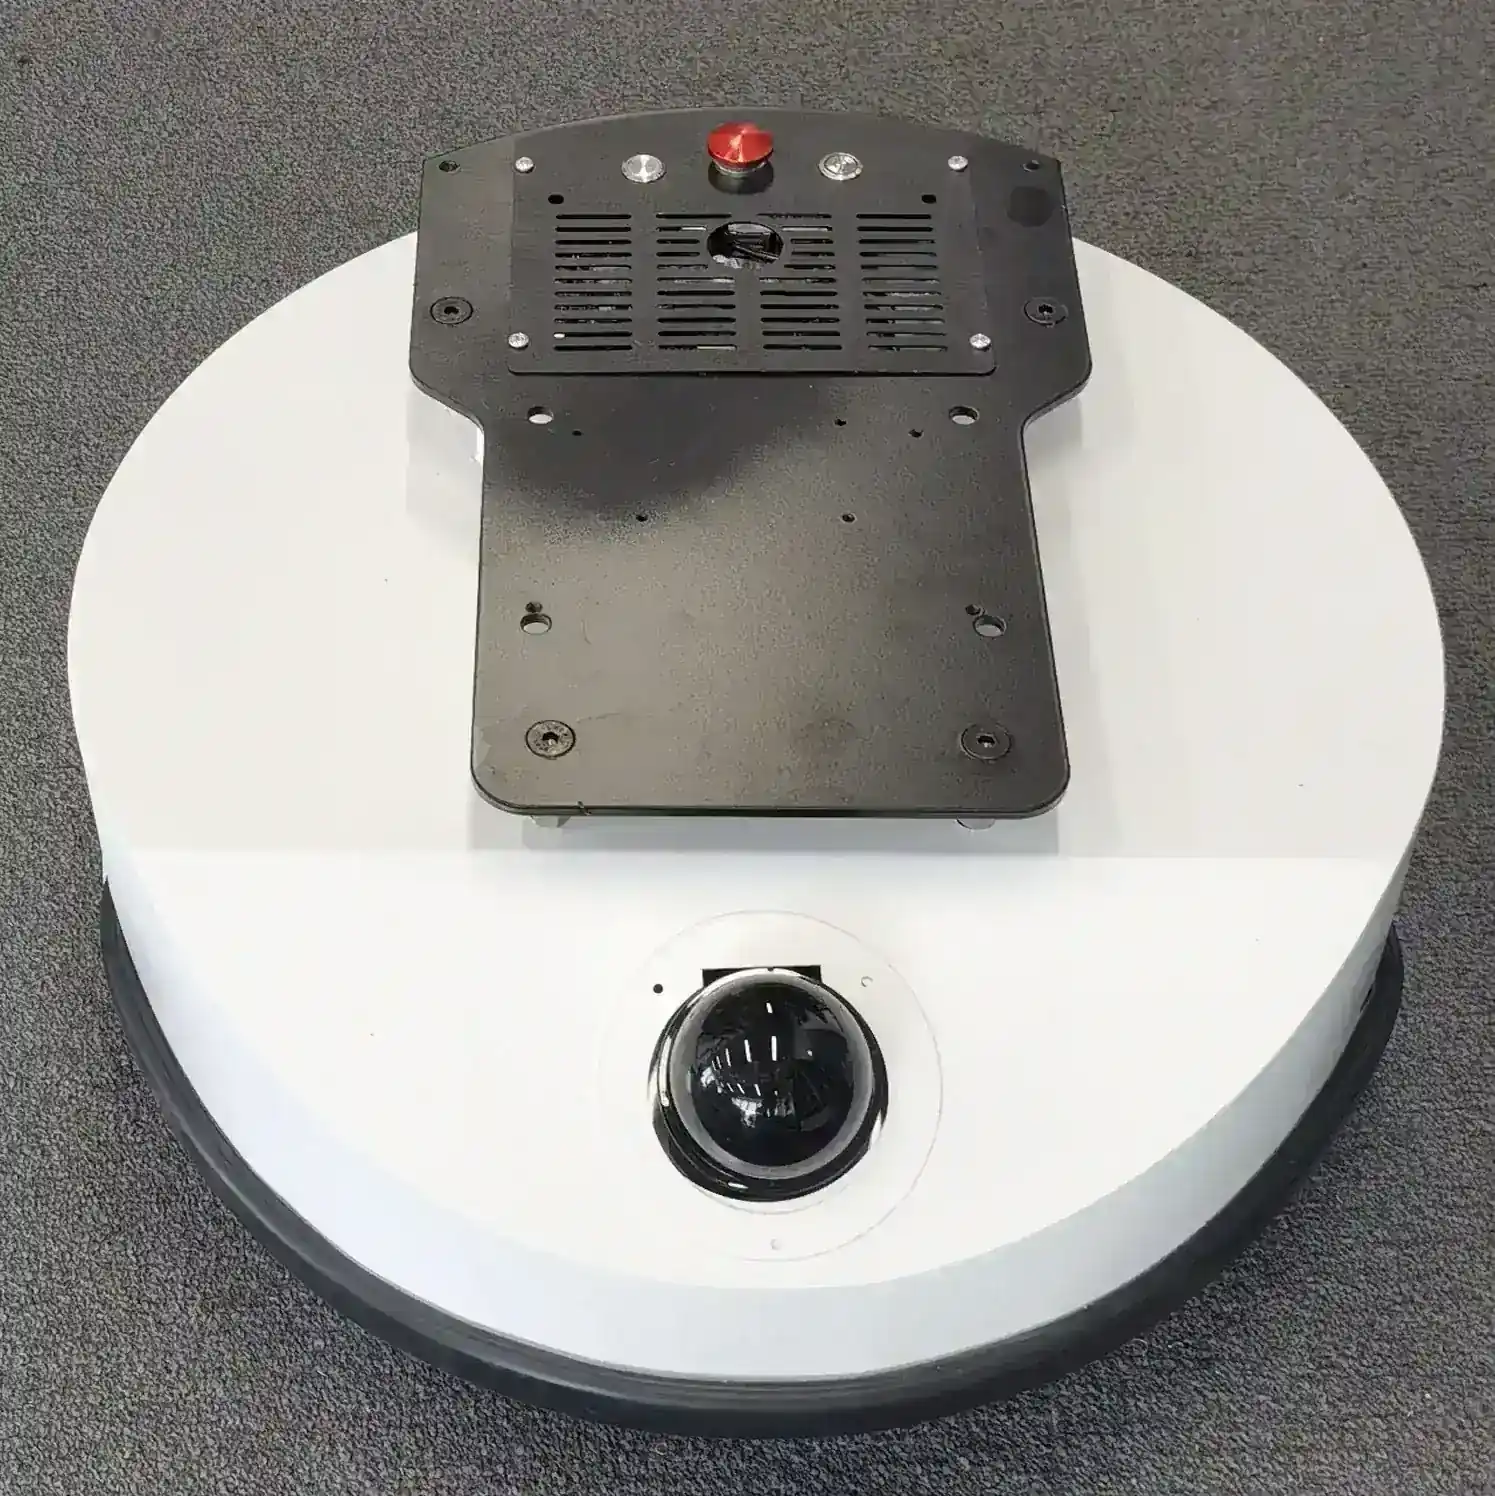
Châssis mobile à double/quatre entraînements

Série complète de châssis de navigation LiDAR 3D multi-lignes : Tbot-N5-3D / X2 / S / X / ACK / MW / OW — sept formes avec structures différentielle, 4WD, omnidirectionnelle, mecanum et Ackermann, charge utile 100-500 kg ; SLAM et navigation matures, fusion multi-capteurs ou simplification, précision de relocalisation de 10 mm, compatibles avec les capteurs et l'électronique domestiques dominants ; double LiDAR avant/arrière + caméra de profondeur + réseau ultrasonique en option pour une perception sans angle mort à 360° ; autonomie ≥10 h à vide / 6 h à pleine charge ; interface ROS disponible.
Fusion positionnement et navigation

Cartographie, positionnement et évitement fusionné autonomes intérieur/extérieur avec perception spatiale LiDAR multi-lignes.

Bras collaboratifs bioniques

Technologie de bras flexible bionique avec modules servo intégrés creux pour une combinaison rapide avec le châssis mobile.

Plateforme IA

Plateforme intégrée de big data IA pour la reconnaissance visuelle, l'interaction vocale et le développement rapide de la couche supérieure.

Conception modulaire en blocs de construction

R&D modulaire en blocs de construction pour une validation et un déploiement rapides des robots avec des cycles plus courts.

Modèles de châssis

Châssis de navigation LiDAR 3D multi-lignes · Série complète

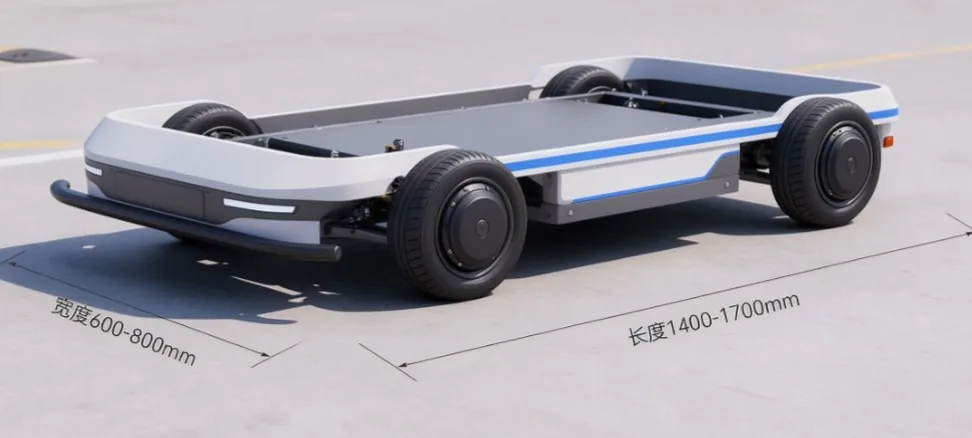
Sept formes de châssis dans la série : différentiel à entraînement médian 6 roues, différentiel à traction avant, 6 roues rectangulaire, 4WD différentiel, Ackermann, mecanum et omnidirectionnel, avec options de charge utile 100 / 200 / 300 / 500 kg. Tous les modèles utilisent la solution de navigation LiDAR 3D multi-lignes avec SLAM et navigation matures, fusion multi-capteurs ou simplification des capteurs sur demande, précision de relocalisation de 10 mm, compatibilité avec les capteurs et l'électronique domestiques dominants ; dimensions et charge utile personnalisables ; double LiDAR avant/arrière + caméra de profondeur + réseau ultrasonique en option pour une perception sans angle mort à 360° ; autonomie ≥10 h à vide / 6 h à pleine charge ; interface ROS disponible.

Tbot-N5-3D

Différentiel à entraînement central · 6 roues · 500 mm rond · FOV vertical -12°~50° / -10°~90° · re-localisation 10 mm

Charge utile100~500 kg

Navigation LiDAR 3D multi-lignes · évitement d'obstacles spatial
Tbot-OW-3D omni-wheel navigation chassis

Tbot-OW

Omnidirectionnel · 4 roues · 500 mm carré / 1000×600 mm rectangulaire (personnalisable) · roues omnidirectionnelles 8" & 10" · re-localisation 10 mm

Charge utile100~500 kgTaille personnalisable

Navigation LiDAR 3D multi-lignes · évitement d'obstacles spatial
Tbot-S5 rectangular 6-wheel mid-drive diff navigation chassis Tbot-S8 rectangular 6-wheel mid-drive diff navigation chassis

Série Tbot-S

Rectangulaire · différentiel à entraînement central 6 roues · 500×200 mm / 800×200 mm · re-localisation 10 mm

  • Tbot-S5Rectangulaire · différentiel à entraînement central 6 roues (compact) · 500×200 mm · re-localisation 10 mm100~500 kg
  • Tbot-S8Rectangulaire · différentiel à entraînement central 6 roues (standard) · 800×200 mm · re-localisation 10 mm100~500 kg
Navigation LiDAR 3D multi-lignes · évitement d'obstacles spatial
Tbot-N 3D multi-line LiDAR navigation chassis

Tbot-N

Châssis de navigation LiDAR 3D multi-lignes · 500 mm rond · différentiel à entraînement central 6 roues · charge 100 kg · re-localisation 10 mm

Navigation LiDAR 3D multi-lignes · évitement d'obstacles spatial
Tbot-X4 4WD diff navigation chassis

Série Tbot-X

Différentiel 4 roues motrices · 4 roues · 600×500 mm · re-localisation 10 mm

  • Tbot-X4Différentiel 4 roues motrices · 4 roues · 600×500 mm · re-localisation 10 mm100~500 kg
  • Tbot-X100Différentiel 4 roues motrices · lourd · 1000×600 mm · re-localisation 10 mm100~500 kgSize Customizable
Navigation LiDAR 3D multi-lignes · évitement d'obstacles spatial
Tbot-X2 front-drive 4-wheel 3D LiDAR navigation chassis

Tbot-X2

Différentiel à traction avant · 4 roues · 600×500 mm · re-localisation 10 mm

Charge utile100~500 kg

Navigation LiDAR 3D multi-lignes · évitement d'obstacles spatial
Tbot-ACK Ackermann navigation chassis

Tbot-ACK

Direction Ackermann · 4 roues · 1500×800 mm · re-localisation 10 mm

Charge utile300~500 kgTaille personnalisable

Navigation LiDAR 3D multi-lignes · évitement d'obstacles spatial
Tbot-MW 4WD Mecanum navigation chassis

Tbot-MW

Mecanum 4 roues motrices · 600×500 mm · re-localisation 10 mm

Charge utile50 kgTaille personnalisable

Navigation LiDAR 3D multi-lignes · évitement d'obstacles spatial
Modules de plateforme

Modules et applications de plateforme

Tbot platform home elder-care companion application

Châssis de qualité domestique · Compagnon de soins aux personnes âgées

  • Châssis léger Tbot-L · navigation SLAM · LiDAR 18 m · 24V 15Ah · moteur sans balais
  • Châssis domestique Tbot-H · navigation SLAM · LiDAR 8 m · 12V 15Ah · moteur à balais

Spéc. 350×330×136 mm · ~10 kg · charge utile à double entraînement 10 kg · vitesse max 0,5 m/s · 4 roues (2 motrices + 2 omni 1,5") · LiDAR×1 + ultrasonique×2 · ~3 h de charge · retour d'amarrage automatique

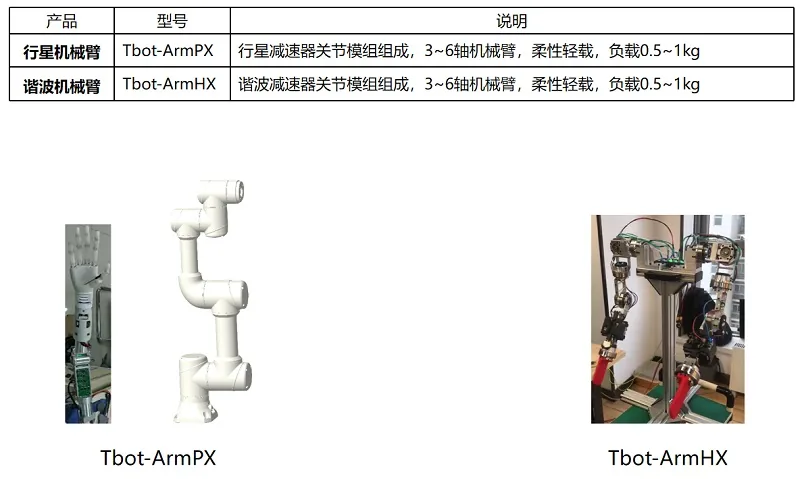
Tbot bionic collaborative arm

Bras flexibles collaboratifs bioniques

  • Bras planétaire Tbot-ArmPX · Modules d'articulation planétaires · 3–6 axes · charge utile 0,5–1 kg
  • Bras harmonique Tbot-ArmHX · Modules d'articulation harmoniques · 3–6 axes · charge utile 0,5–1 kg

Conception légère et flexible pour la préhension et l'interaction dans les services domestiques et les soins aux personnes âgées.

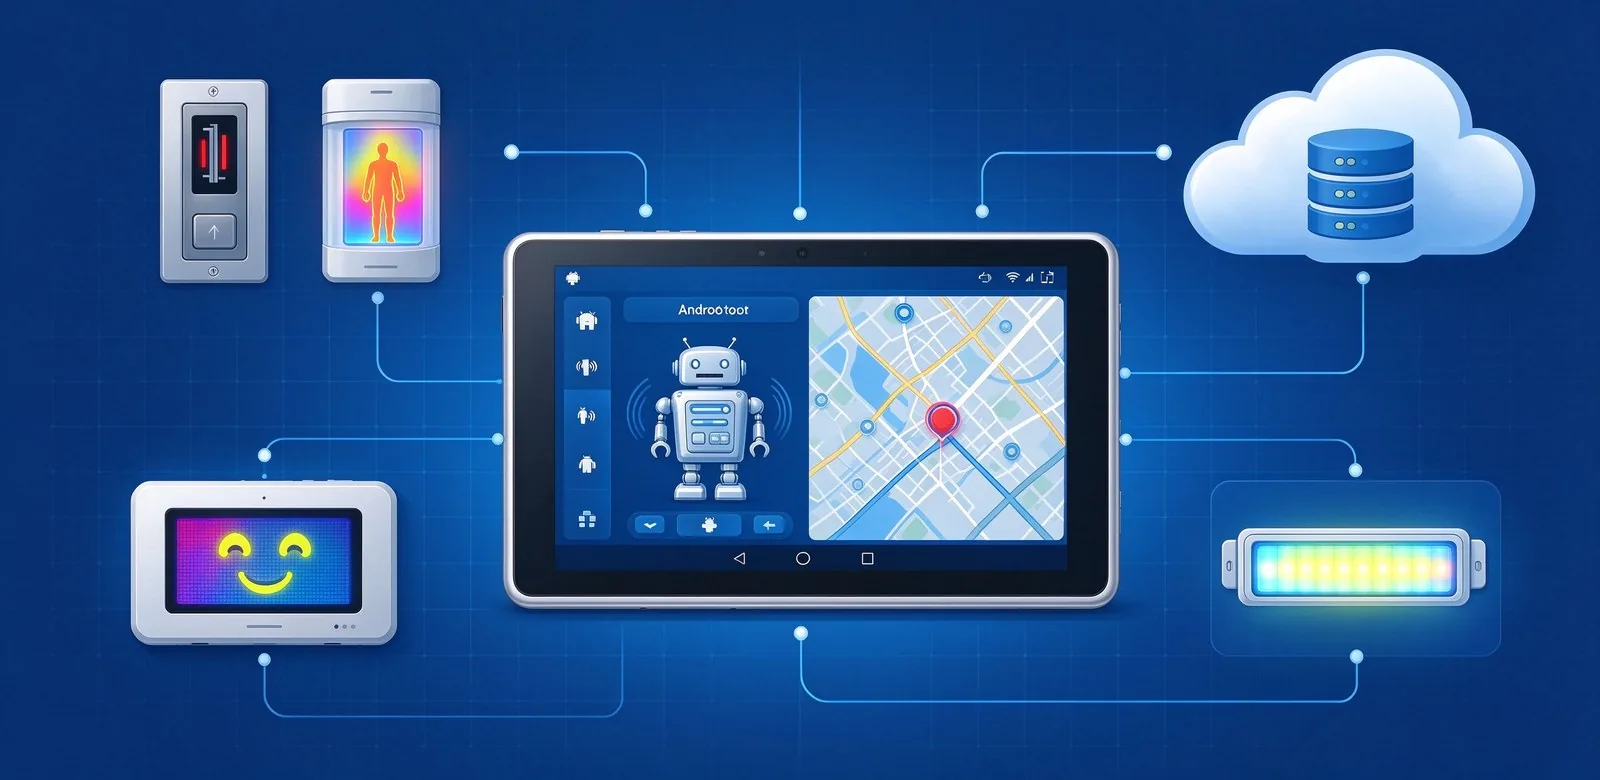
Robot controller and cloud control system diagram

Contrôleur de robot et système de contrôle

  • Contrôleur Android tobot3399 / tobot3288 · écrans tactiles 5,5–11,6"+ · réseau vocal de 4/6 micros (localisation de source, annulation d'écho, duplex intégral, conversation multi-tours sur un réveil)
  • Logiciel de gestion de cartes du châssis et SDK : cartographie, commutation de cartes, waypoints, murs virtuels, relocalisation, réglages de vitesse, auto-charge à batterie faible
  • Scanner / NFC (cartes d'identité, de transit) / WiFi / BT / 4G / reconnaissance faciale hors ligne par caméra USB / contrôle par téléphone — tous avec SDK intégré
  • Contrôleur périphérique : module d'ascenseur (appel et lecture d'étage), détection infrarouge thermique, effets de bande lumineuse (respiration/poursuite), écran d'expression 3,5/5/7"
  • Contrôle des moteurs servo / planétaires / harmoniques pour les bras et la tête, 5 DOF par bras
Mobile manipulator solution - robot body, client and cloud architecture diagram
Solution de robot mobile collaboratif · Corps du robot · Client · Cloud

Fournir des services de mise à niveau intelligente sans pilote d'équipements et de systèmes pour toutes les industries : le corps du robot porte le châssis de navigation et l'hôte métier ; le client permet le contrôle interactif du robot, tandis que la plateforme cloud gère la gestion des robots, la gestion des utilisateurs, la surveillance et les fonctions IA big data de l'industrie, les trois collaborant à un échange efficace de données et d'instructions.

Conception modulaire, packaging SDK et interfaces standard avec un support solide du châssis, de la voix et des périphériques ; services techniques clé en main incluant la conception de l'apparence, de la structure, du matériel et du logiciel.

Technologie de châssis

Technologie de navigation mature · Standard sur tous les modèles

Tous les châssis sont livrés avec un SLAM et une navigation matures, supportent la fusion multi-capteurs et peuvent être simplifiés sur demande ; précision de relocalisation de 10 mm ; compatibles avec les capteurs et l'électronique domestiques dominants avec une large base de clients ; double LiDAR avant/arrière + caméra de profondeur + réseau ultrasonique en option pour une perception sans angle mort à 360° ; autonomie ≥10 h à vide / 6 h à pleine charge ; interface ROS disponible.

SLAM et navigation matures

La cartographie, la localisation, la planification de chemins et le retour automatique à l'amarrage sont matures et éprouvés à l'intérieur comme à l'extérieur.

Fusion multi-capteurs

Le LiDAR fusionné avec la vision et l'IMU pour la robustesse dans les environnements complexes, facilement extensible.

Simplification des capteurs

Un LiDAR 3D multi-lignes couvre la plupart des scénarios, éliminant les caméras de profondeur, les ultrasoniques et les capteurs de chute.

Écosystème et clients

Compatible avec les capteurs et l'électronique domestiques dominants, validé par une large base de clients.

ComparaisonLiDAR mono-ligne traditionnelLiDAR 3D multi-lignes
PerceptionPlan unique 2DPerception spatiale 3D
Porte-à-faux / objets basNon détecté, collisionsPassage fluide sous les porte-à-faux, allées étroites et objets bas
Configuration des capteursEmpilement LiDAR + caméra de profondeur + ultrasoniqueUn LiDAR suffit
Précision de positionnementRe-localisation modéréeRe-localisation 10 mm
Allées étroites & scènes complexesLimitée, se bloque facilementFluide dans les scènes étroites et complexes
Coût & maintenanceCoût élevé, étalonnage complexeSimplifié, fiable et économique
LiDAR 3D monté en haut

LiDAR 3D multi-lignes inversé monté en haut pour robots complets

Pour les robots humanoïdes, de nettoyage, de livraison, d'accueil et d'inspection, le LiDAR 3D multi-lignes peut être inversé en haut du robot pour un champ de vision 3D plus haut, plus loin et dégagé.

Vue haute et dégagée

Monté en haut du robot, il domine les bureaux, les piles et les foules ; un balayage horizontal à 360° n'est pas bloqué par le corps, détectant les obstacles tôt à longue portée.

Portée de détection 40-60 m

Montage supérieur haut avec LiDAR 32/64/128 lignes atteignant 40-60 m, permettant le ralentissement et le détour précoces dans les grands espaces, les usines et les parkings.

Évitement d'obstacles par nuage de points 3D

Produit un nuage de points 3D complet ; les tuyaux en hauteur, les obstacles bas, les portes vitrées et les bords de marche sont tous détectés, prenant en charge la navigation 3D et l'évitement sémantique.

Protection LiDAR IP65

Le LiDAR supérieur est IP65 (protégé poussière et jet d'eau) ; le robot entier est IP54, adapté aux centres commerciaux, usines, parkings souterrains et autres environnements commerciaux exigeants.

Spécifications clés

Châssis de navigation LiDAR 3D multi-lignes · spécifications clés

Lignes LiDARLiDAR multi-lignes 32 / 64 / 128 lignes sélectionnable
Portée de détection40 ~ 60 m
Précision de localisationGrossier : ±5 cm ; précis : ±2 cm
Localisation, navigation et évitementLocalisation, navigation et évitement LiDAR 3D multi-lignes ; prend en charge l'évitement par nuage de points 3D
AutonomieÀ vide ≥10 h ; pleine charge 6 h
Montée15°
Franchissement d'obstacle2 cm
Largeur d'allée min.56 cm
Protection du robotIP54
Protection du LiDARIP65
Arrêt d'urgenceBouton d'arrêt d'urgence pris en charge
Intégration d'environnementPrend en charge les portes automatiques et les ascenseurs
IA incarnée

Pile d'algorithmes d'IA incarnée

De la perception et la navigation au contrôle de mouvement et à la décision de tâche, une pile IA incarnée complète permettant le mouvement et l'exploitation autonomes du robot.

Perception et localisation

SLAM LiDAR / visuel, fusion multi-capteurs, détection et segmentation d'objets, traitement du nuage de points 3D.

Navigation et planification

Planification de chemin global et local, costmaps, navigation sémantique.

Contrôle de mouvement

Contrôle de pose, optimisation trajectoire et vitesse, suivi de trajectoire, contrôle moteur.

Décision de tâche

Apprentissage incarné et prise de décision intelligente pour les tâches autonomes dans les scénarios complexes.

Fiabilité

Un châssis de navigation LiDAR 3D plus fiable

Moins de câbles et connecteurs

Un seul LiDAR 3D multi-lignes remplace les capteurs empilés, réduisant câbles, connecteurs et points de défaillance pour un système plus simple.

MTBF plus élevé · coût de service plus faible

Moins de points de défaillance élève le MTBF et réduit les coûts de service, gardant le robot stable en exploitation de long terme.

Charge de calcul plus faible

Pas besoin d'exécuter la fusion multimodale à la fois ; charge de calcul du contrôleur principal moindre, moins de chaleur et de consommation.

Autonomie de batterie plus longue

Une moindre surcharge capteurs et calcul profite à l'autonomie : ≥10 h à vide, 6 h pleine charge.

Fabrication et service

Production en volume · service professionnel

Des années de R&D sur la plateforme Tbot

Des années de R&D cumulée sur la plateforme Tbot à travers de multiples générations de produits — mature, stable et éprouvée.

Commercialisation de la recherche universitaire

Technologie issue de la recherche universitaire — une base d'ingénierie solide avec une innovation continue.

Partenariat OEM profond

Partenariat profond avec un grand OEM de robots : lignes standardisées, QC strict, livraison fiable du prototype au volume.

Équipe de service professionnelle

Servi par une société de service après-vente de robot professionnelle dédiée avec une équipe complète et une répartition claire entre R&D, production et service.

Réponse en temps réel

Réponse en temps réel, diagnostic et correction rapides pour garder les robots en fonctionnement continu.

Après-vente sans souci

Un réseau de service complet et un support de pièces détachées pour que les clients achètent et exploitent en confiance.

FAQ

FAQ

Il inclut les châssis mobiles à double et quatre roues motrices, la fusion de localisation et navigation intérieur/extérieur, la technologie de bras flexible collaboratif bionique, les modules d'articulation servocommandés intégrés et une plateforme big-data IA — tous les composants de nos propres pièces et de la chaîne d'approvisionnement auto-construite.
Tbot-N5-3D, Tbot-X2, série Tbot-S, série Tbot-X, Tbot-ACK, Tbot-MW et Tbot-OW — sept formes couvrant les structures différentielle, quatre roues motrices, omni, Mecanum et Ackermann avec des charges utiles de 100-500 kg.
Une R&D et une fabrication modulaires, en blocs de construction, permettent aux clients de se concentrer sur les applications de couche supérieure, construisant rapidement des prototypes à faible coût pour la validation et prenant en charge la production en série — raccourcissant considérablement le délai jusqu'à un robot déployé.

Partenaires de l'écosystème

RoboSenseRoboSense
LivoxLivox
HESAIHESAI
WANJIWANJI
RockchipRockchip
Horizon RoboticsHorizon Robotics
NVIDIANVIDIA
IntelIntel

Livraison et garantie

Modèles standard 15–25 jours · ODM personnalisé 45–60 jours · MOQ 1 unité

12mois de garantie
≤4hjours ouvrables de réponse
48hexpédition de pièces détachées
2sessions de formation gratuites

Choisissez votre châssis en 3 minutes →Voir la politique de garantie complète et le SLA de réponse →

Besoin d'une solution robot complète ?

Personnalisation de bout en bout : design, structure, matériel, logiciel et plateforme — du prototype à la production en série.