400–500 mm Rond / Carré
Les dimensions correspondent au centre de gravité et à la répartition de charge humanoïdes — options rondes et carrées, structure compacte.

Alimenté par notre châssis de navigation LiDAR 3D multi-lignes auto-développé — un seul LiDAR multi-lignes assure la perception spatiale complète et l'évitement d'obstacles, éliminant LiDAR mono-ligne, caméras de profondeur, capteurs ultrasoniques et de chute. Tbot-N5-3D six-roues à entraînement central différentiel et Tbot-OW à roues omnidirectionnelles, passage fluide sous les porte-à-faux, dans les allées étroites et autour des obstacles bas, charge utile 100–500 kg personnalisable.
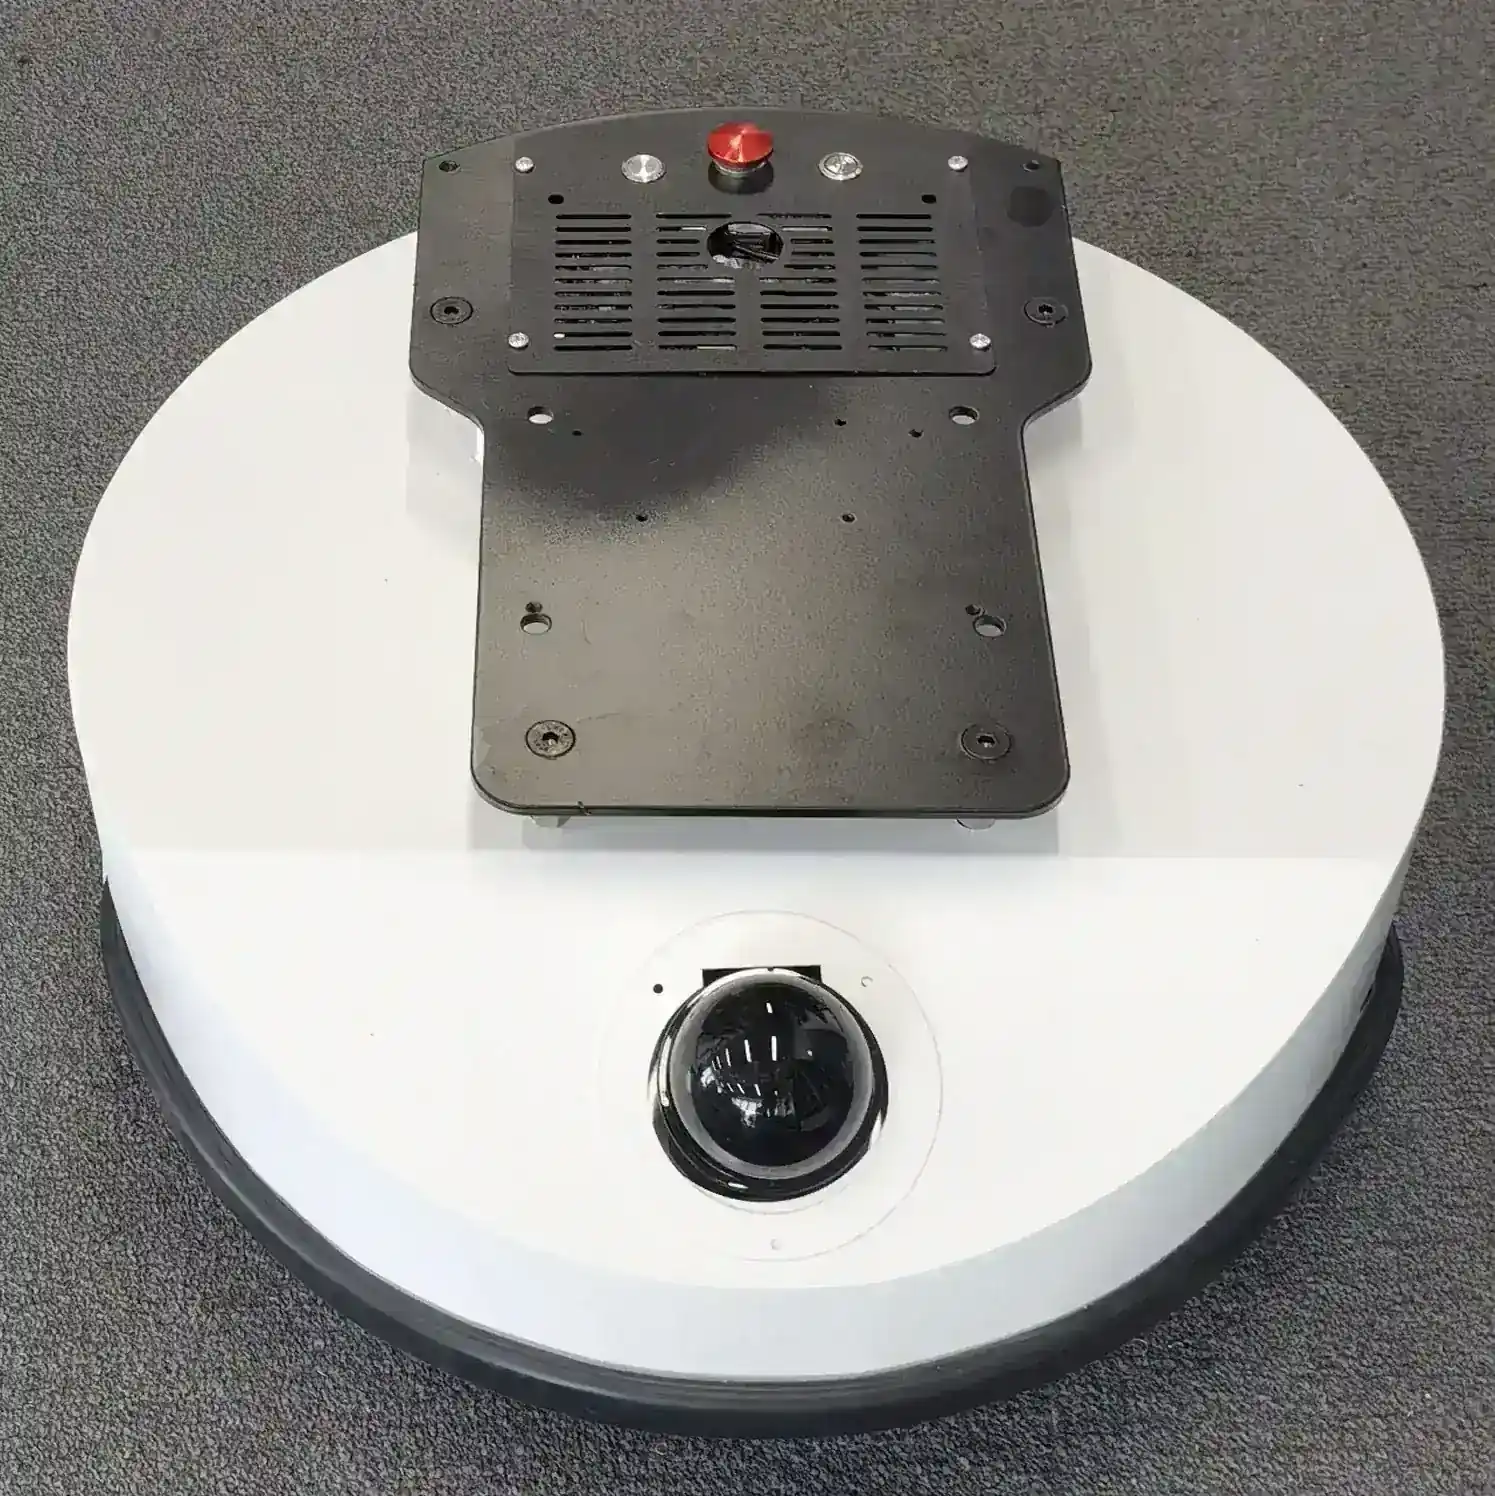
Châssis de navigation LiDAR 3D multi-lignes avec perception spatiale et évitement d'obstacles — éliminant LiDAR mono-ligne, caméras de profondeur, capteurs ultrasoniques et de chute ; disponible en différentiel ou omnidirectionnel. Un LiDAR multi-lignes navigue avec fluidité sous les porte-à-faux, dans les allées étroites et autour des obstacles bas. Idéal pour l'évitement d'obstacles spatial des robots humanoïdes ; prend en charge les LiDAR multi-lignes 32/64/128. Option double LiDAR avant/arrière + caméra de profondeur + réseau ultrasonique pour une perception sans angle mort à 360° ; autonomie ≥10 h à vide / 6 h en charge ; interface ROS disponible.
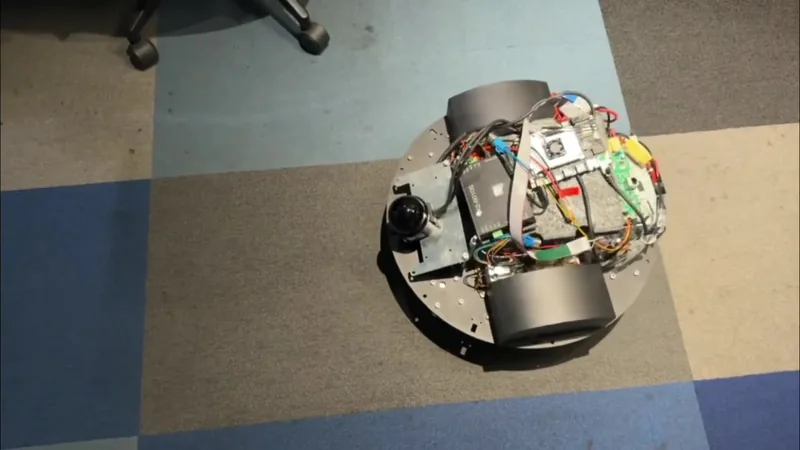 Châssis SLAM 3D · Démo en direct 1
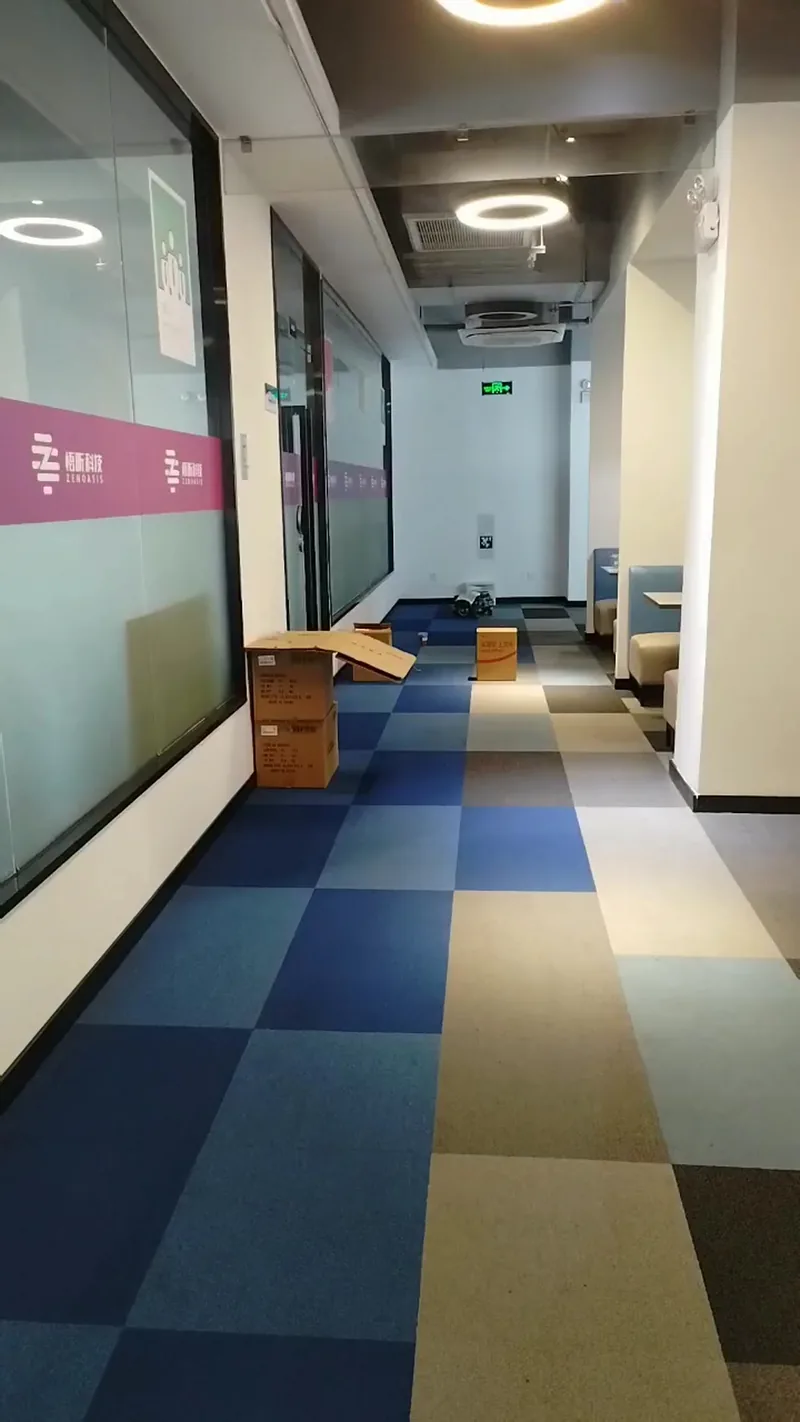 Châssis SLAM 3D · Démo en direct 2
En savoir plus →
En savoir plus →
En savoir plus →
En savoir plus →
En savoir plus →
En savoir plus →
En savoir plus →
En savoir plus →
En savoir plus →
Châssis ronds et carrés de 400–500 mm, précision de re-localisation 10 mm ; prend en charge les capteurs et électroniques domestiques courants avec une large base de clients, déjà intégré à la chaîne d'approvisionnement d'expédition de plusieurs fabricants de robots humanoïdes ; option double LiDAR avant/arrière + caméra de profondeur + réseau ultrasonique pour une perception sans angle mort à 360° ; autonomie ≥10 h à vide / 6 h en charge ; interface ROS disponible.
Les dimensions correspondent au centre de gravité et à la répartition de charge humanoïdes — options rondes et carrées, structure compacte.
Répétabilité et re-localisation haute précision pour un docking fiable, la charge, les postes de travail et l'alignement d'ascenseurs.
Compatible avec les capteurs et électroniques domestiques courants — coût d'intégration faible, adaptation rapide.
Déjà expédié dans plusieurs chaînes d'approvisionnement humanoïdes — production en série stable et livraison garantie.
Les robots humanoïdes ont un centre de gravité élevé et travaillent dans l'espace 3D : le LiDAR mono-ligne ne scanne qu'un plan et manque les étagères suspendues, les obstacles bas et les bords de marche. Le LiDAR 3D multi-lignes fournit une conscience spatiale complète afin que le robot voie en haut, en bas et autour — marche et évitement plus sûrs, naturellement adapté aux humanoïdes.
Un LiDAR 3D multi-lignes remplace l'empilement LiDAR mono-ligne + caméra de profondeur + ultrasonique : coût réduit, fiabilité accrue, étalonnage et maintenance plus simples ; la re-localisation 10 mm prend en charge un docking fin ; option double LiDAR avant/arrière + caméra de profondeur + réseau ultrasonique pour une perception sans angle mort à 360°, autonomie ≥10 h à vide / 6 h en charge, interface ROS ; déjà expédié dans plusieurs chaînes d'approvisionnement humanoïdes — le choix dominant pour la navigation de la prochaine génération de robots.
| Comparaison | LiDAR mono-ligne traditionnel | LiDAR 3D multi-lignes |
|---|---|---|
| Perception | Plan unique 2D | Perception spatiale 3D |
| Porte-à-faux / objets bas | Non détecté, collisions | Passage fluide sous les porte-à-faux, allées étroites et objets bas |
| Configuration des capteurs | Empilement LiDAR + caméra de profondeur + ultrasonique | Un LiDAR suffit |
| Précision de positionnement | Re-localisation modérée | Re-localisation 10 mm |
| Allées étroites & scènes complexes | Limitée, se bloque facilement | Fluide dans les scènes étroites et complexes |
| Coût & maintenance | Coût élevé, étalonnage complexe | Simplifié, fiable et économique |
Tongxing H2 (Tbot-H2) est un robot humanoïde sur roues à deux bras : une base sur roues avec navigation SLAM LiDAR 3D multi-lignes pour la cartographie autonome et l'évitement d'obstacles, intégrée à deux bras bioniques à 7 degrés de liberté (5 kg par bras), à la vision de profondeur et à l'interaction vocale, prenant en charge la saisie collaborative à deux bras, l'enseignement par entraînement et la téléopération pour la fabrication intelligente, la manutention et la recherche-enseignement.
La cartographie, la navigation, la planification de trajectoire, la cinématique/dynamique des bras bioniques, la planification de trajectoire et les algorithmes de vision soutiennent l'enseignement et la recherche.
Le châssis intègre le LiDAR 3D multi-lignes et la vision pour la cartographie intérieure/extérieure, la planification de trajectoire et l'évitement dynamique spatial — un LiDAR pour les porte-à-faux, les allées étroites et les objets bas.
7 degrés de liberté par bras, charge 5 kg, résolution cinématique, planification de trajectoire et coordination à deux bras ; le châssis prend en charge le contrôle coordonné de la taille pour les tâches complexes.
La relecture par enseignement et l'apprentissage par imitation permettent au robot d'utiliser les outils humains par téléopération et d'apprendre rapidement de nouvelles tâches.
La vision de profondeur assure la reconnaissance, la saisie et la compréhension de l'environnement, combinée à l'interaction vocale pour la collaboration homme-robot.
Ouvert avec de riches ressources pédagogiques et des logiciels faciles à utiliser, sur toutes les options de développement et de communication.
La conception intégrée économise de l'espace et facilite la maintenance — compact et agile.
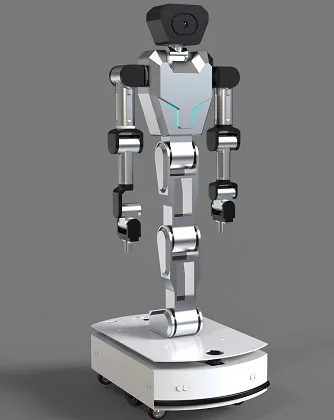
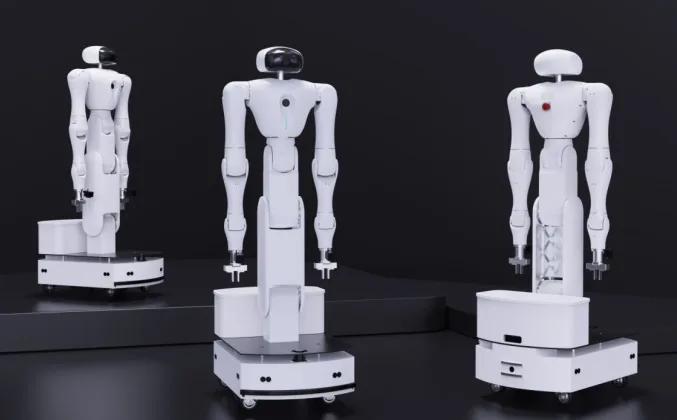
Transformer les robots traditionnels en produits hautement intelligents dotés de mains, pieds, oreilles, yeux, toucher et cerveau — enseignables, auto-planifiants et pratiques.
Plusieurs formes de développement secondaire et méthodes de communication avec une grande ouverture.
Conçu pour la fabrication industrielle et la manutention, il offre de riches ressources d'apprentissage, des logiciels pratiques et des API ouvertes.
| Modèle | Tbot-H2 |
|---|---|
| Hauteur totale | 1600 mm |
| DOF du bras unique | 7 |
| Charge utile du bras unique | 5 kg |
| Mobilité | Châssis à roues |
| Méthode de navigation | SLAM LiDAR 3D multi-lignes · Perception et évitement spatiaux |
| Détection de sécurité | LiDAR 3D multi-lignes unique (360° × options de FOV vertical : -12°~50° / -10°~90°), sans capteurs ultrasoniques/caméra de profondeur/robots de chute ; double LiDAR avant/arrière + caméra de profondeur + réseau ultrasonique en option pour une perception sans angle mort à 360° |
| Pince | Pince à deux doigts |
| Unités fonctionnelles semblables à l'homme | mouvement de la tête, rotation de la taille, flexion des jambes, mouvement des deux bras |
| Méthodes d'interaction | Interaction vocale, téléopération, apprentissage par glisser |
| Support de développement | Plusieurs options de développement secondaire et de communication |
Piloter l'innovation « IA + Robot » pour la fabrication industrielle, la manutention de matériaux et l'enseignement et la recherche.
Les usines intelligentes obtiennent la cartographie, la navigation et la coordination à deux bras, remplaçant le travail répétitif ennuyeux, dur ou dangereux.
Mobilité autonome sur un châssis LiDAR 3D multi-lignes avec préhension à deux bras pour le transport de matériaux et le chargement/déchargement.
Les options de développement et de communication ouvertes soutiennent l'enseignement et la recherche en robotique, navigation SLAM et planification de mouvement.
Pour les robots humanoïdes, de nettoyage, de livraison, d'accueil et d'inspection, le LiDAR 3D multi-lignes peut être inversé en haut du robot pour un champ de vision 3D plus haut, plus loin et dégagé.
Monté en haut du robot, il domine les bureaux, les piles et les foules ; un balayage horizontal à 360° n'est pas bloqué par le corps, détectant les obstacles tôt à longue portée.
Montage supérieur haut avec LiDAR 32/64/128 lignes atteignant 40-60 m, permettant le ralentissement et le détour précoces dans les grands espaces, les usines et les parkings.
Produit un nuage de points 3D complet ; les tuyaux en hauteur, les obstacles bas, les portes vitrées et les bords de marche sont tous détectés, prenant en charge la navigation 3D et l'évitement sémantique.
Le LiDAR supérieur est IP65 (protégé poussière et jet d'eau) ; le robot entier est IP54, adapté aux centres commerciaux, usines, parkings souterrains et autres environnements commerciaux exigeants.
| Lignes LiDAR | LiDAR multi-lignes 32 / 64 / 128 lignes sélectionnable |
|---|---|
| Portée de détection | 40 ~ 60 m |
| Précision de localisation | Grossier : ±5 cm ; précis : ±2 cm |
| Localisation, navigation et évitement | Localisation, navigation et évitement LiDAR 3D multi-lignes ; prend en charge l'évitement par nuage de points 3D |
| Autonomie | À vide ≥10 h ; pleine charge 6 h |
| Montée | 15° |
| Franchissement d'obstacle | 2 cm |
| Largeur d'allée min. | 56 cm |
| Protection du robot | IP54 |
| Protection du LiDAR | IP65 |
| Arrêt d'urgence | Bouton d'arrêt d'urgence pris en charge |
| Intégration d'environnement | Prend en charge les portes automatiques et les ascenseurs |
De la perception et la navigation au contrôle de mouvement et à la décision de tâche, une pile IA incarnée complète permettant le mouvement et l'exploitation autonomes du robot.
SLAM LiDAR / visuel, fusion multi-capteurs, détection et segmentation d'objets, traitement du nuage de points 3D.
Planification de chemin global et local, costmaps, navigation sémantique.
Contrôle de pose, optimisation trajectoire et vitesse, suivi de trajectoire, contrôle moteur.
Apprentissage incarné et prise de décision intelligente pour les tâches autonomes dans les scénarios complexes.
Un seul LiDAR 3D multi-lignes remplace les capteurs empilés, réduisant câbles, connecteurs et points de défaillance pour un système plus simple.
Moins de points de défaillance élève le MTBF et réduit les coûts de service, gardant le robot stable en exploitation de long terme.
Pas besoin d'exécuter la fusion multimodale à la fois ; charge de calcul du contrôleur principal moindre, moins de chaleur et de consommation.
Une moindre surcharge capteurs et calcul profite à l'autonomie : ≥10 h à vide, 6 h pleine charge.
Des années de R&D cumulée sur la plateforme Tbot à travers de multiples générations de produits — mature, stable et éprouvée.
Technologie issue de la recherche universitaire — une base d'ingénierie solide avec une innovation continue.
Partenariat profond avec un grand OEM de robots : lignes standardisées, QC strict, livraison fiable du prototype au volume.
Servi par une société de service après-vente de robot professionnelle dédiée avec une équipe complète et une répartition claire entre R&D, production et service.
Réponse en temps réel, diagnostic et correction rapides pour garder les robots en fonctionnement continu.
Un réseau de service complet et un support de pièces détachées pour que les clients achètent et exploitent en confiance.
Personnalisation de bout en bout : design, structure, matériel, logiciel et plateforme — du prototype à la production en série.