Inicio / Plataforma de IA encarnada

Plataforma de IA incorporada · pila de navegación SLAM 3D multilínea

Convierta un chasis móvil en un robot que realmente hace el trabajo. SLAM LiDAR 3D multilínea de desarrollo propio, fusión multisensor, evasión de obstáculos dinámica y toma de decisiones incorporada: una pila que impulsa 7 estructuras de chasis, robots de limpieza, robots compuestos y humanoide de dos brazos sobre ruedas.

Descripción general de la plataforma

Descripción general de la plataforma

No construimos una plataforma genérica de big data. Esta página describe la pila de algoritmos y software de cuatro capas que permite a un robot ver, localizarse, moverse y comprender: totalmente de desarrollo propio, recortable según la forma del robot y reutilizada en varias líneas de producto.

Fusión de sensores

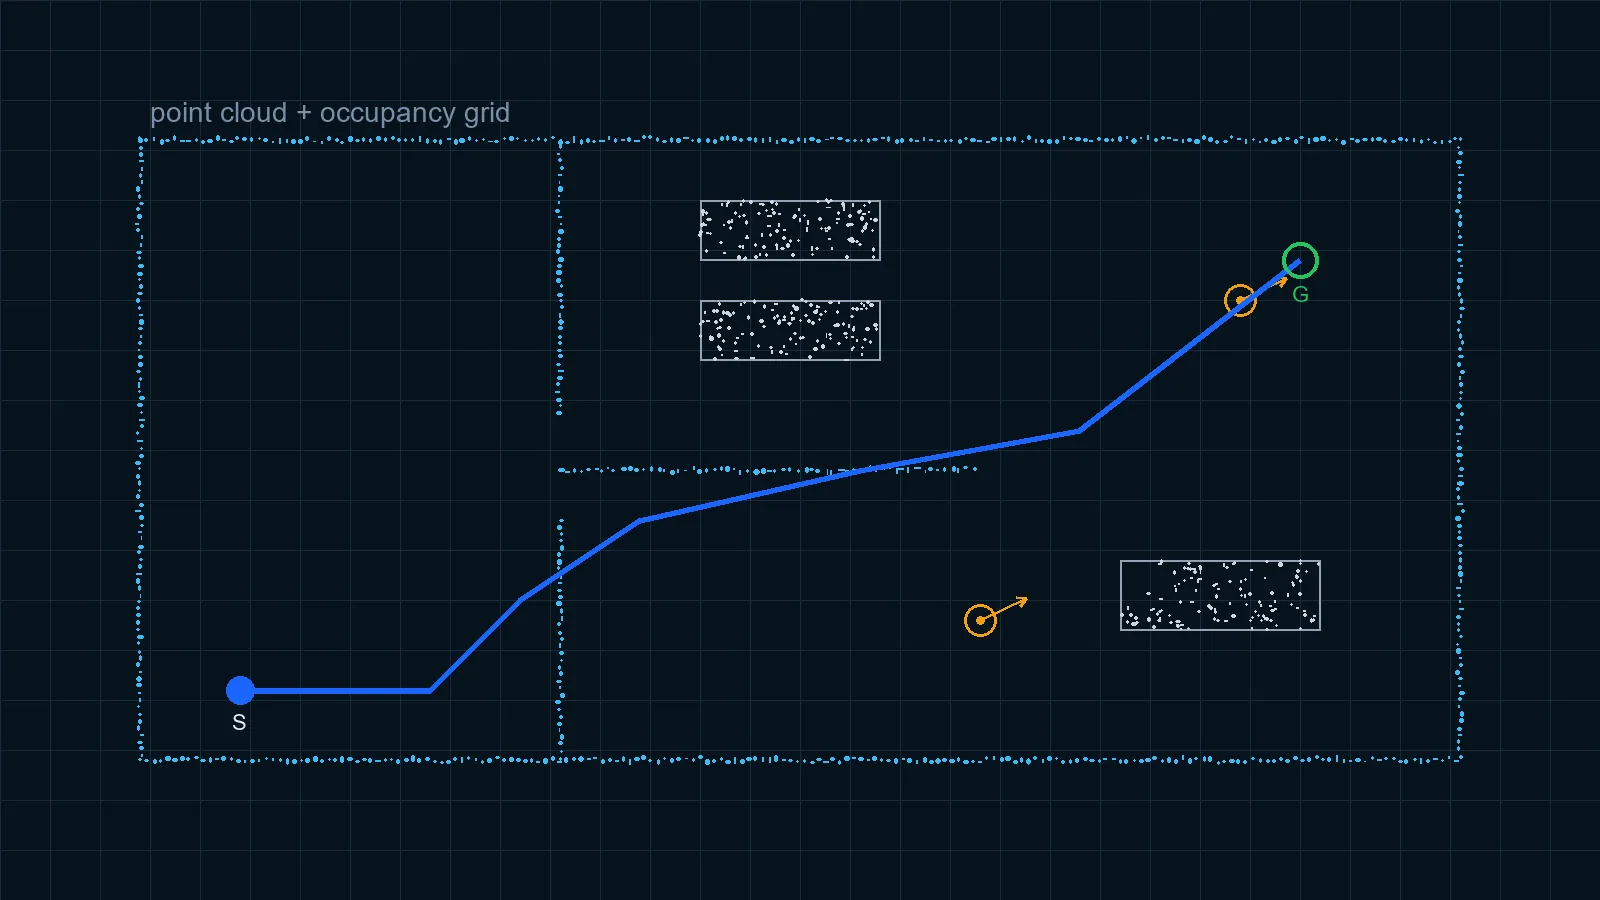
El LiDAR 3D multilínea como sensor principal, con opción de doble LiDAR delantero/trasero, cámaras de profundidad y radar ultrasónico para percepción estéreo de 360° sin ángulos muertos; el preprocesamiento de la nube de puntos, la segmentación del suelo y el seguimiento multitarget producen una zona transitable estable.

Localización y mapeo

El SLAM 3D fusionado LiDAR-inercial construye un mapa de nube de puntos 3D en tiempo real. Sin placas reflectantes, cinta magnética ni códigos QR; precisión de relocalización de 10 mm y navegación continua en grandes instalaciones y varias plantas.

Planificación y evasión

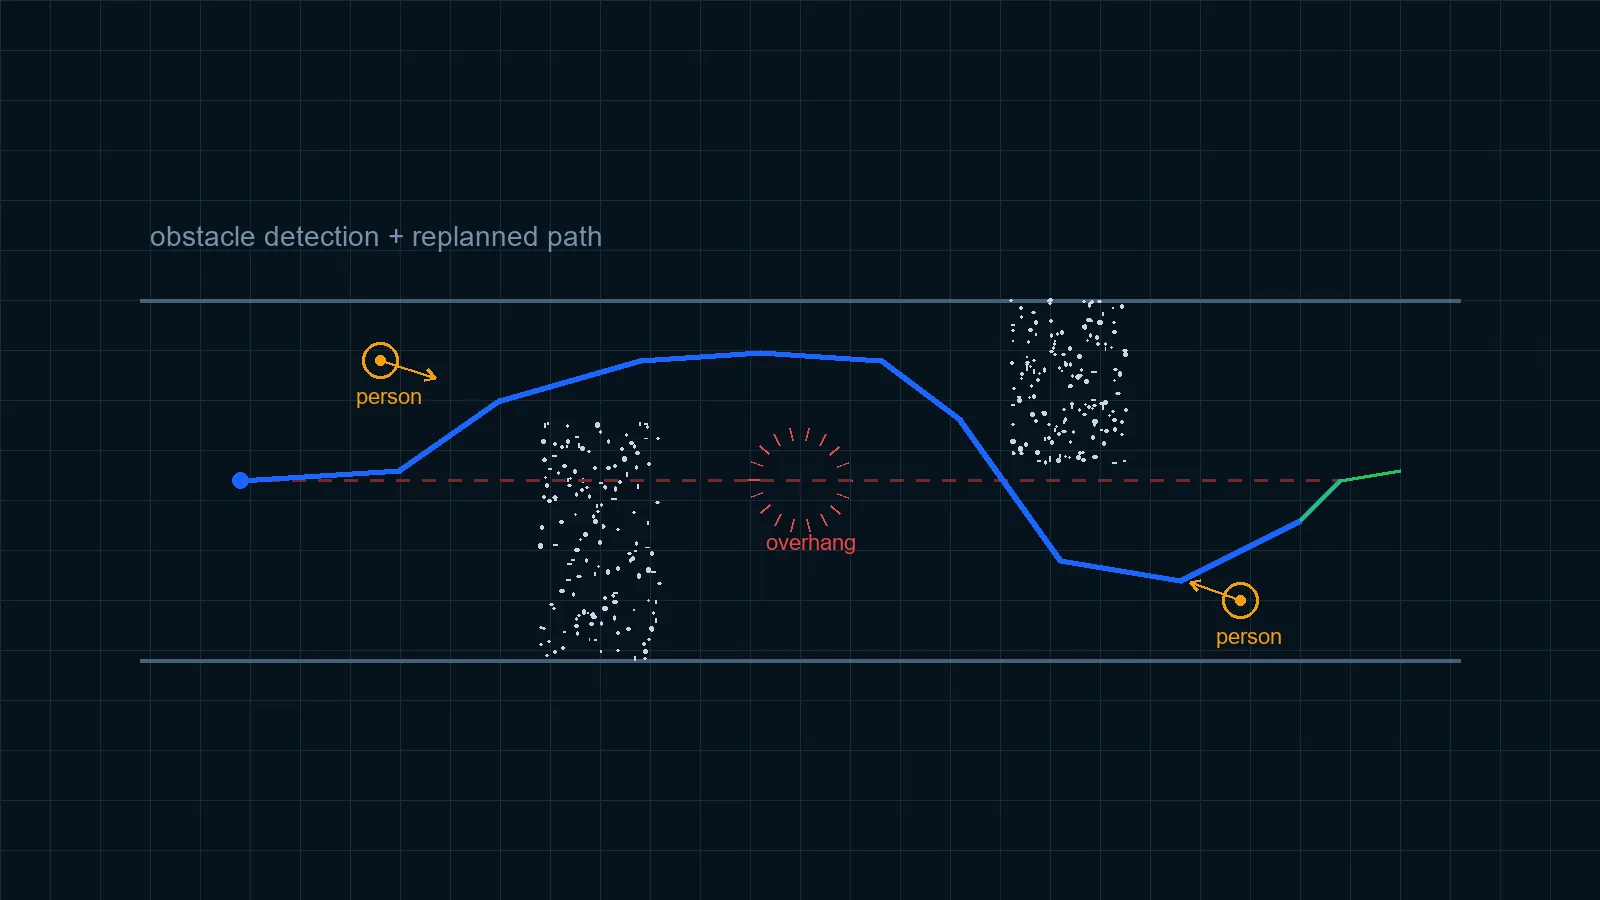
La planificación de ruta global combinada con la evasión dinámica local permite al robot pasar bajo objetos colgantes y a través de pasillos estrechos y obstáculos bajos; la subida automática al ascensor y el auto-dock permiten una operación sin conductor de extremo a extremo.

Decisión incorporada

Integración con DeepSeek, QWQ, ERNIE Bot, Spark y ChatGPT. Los comandos de voz se analizan semánticamente y se descomponen en tareas, y luego se entregan a la capa de navegación: el robot entiende formulaciones humanas como «ve a la sala de reuniones 3».

Arquitectura

Arquitectura del sistema y flujo de datos

De los sensores a los actuadores se forma un único pipeline unidireccional; el registro de datos y el OTA corren como canal lateral. Cada etapa puede recortarse o reemplazarse sin afectar a las demás.

System architecture and data flow
Arquitectura del sistema y flujo de datos
  1. Entrada de sensores: LiDAR 3D multilínea como principal, cámara de profundidad, ultrasonido e IMU opcionales
  2. Percepción y fusión: preprocesado de nube de puntos, segmentación del suelo, clustering y seguimiento multiobjetivo
  3. Localización y mapeo: SLAM 3D, relocalización, gestión y actualización de mapas
  4. Planificación y control: ruta global, evasión dinámica local, suavizado de velocidad
  5. Ejecución del chasis: transmisiones diferencial, 4WD, omnidireccional y Ackermann
Especificaciones clave

Especificaciones clave

ElementoAGV convencional basado en marcadoresSLAM 3D multilínea Tbot
Marcadores de sitioPlacas reflectantes, cinta magnética o códigos QR requeridosNone — map and go
Percepción2D línea simple, solo obstáculos de la misma altura3D multi-line, includes overhanging and low obstacles
Precisión de relocalizaciónDepende de la disposición de marcadores10 mm
Endureza del chasis—≥10 h unloaded · 6 h loaded
Coordinación multirobotSe requiere gestor de flota externoGroup scheduling and remote dashboard supported
Percepción

Percepción visualizada

2D single-line vs 3D multi-line: perception difference in the same scene
2D monolínea frente a 3D multilínea: diferencia de percepción en la misma escena
3D point cloud and occupancy grid
Nube de puntos 3D y rejilla de ocupación
Obstacle detection and replanned path
Detección de obstáculo y ruta replanificada
Demos de vídeo

Demos de máquinas reales

Mapeo LiDAR 3D multilínea
LiDAR 3D multilínea inclinado: navegación y evasión (escena 1)
LiDAR 3D multilínea inclinado: navegación y evasión (escena 2)
Lo que ve

Lo que puede ver decide lo que puede hacer

Obstáculos bajos

Postes finos y patas de silla

Objetos colgantes

Fosos y escalones

Cristal y espejos

Personas en movimiento

Para desarrolladores

Abierto a desarrolladores

Interfaces nativas ROS / rosbridge WebSocket con definiciones Topic / Service completas del chasis a la aplicación, más ejemplos en Python, JS, C++, C, Java, C# y Go. La misma pila ya funciona en 7 estructuras de chasis: N5 / OW / S / X / X2 / ACK / MW. Cambiar la forma no cambia el algoritmo, por eso la entrega ODM puede ser rápida.

Límites del desarrollo secundario

CapaQué puede hacerCómo
AplicaciónCambiar la lógica de negocio, conectar su propio gestor de flotaROS Topic / Service, WebSocket
ParámetrosVelocidad, radio de evasión, suavizado de ruta y similaresEmpuje de config, sin cambio de código
SensoresAñadir cámara de profundidad, ultrasonido, segundo LiDARConectar vía interfaz y recalibrar
Despliegue

Proceso de despliegue y entrega

Los proyectos estándar siguen la secuencia siguiente. El calendario real depende de la complejidad del sitio y el alcance de la personalización: 15-25 días para los modelos estándar, 45-60 días para el ODM personalizado.

  1. Requisitos y estudio del sitio: superficie, anchura de pasillo, revestimiento del suelo, ascensor y control de acceso
  2. Mapeo y calibración: escaneo y mapeo in situ, calibración de sensores y chasis, verificación de precisión
  3. Integración de interfaz: integración ROS / rosbridge con el sistema del cliente, flujo de negocio de extremo a extremo
  4. Aceptación y formación: verificar funciones y métricas contra la lista de control, incluida 2 sesiones de formación gratuitas
  5. Soporte tras la entrega: garantía 12 meses · respuesta en días laborables ≤4 h · envío de repuestos 48 h
Límites

Límites y aplicabilidad

Ninguna pila SLAM se adapta a todos los entornos. Ser explícito sobre lo que maneja y lo que no es más útil que permanecer en silencio.

Dónde rinde bien

  • Espacios interiores con paredes estables y características estructurales
  • Anchura de pasillo no inferior a la diagonal del chasis más un margen de seguridad
  • Dinámica moderada: gente alrededor pero evitable
  • Proyectos de modernización que necesitan despliegue rápido sin marcadores

Entornos que requieren medidas extra

  • Grandes muros cortina de cristal y espejos: nube de puntos escasa: use marcadores o añada sensores
  • Salones largos vacíos: degeneración geométrica: requiere intervención o funciones añadidas
  • Exterior con luz solar directa intensa: desfavorable para cámaras de profundidad y ToF
  • Cambios bruscos de suelo o largos tramos de deslizamiento: deriva de odometría: ralentice o añada funciones

Comparada con pilas de código abierto

  • Barrera de entrada: el código abierto es gratuito pero necesita ajustes e integración; esta plataforma funciona lista para usar
  • Obstáculos negativos y colgantes: normalmente construidos a medida sobre código abierto; integrados aquí
  • Responsabilidad: sin SLA de una comunidad; aquí hay compromisos de garantía y respuesta

Términos relacionadosSLAMRejilla de ocupaciónFusión de sensoresPlanificación de ruta

FAQ

FAQ

Sin placas reflectantes, cinta magnética ni códigos QR. El SLAM LiDAR mapea y localiza directamente en el entorno real; cambiar de sitio solo requiere un nuevo mapa, sin obras civiles.
Sí. La plataforma expone interfaces ROS / rosbridge estándar y admite desarrollo secundario y personalización conjunta; contáctenos para confirmar el modelo de cooperación concreto.
La inferencia LLM puede ejecutarse en una unidad de computación periférica o un servidor local; el lado del chasis solo necesita interfaces estándar. Qué modelos usar y dónde ejecutarlos depende del escenario y el presupuesto de cómputo.

¿Necesita una plataforma de IA encarnada o una alianza de algoritmos?

Personalización llave en mano de apariencia, estructura, hardware, software y plataforma: desde la validación del prototipo hasta la producción en masa.