400–500 mm Redondo / Cuadrado
Las dimensiones coinciden con el centro de gravedad y la distribución de carga humanoides — opciones redondas y cuadradas, estructura compacta.

Impulsado por nuestro chasis de navegación LiDAR 3D multilínea desarrollado internamente — un solo LiDAR multilínea ofrece percepción espacial completa y evasión de obstáculos, eliminando LiDAR de una línea, cámaras de profundidad, sensores ultrasónicos y de borde. Tbot-N5-3D diferencial de seis ruedas con tracción central y Tbot-OW de ruedas omnidireccionales, paso fluido bajo voladizos, en pasillos estrechos y alrededor de obstáculos bajos, carga útil 100–500 kg personalizable.
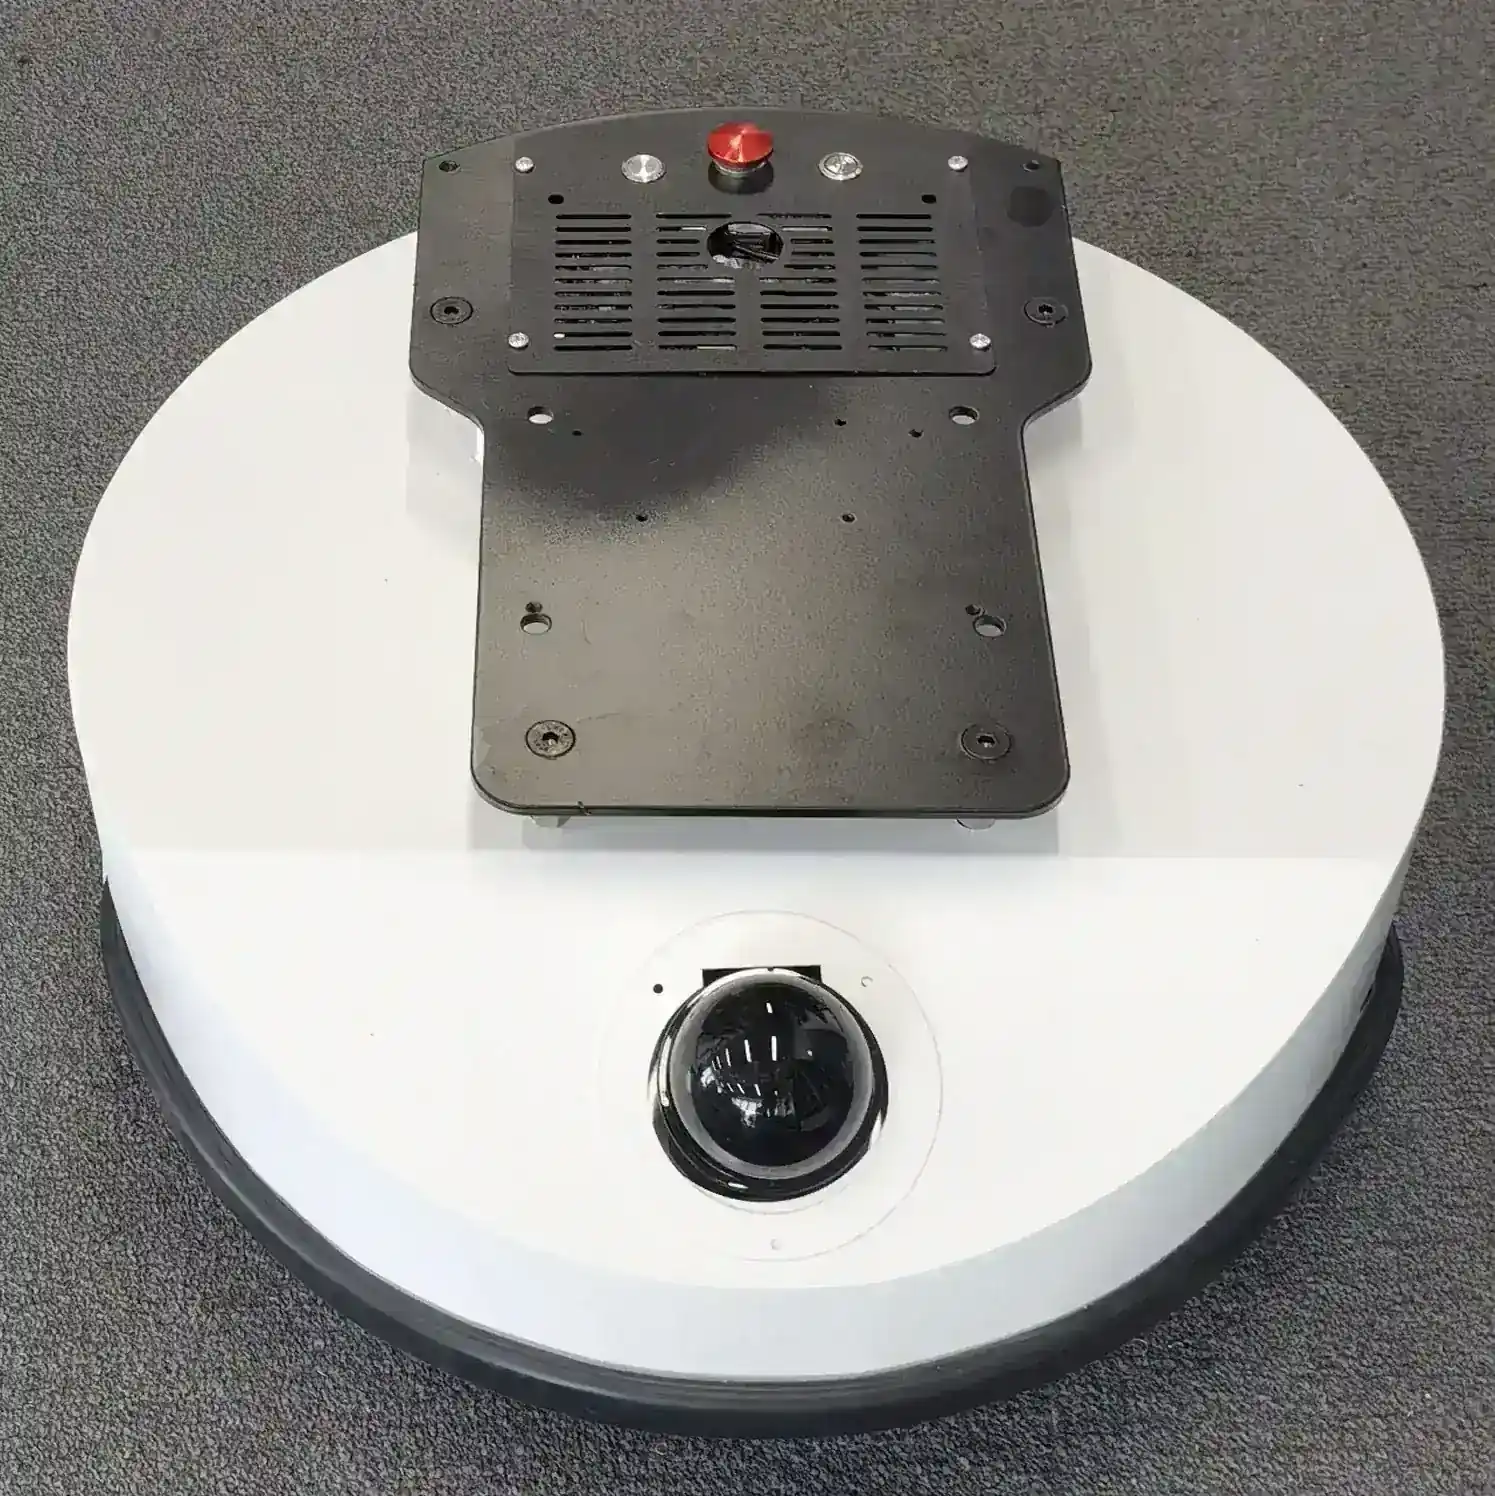
Chasis de navegación LiDAR 3D multilínea con percepción espacial y evasión de obstáculos — elimina LiDAR de una línea, cámaras de profundidad, sensores ultrasónicos y de borde; disponible en diferencial u omnidireccional. Un LiDAR multilínea navega con fluidez bajo voladizos, en pasillos estrechos y alrededor de obstáculos bajos. Ideal para la evasión de obstáculos espacial de robots humanoides; admite LiDAR multilínea 32/64/128. Opción de doble LiDAR delantero/trasero + cámara de profundidad + matriz ultrasónica para percepción sin ángulo muerto a 360°; autonomía ≥10 h sin carga / 6 h a plena carga; interfaz ROS disponible.
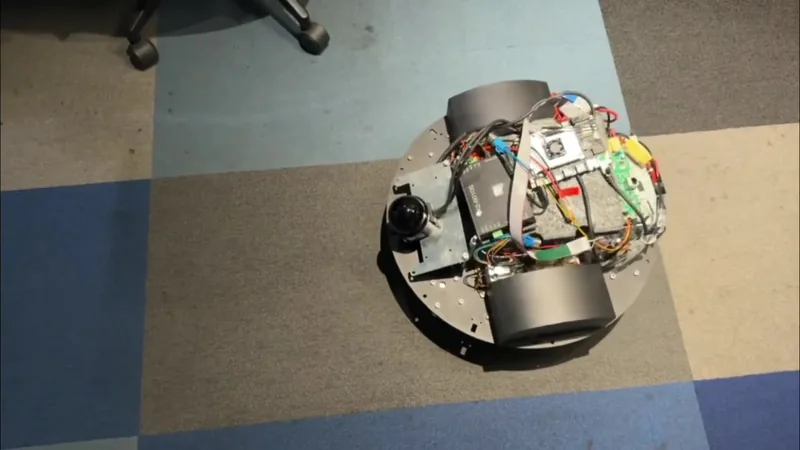 Chasis SLAM 3D · Demostración 1
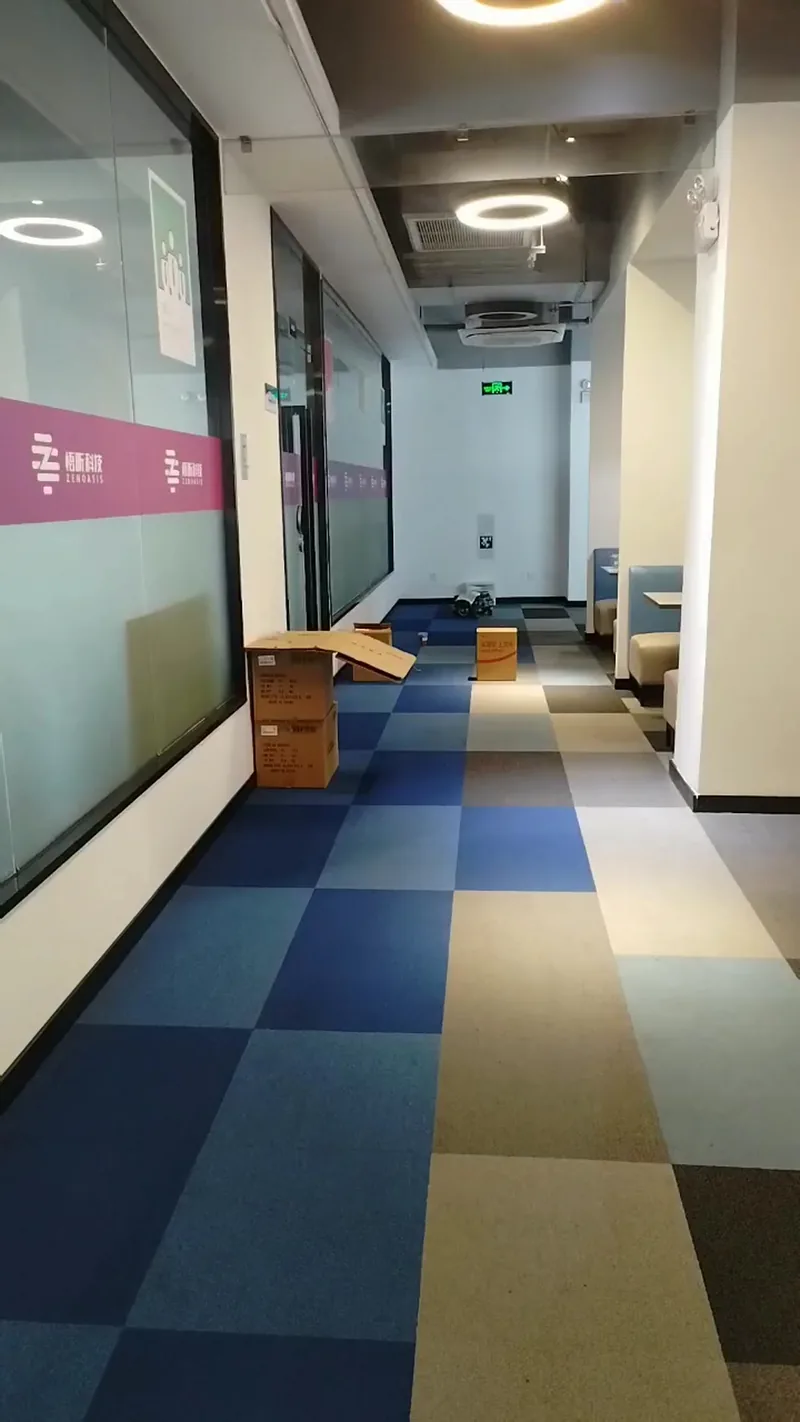 Chasis SLAM 3D · Demostración 2
Más información →
Más información →
Más información →
Más información →
Más información →
Más información →
Más información →
Más información →
Más información →
Chasis redondos y cuadrados de 400–500 mm, precisión de re-localización de 10 mm; admite sensores y electrónica nacionales habituales con una amplia base de clientes, ya integrado en la cadena de suministro de envío de varios fabricantes de robots humanoides; opción de doble LiDAR delantero/trasero + cámara de profundidad + matriz ultrasónica para percepción sin ángulo muerto a 360°; autonomía ≥10 h sin carga / 6 h a plena carga; interfaz ROS disponible.
Las dimensiones coinciden con el centro de gravedad y la distribución de carga humanoides — opciones redondas y cuadradas, estructura compacta.
Repetibilidad y re-localización de alta precisión para un docking fiable, carga, puestos de trabajo y alineación con ascensores.
Compatible con sensores y electrónica nacionales habituales — bajo coste de integración, adaptación rápida.
Ya en varias cadenas de suministro humanoides — producción en serie estable y entrega garantizada.
Los robots humanoides tienen un centro de gravedad alto y trabajan en el espacio 3D: el LiDAR de una línea solo escanea un plano y pierde estanterías suspendidas, obstáculos bajos y bordes de escalón. El LiDAR 3D multilínea ofrece conciencia espacial completa para que el robot vea arriba, abajo y alrededor — marcha y evasión más seguras, naturalmente idóneo para humanoides.
Un LiDAR 3D multilínea sustituye al apilamiento LiDAR de una línea + cámara de profundidad + ultrasónico: menor coste, mayor fiabilidad, calibración y mantenimiento más simples; la re-localización de 10 mm admite un docking fino; opción de doble LiDAR delantero/trasero + cámara de profundidad + matriz ultrasónica para percepción sin ángulo muerto a 360°, autonomía ≥10 h sin carga / 6 h a plena carga, interfaz ROS; ya en varias cadenas de suministro humanoide — la elección dominante para la navegación de la próxima generación de robots.
| Comparación | LiDAR de una línea tradicional | LiDAR 3D multilínea |
|---|---|---|
| Percepción | Plano único 2D | Percepción espacial 3D |
| Voladizos / objetos bajos | No detectado, colisiones | Paso fluido bajo voladizos, pasillos estrechos y objetos bajos |
| Configuración de sensores | Apilamiento LiDAR + cámara de profundidad + ultrasónico | Un LiDAR es suficiente |
| Precisión de posicionamiento | Re-localización moderada | Re-localización 10 mm |
| Pasillos estrechos & escenas complejas | Limitada, se atasca fácilmente | Fluido en escenas estrechas y complejas |
| Coste y mantenimiento | Alto coste, calibración compleja | Simplificado, fiable y rentable |
Tongxing H2 (Tbot-H2) es un robot humanoide con ruedas y doble brazo: una base con ruedas y navegación SLAM LiDAR 3D multilínea para mapeo autónomo y evasión de obstáculos, integrada con dos brazos biónicos de 7 grados de libertad (5 kg por brazo), visión de profundidad e interacción por voz, que admite agarre colaborativo de doble brazo, enseñanza por arrastre y teleoperación para fabricación inteligente, manipulación de materiales e investigación y educación.
El mapeo, la navegación, la planificación de trayectorias, la cinemática/dinámica de los brazos biónicos, la planificación de trayectorias y los algoritmos de visión respaldan la enseñanza y la investigación.
El chasis integra el LiDAR 3D multilínea y la visión para el mapeo interior/exterior, la planificación de trayectorias y la evasión espacial dinámica — un LiDAR para voladizos, pasillos estrechos y objetos bajos.
7 grados de libertad por brazo, carga de 5 kg, resolución cinemática, planificación de trayectorias y coordinación de doble brazo; el chasis admite el control coordinado de la cintura para tareas complejas.
La reproducción por enseñanza por arrastre y el aprendizaje por imitación permiten al robot usar herramientas humanas mediante teleoperación y aprender tareas con rapidez.
La visión de profundidad permite reconocimiento, agarre y comprensión del entorno, combinada con interacción por voz para la colaboración hombre-robot.
Abierto con ricos recursos de aprendizaje y software fácil de usar, en todas las opciones de desarrollo y comunicación.
El diseño integrado ahorra espacio y facilita el mantenimiento — compacto y ágil.
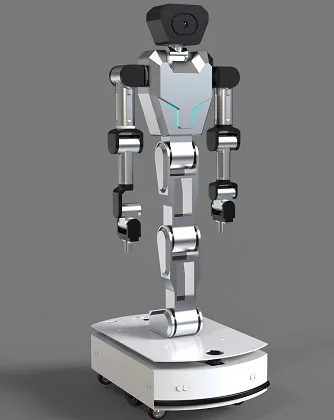
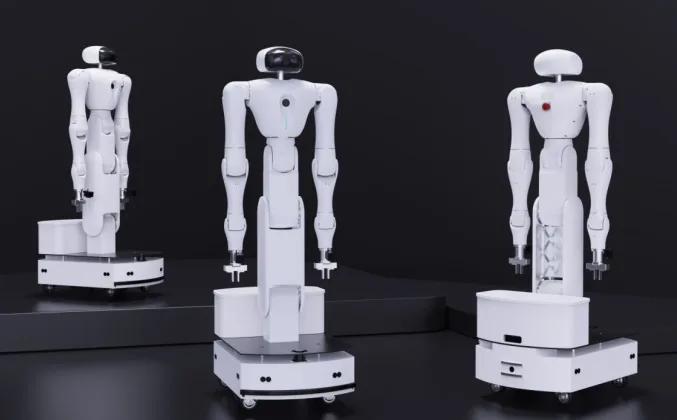
Convertir robots tradicionales en productos altamente inteligentes con manos, pies, oídos, ojos, tacto y cerebro: enseñables, de auto-planificación y prácticos.
Múltiples formas de desarrollo secundario y métodos de comunicación con gran apertura.
Diseñado para la fabricación industrial y la manipulación de materiales, ofrece ricos recursos de aprendizaje, software práctico y API abiertas.
| Modelo | Tbot-H2 |
|---|---|
| Altura total | 1600 mm |
| DOF de brazo único | 7 |
| Carga útil de brazo único | 5 kg |
| Movilidad | Chasis con ruedas |
| Método de navegación | SLAM LiDAR 3D multilínea · Percepción y evasión espaciales |
| Detección de seguridad | LiDAR 3D multilínea único (360° × opciones de FOV vertical: -12°~50° / -10°~90°), sin ultrasonidos/cámara de profundidad/sensores de caída; doble LiDAR delantero/trasero + cámara de profundidad + red de ultrasonidos opcional para percepción sin ángulos muertos de 360° |
| Pinza | Pinza de dos dedos |
| Unidades funcionales similares a los humanos | movimiento de la cabeza, rotación de la cintura, flexión de piernas, movimiento de ambos brazos |
| Métodos de interacción | Interacción por voz, teleoperación, enseñanza por arrastre |
| Soporte de desarrollo | Múltiples opciones de desarrollo secundario y comunicación |
Liderando la innovación «IA + Robot» para la fabricación industrial, el manejo de materiales y la enseñanza e investigación.
Las fábricas inteligentes obtienen mapeo, navegación y coordinación de dos brazos, reemplazando el trabajo repetitivo aburrido, duro o peligroso.
Movilidad autónoma sobre un chasis LiDAR 3D multilínea con agarre de dos brazos para el transporte de materiales y la carga/descarga.
Las opciones abiertas de desarrollo y comunicación apoyan la enseñanza e investigación de robótica, navegación SLAM y planificación de movimiento.
Para robots humanoide, de limpieza, de entrega, de recepción e inspección, el LiDAR 3D multilínea puede invertirse en la parte superior del robot para un campo de visión 3D más alto, más lejos y despejado.
Montado en la parte superior del robot, domina escritorios, pilas y multitudes; un barrido horizontal de 360° no queda bloqueado por el cuerpo, detectando obstáculos pronto a largo alcance.
Montaje superior alto con LiDAR de 32/64/128 líneas que alcanza 40-60 m, permitiendo la desaceleración y el desvío tempranos en grandes espacios, fábricas y aparcamientos.
Produce una nube de puntos 3D completa; las tuberías elevadas, los obstáculos bajos, las puertas de cristal y los bordes de escalón se detectan todos, admitiendo la navegación 3D y la evasión semántica.
El LiDAR superior es IP65 (protegido de polvo y chorro de agua); el robot entero es IP54, apto para centros comerciales, fábricas, aparcamientos subterráneos y otros entornos comerciales exigentes.
| Líneas LiDAR | LiDAR multilínea de 32 / 64 / 128 líneas seleccionable |
|---|---|
| Alcance de detección | 40 ~ 60 m |
| Precisión de localización | Grueso: ±5 cm; preciso: ±2 cm |
| Localización, navegación y evasión | Localización, navegación y evasión LiDAR 3D multilínea; admite evasión por nube de puntos 3D |
| Autonomía | En vacío ≥10 h; plena carga 6 h |
| Subida | 15° |
| Cruce de obstáculos | 2 cm |
| Anchura de pasillo mín. | 56 cm |
| Protección del robot | IP54 |
| Protección del LiDAR | IP65 |
| Parada de emergencia | Botón de parada de emergencia admitido |
| Integración de entorno | Admite puertas automáticas y ascensores |
De la percepción y la navegación al control de movimiento y la decisión de tarea, una pila de IA incorporada completa que permite el movimiento y la operación autónomos del robot.
SLAM LiDAR / visual, fusión multisensor, detección y segmentación de objetos, procesamiento de nubes de puntos 3D.
Planificación de ruta global y local, costmaps, navegación semántica.
Control de pose, optimización de trayectoria y velocidad, seguimiento de trayectoria, control de motor.
Aprendizaje incorporado y toma de decisiones inteligente para tareas autónomas en escenarios complejos.
Un único LiDAR 3D multilínea sustituye los sensores apilados, reduciendo cables, conectores y puntos de fallo para un sistema más simple.
Menos puntos de fallo elevan el MTBF y reducen los costes de servicio, manteniendo el robot estable en operación a largo plazo.
Sin necesidad de ejecutar la fusión multimodal a la vez; menor carga de cómputo del controlador principal, menos calor y consumo.
Menor sobrecarga de sensores y cómputo beneficia a la autonomía: ≥10 h en vacío, 6 h a plena carga.
Años de I+D acumulada en la plataforma Tbot a través de múltiples generaciones de producto: madura, estable y probada en combate.
Tecnología nacida de la investigación universitaria: una base de ingeniería sólida con innovación continua.
Alianza profunda con un gran OEM de robots: líneas estandarizadas, QC estricto, entrega fiable del prototipo al volumen.
Atendido por una empresa dedicada de servicio posventa de robots con un equipo completo y una división clara entre I+D, producción y servicio.
Respuesta en tiempo real, diagnóstico y corrección rápidos para mantener los robots en funcionamiento continuo.
Una red de servicio completa y soporte de repuestos para que los clientes compren y operen con confianza.
Personalización integral: diseño, estructura, hardware, software y plataforma — del prototipo a la producción en serie.