Brazo planetario Tbot-ArmPX
Compuesto por módulos de articulación de engranajes planetarios, 3~7 ejes, brazo flexible biónico, carga útil 2~10 kg.

Tbot-ArmPX-A7

Tbot-ArmPX-P6

Brazos ligeros de accionamiento integrado para industria y educación; robots exoesqueleto flexibles colaborativos biónicos: diseño hueco, bucle cerrado de alta velocidad, combinaciones de articulaciones libres para construcción rápida de robots.
Brazos ligeros de accionamiento integrado para industria y educación; robots exoesqueleto flexibles colaborativos biónicos.
Un diseño hueco conviene a los cobots de múltiples ejes ; un bucle cerrado de alta velocidad ofrece un control más flexible y un rendimiento superior ; con combinaciones de articulaciones libres y soporte técnico, puede construir rápidamente.
Compuesto por módulos de articulación de engranajes planetarios, 3~7 ejes, brazo flexible biónico, carga útil 2~10 kg.
Compuesto por módulos de articulación de engranajes harmónicos, 3~7 ejes, brazo flexible biónico, carga útil 2~10 kg.


 Brazo de robot humanoide TOBOT
Robot humanoide
El brazo utilizado en robots humanoides, con módulos de articulación planetarios.
 Enseñanza y ejecución del brazo de robot humanoide TOBOT
Robot humanoide
El brazo utilizado en robots humanoides, con módulos de articulación armónicos: demostración de enseñanza y ejecución.
 Ejecución de movimientos del brazo de robot humanoide TOBOT
Robot humanoide
El brazo utilizado en robots humanoides, con módulos de articulación armónicos: demostración de ejecución de movimientos.
 Demostración de movimiento de brazo robótico de doble brazo
Entorno de fábrica
Operación automatizada simulada de equipos de fábrica, con preparación por botón y procesos controlados por clic
Los módulos servo presentan un diseño hueco, ideal para brazos colaborativos de 6 ejes, con un ciclo de bucle cerrado de alta velocidad para control flexible de rigidez y precisión del brazo, entregando cuerpos de robot de alto rendimiento para sistemas host.
Los robots con diferentes cargas útiles usan articulaciones libremente combinables, con soporte de cuerpo y software para que los clientes puedan construir rápidamente sus propios sistemas robóticos.

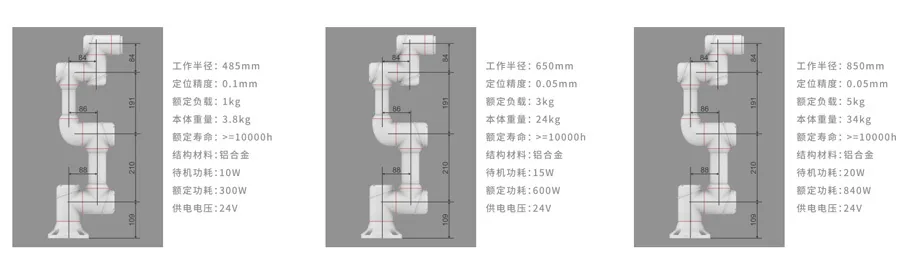
Los módulos servo integran el accionamiento, por lo que el brazo no necesita armario de control tradicional; la computadora host controla el brazo directamente vía bus CANOPEN o ETHERCAT.
El cuerpo del brazo soporta varias opciones de controlador; los clientes pueden elegir el método de control adecuado a su escenario de aplicación.
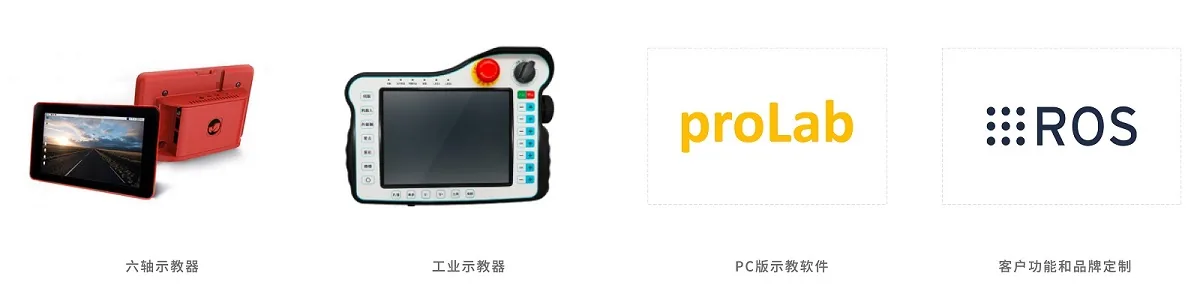
Personalización llave en mano de apariencia, estructura, hardware, software y plataforma: desde la validación del prototipo hasta la producción en masa.