遊星アーム Tbot-ArmPX
遊星減速関節モジュール構成、3~7軸、フレキシブル仿生アーム、耐荷重2~10kg。

Tbot-ArmPX-A7

Tbot-ArmPX-P6

工業・教育向け軽量一体駆動アーム。生体模倣の協働フレキシブル外骨格ロボット——中空設計、高速クローズドループ、自由な関節組み合わせで、ロボットシステムを迅速に構築。
工業・教育向け軽量一体駆動アーム。生体模倣の協働フレキシブル外骨格ロボット。
A 中空設計 suits multi-axis cobots; a 高速クローズドループ gives more flexible control and higher performance; with 自由な関節組み合わせ and technical support, you can build fast.
遊星減速関節モジュール構成、3~7軸、フレキシブル仿生アーム、耐荷重2~10kg。
ハーモニック減速関節モジュール構成、3~7軸、フレキシブル仿生アーム、耐荷重2~10kg。


 ヒューマノイドロボットアーム
ヒューマノイド
遊星関節モジュールを採用したヒューマノイドロボット用アーム。
 ヒューマノイドアーム教示・実行
ヒューマノイド
ハーモニック関節モジュールを採用、教示実行デモ。
 ヒューマノイドアーム動作実行
ヒューマノイド
ハーモニック関節モジュールを採用、動作実行デモ。
 協働ロボットアーム工場テスト
工場環境
工場設備の自動操作をシミュレーション、ボタン操作の制御工程を実演。
サーボモジュールは中空設計を採用し、6軸協働アームに最適。高速閉ループ周期でアームの剛性と精度を柔軟に制御でき、上位機に高性能な本体を提供します。
異なるペイロードのロボットは関節を自由に組み合わせられ、本体とソフトウェアの技術サポートを提供し、お客様は迅速に独自のロボットシステムを構築できます。

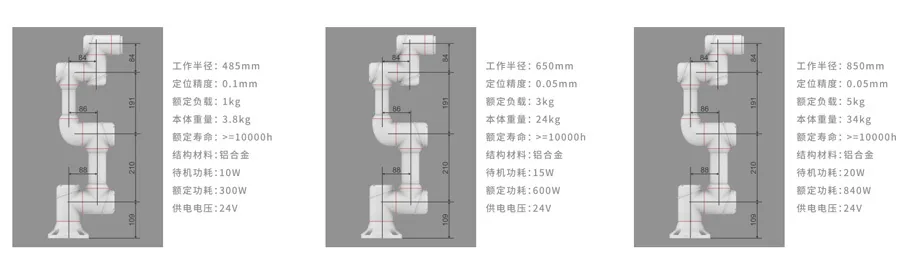
サーボモジュールはドライブを一体化し、アームは従来の制御盤が不要。上位機が CANOPEN または ETHERCAT バスで直接アームを制御します。
アーム本体は複数のコントローラ方式に対応し、お客様は使用シーンに応じて制御方式を選択できます。