400〜500mm 円形/方形
重心・積載レイアウトに適合。円形・方形を選択可能、コンパクト構造。

自社開発の3DマルチラインLiDARナビゲーションシャーシを中核に——単一の3DマルチラインLiDARで空間立体認識と障害物回避を実現し、単線LiDAR・深度カメラ・超音波センサー・落下防止センサーを不要に。Tbot-N5-3D(6輪中央駆動ディファレンシャル)とTbot-OW(オムニホイール)は、懸垂物・狭路・低障害物をスムーズに走行、積載100–500kg対応。
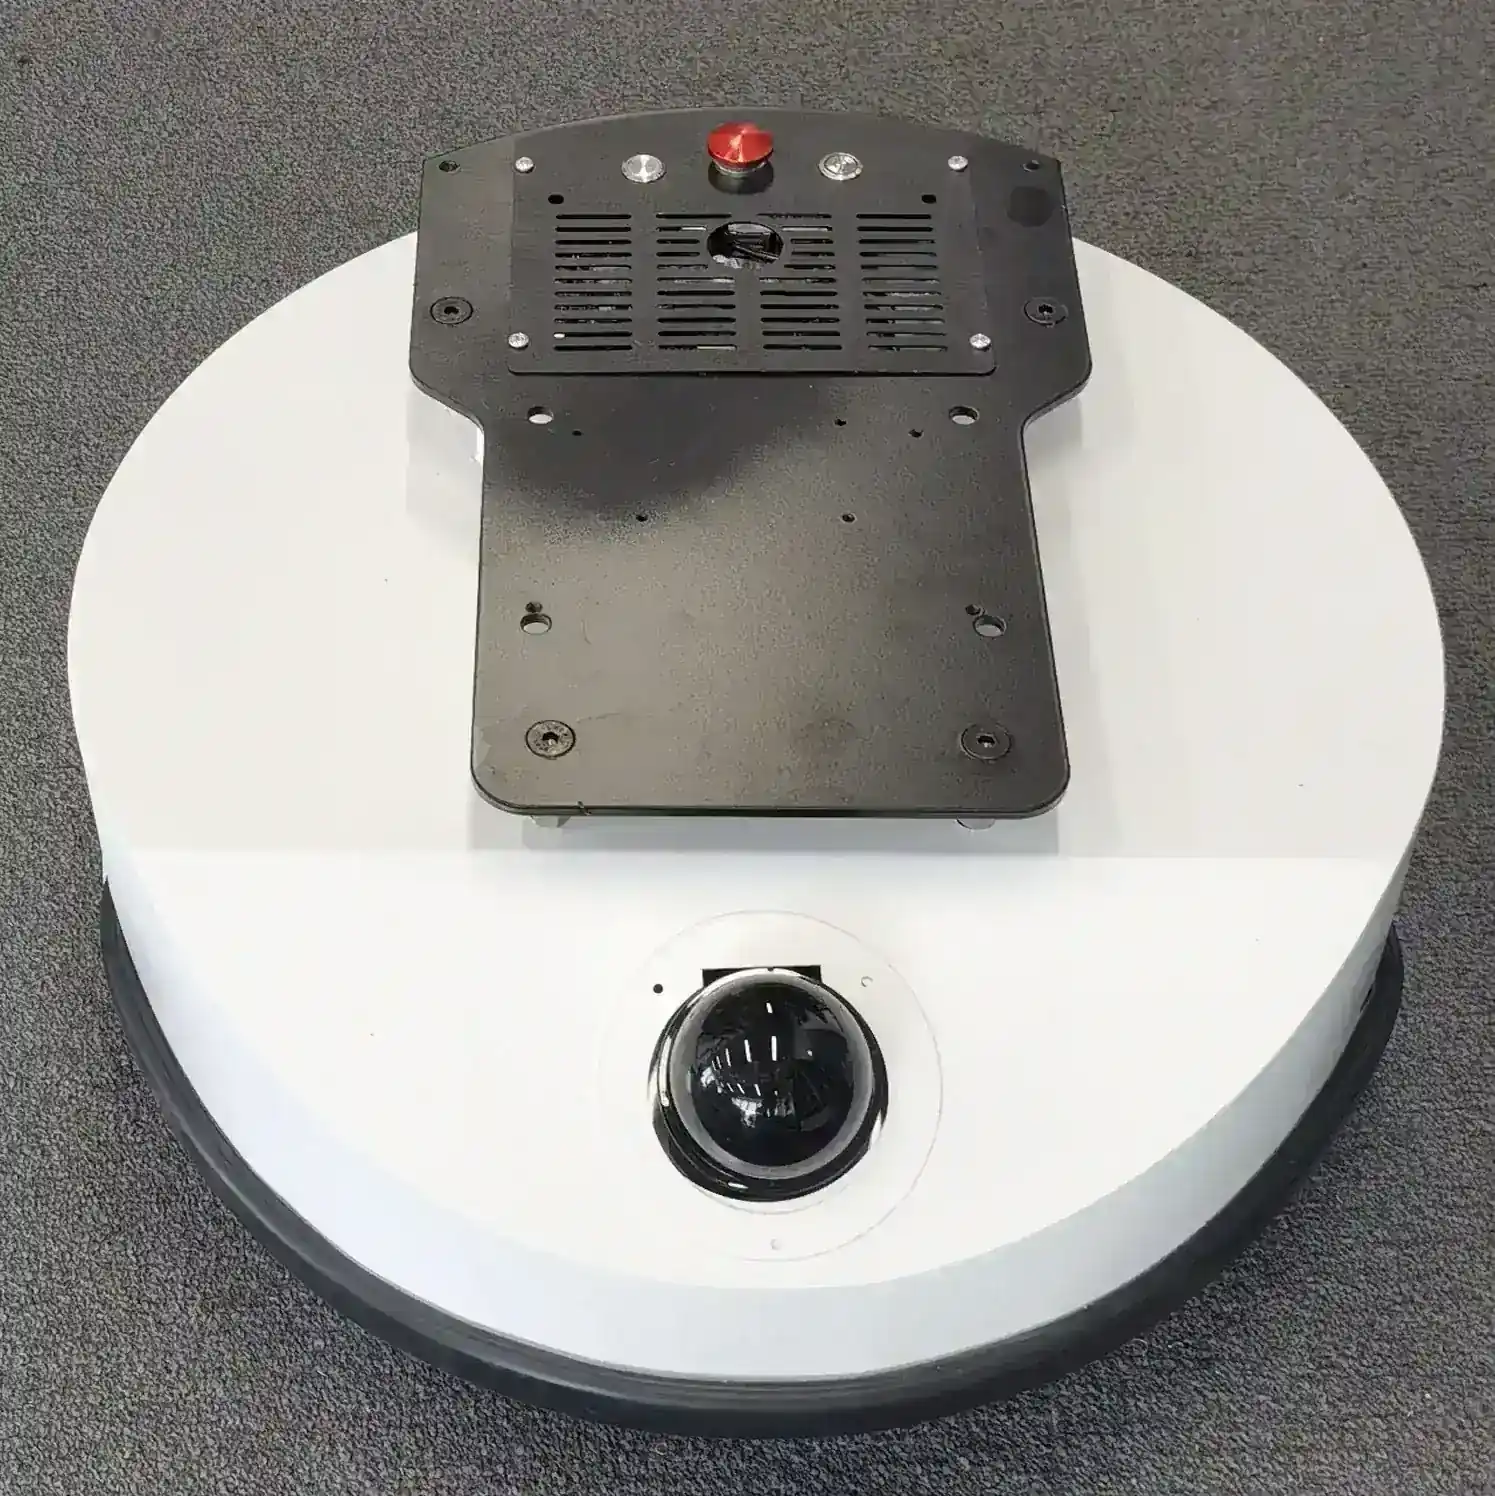
3DマルチラインLiDARナビシャーシ、空間立体認識と障害物回避——単線LiDAR・深度カメラ・超音波センサー・落下防止センサーを不要に。ディファレンシャルシャーシに加え、オムニシャーシなども対応。単一3DマルチラインLiDARで懸垂物・狭路・低障害物をスムーズに走行。ヒューマノイドロボットの空間障害物回避に最適。32ライン/64ライン/128ラインの3DマルチラインLiDARに対応。前後デュアルLiDAR+深度カメラ+超音波レーダーをオプション構成にし、360°死角なしの認識を実現。バッテリー空載 ≥10時間、満載 6時間、ROSインターフェース対応。
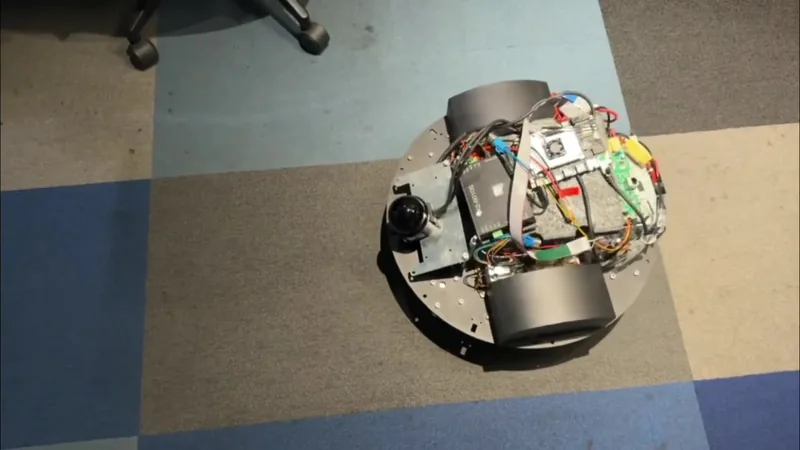 3D SLAMシャーシ・実機デモ1
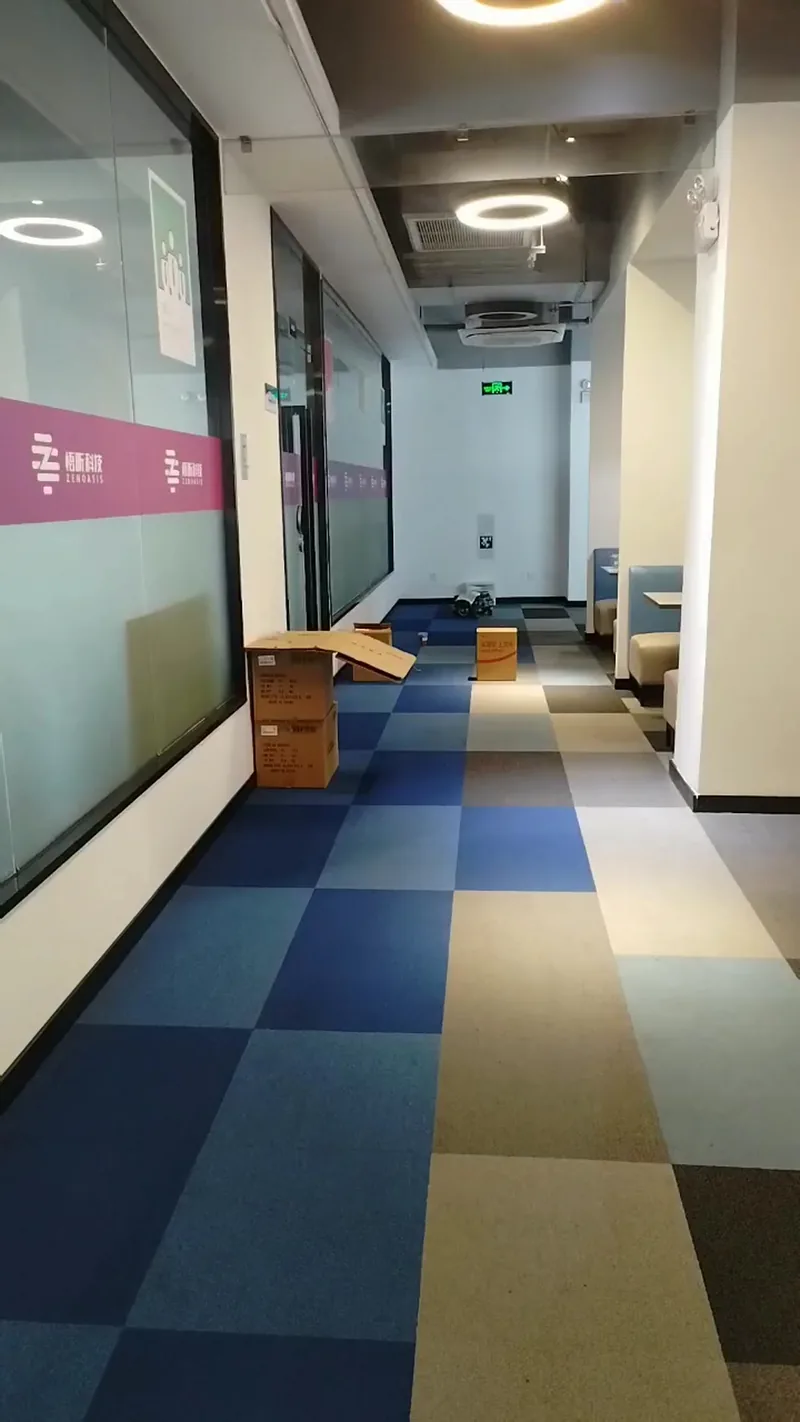 3D SLAMシャーシ・実機デモ2
400〜500mmの円形・方形シャーシ、再定位精度10mm。国内主流センサー・電装システムに対応し多くの顧客実績。複数のヒューマノイドロボット出荷サプライチェーンに参入済み。前後デュアルLiDAR+深度カメラ+超音波で360°死角なし認識(オプション)、バッテリー空載 ≥10時間、満載 6時間、ROSインターフェース対応。
重心・積載レイアウトに適合。円形・方形を選択可能、コンパクト構造。
高精度の反復・再定位。充電ドッキング、ワークステーション、エレベーター位置合わせに信頼性。
国内主流センサー・電装に対応。多くの顧客実績で導入コストが低い。
複数のヒューマノイドロボット出荷チェーンに参入済み。量産安定、納期保証。
ヒューマノイドは重心が高く立体的な作業空間:単線LiDARは一平面しか見えず、懸垂棚・低障害物・段差を認識できない。3DマルチラインLiDARは完全な空間認識を提供し「上下左右を見渡せる」安全な走行・回避を実現。
単一3DマルチラインLiDARが「単線LiDAR+深度カメラ+超音波」のスタックに取って代わる:低コスト・高信頼性・簡単な較正・メンテ。10mmの再定位で精密ドッキングに対応。前後デュアルLiDAR+深度カメラ+超音波で360°死角なし認識(オプション)、バッテリー空載 ≥10時間、満載 6時間、ROSインターフェース対応。複数のヒューマノイドチェーンで出荷中——次世代ロボットナビゲーションの主流。
| 比較項目 | 従来単線LiDAR方案 | 3DマルチラインLiDAR方案 |
|---|---|---|
| 認識次元 | 2D単一平面 | 3D立体空間認識 |
| 懸垂・低障害物 | 認識できず衝突 | 懸垂・狭路・低障害物をスムーズに通過 |
| センサー構成 | レーダー+深度カメラ+超音波 | 単一レーダーで十分 |
| 位置精度 | 再定位精度は普通 | 再定位精度10mm |
| 狭路・複雑環境 | 通過性が制限されやすい | 狭路・複雑環境もスムーズ |
| コスト・保守 | 多センサーで高コスト・較正複雑 | 簡素・高信頼・低コスト |
瞳行H2(Tbot-H2)は、3DマルチラインLiDAR SLAMナビゲーション搭載の車輪式台車が自律建図・障害回避走行を行い、7自由度の双腕バイオニックアーム(片腕可搬質量5kg)、深度視覚、音声対話を統合した双腕車輪式ヒューマノイドロボットです。双腕協調把持、ダイレクトティーチ、遠隔操作に対応し、スマート製造、物品搬送、教育・研究シーンに適しています。
マッピング、ナビゲーション、経路計画、生体模倣アームの運動学・動力学、軌道計画、視覚認識などのアルゴリズムを教育・研究に提供。
シャーシに3DマルチラインLiDARと視覚センサーを統合。屋内屋外の自律マッピング、経路計画、空間立体認識動的回避を実現。1基で懸垂物・狭路・低い物体もスムーズに通過。
片腕7自由度、ペイロード5kg。運動学解算、軌道計画、両腕協調に対応。シャーシは腰部協調制御をサポートし、複雑な操作タスクを実行。
ドラッグ教示再現と模倣学習に対応。遠隔操作で人間の工具・設備を使用し、新タスクを迅速に習得。
深度視覚で対象認識・把持測位・環境理解を実現し、音声対話と連携して人機協働を完遂。
多様な二次開発形式と通信方式を提供、開放度が高く、豊富な学習リソースと使いやすいソフトウェア付き。
各部品を一体型統合設計で省スペース・メンテナンス容易に。全体がコンパクトで機敏。
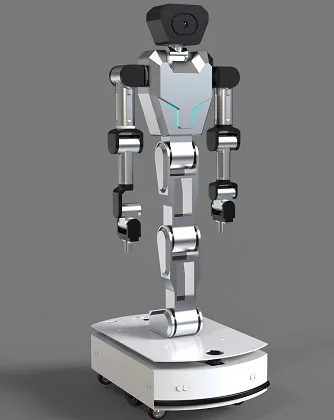
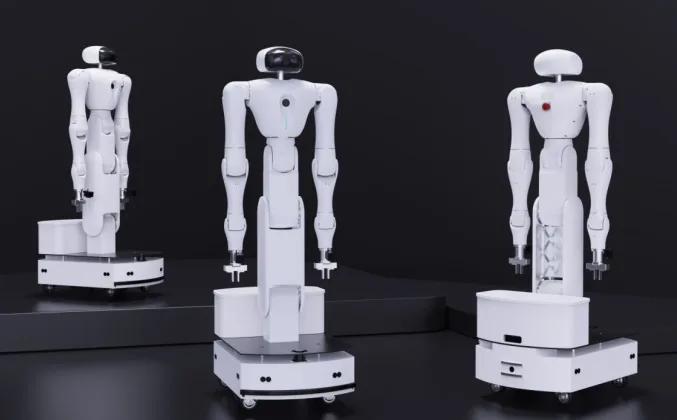
伝統的なロボットを、手・足・耳・目・触覚・脳を持ち、教示学習も自律計画もできる実用性の高い高知能製品に。
制御面では多様な二次開発形式と複数の通信方式を提供、開放度が高い。
主に工業製造と物品搬送向け。豊富な学習リソース、使いやすいソフトウェア、開放的な二次開発インターフェースを提供。
| 型番 | Tbot-H2 |
|---|---|
| 全体高さ | 1600 mm |
| 片腕自由度 | 7つ |
| 片腕ペイロード | 5 kg |
| 移動方式 | ホイールシャーシ |
| ナビゲーション方式 | 3DマルチラインLiDAR SLAM・空間立体認識回避 |
| 安全センシング | 単一3DマルチラインLiDAR(360°×垂直視野角2種:-12°~50°/-10°~90°)、超音波/深度カメラ/落下センサー不要。前後デュアルLiDAR+深度カメラ+超音波で360°死角なし認識(オプション) |
| グリッパー | 2指グリッパー |
| 人間模倣機能ユニット | 頭部運動、腰部回転、脚部屈曲、両腕運動 |
| 対話方式 | 音声対話、遠隔操作、ドラッグ教示 |
| 開発サポート | 多様な二次開発形式と通信方式 |
工業製造、物品搬送、教育研究などのシーン向けに「AI+ロボット」技術革新をリード。
スマート工場向けにマッピング、ナビゲーション、両腕協調作業を提供し、単調・困難・危険な反復労働を代替。
3DマルチラインLiDARナビゲーションシャーシで自律走行、両腕把持で物資搬送と積み下ろしを実現。
多様な二次開発形式と通信方式を開放し、ロボット工学、SLAMナビゲーション、運動計画などの教育研究を支援。
人型・清掃・配送・受付・巡回点検などのロボット向け。3DマルチラインLiDARを天部に倒立配置し、より高く遠くまで遮蔽物のない立体視野を実現します。
本体上部に配置し、デスク・荷物・人の頭上を越えて水平360°スキャン。ボディに遮られず、遠距離の障害物をいち早く検知します。
上部高所設置と32/64/128ラインLiDARの組み合わせで検知距離40〜60m。大空間・工場・駐車場でも早めに減速・回避します。
完全な3D点群を出力し、天井配管・低い障害物・ガラス扉・段差の縁まで認識。立体ナビと意味的回避を支援します。
上部LiDARは防塵・耐水噴流のIP65、本体はIP54。商業施設・工場・地下駐車場など過酷な環境に適応します。
| LiDARライン数 | 32/64/128ラインの3DマルチラインLiDARから選択 |
|---|---|
| 検知距離 | 40 ~ 60 m |
| 自己位置精度 | ラフ時 ±5cm、精密時 ±2cm |
| 自己位置・ナビ・回避 | 3DマルチラインLiDARによる自己位置・ナビ・回避、3D点群回避に対応 |
| バッテリー持続 | 無負荷 ≥10時間、満負荷 6時間 |
| 登坂能力 | 15° |
| 段差乗越え | 2 cm |
| 最小通路幅 | 56 cm |
| 本体保護等級 | IP54 |
| LiDAR保護等級 | IP65 |
| 非常停止 | 非常停止ボタン対応 |
| 連携機器 | 自動ドア・エレベーター連携対応 |
知覚・ナビから運動制御・タスク決定まで、エンボディドAI一式を提供し、ロボットの自律走行と作業を支えます。
レーザー/視覚SLAM、マルチセンサ融合、物体検出・セグメンテーション、3D点群処理。
大域・局所経路計画、コストマップ、意味的ナビ。
姿勢制御、軌跡・速度最適化、軌跡追従、モータ制御。
エンボディド学習・智能判断により、複雑な場面での自律タスク実行を支援。
1台の3DマルチラインLiDARが複数センサの積層を置き換え、ハーネス・コネクタ・故障点を大幅削減。システムをシンプルに。
故障点の削減がMTBF向上とアフターコスト改善につながり、長期安定運用を実現。
マルチモーダル融合知覚を同時実行する必要がなく、制御基板の計算負荷・発熱・消費電力を低減。
センサ・計算のオーバーヘッド低下で续航が改善。無負荷≥10時間、満負荷6時間。
長年のロボットプラットフォームTbot研究開発の蓄積。多世代の製品検証を経て、プラットフォームは成熟・安定。
大学の研究技術成果を育成・転化。技術基盤が確かで、イノベーションを継続的に創出。
大手ロボット受託製造工場と深く協業し、標準化ラインと厳格な品質管理で、試作から量産まで安定供給。
専門ロボットアフターサービス会社のチームが対応。体制が完備し、研究開発・生産・アフターの役割が明確。
問題にリアルタイムで対応し、迅速に特定・処置。ロボットの連続稼働を維持。
充実したアフター体制とスペアパーツ供給で、安心の購入・運用を実現。