センサフュージョン
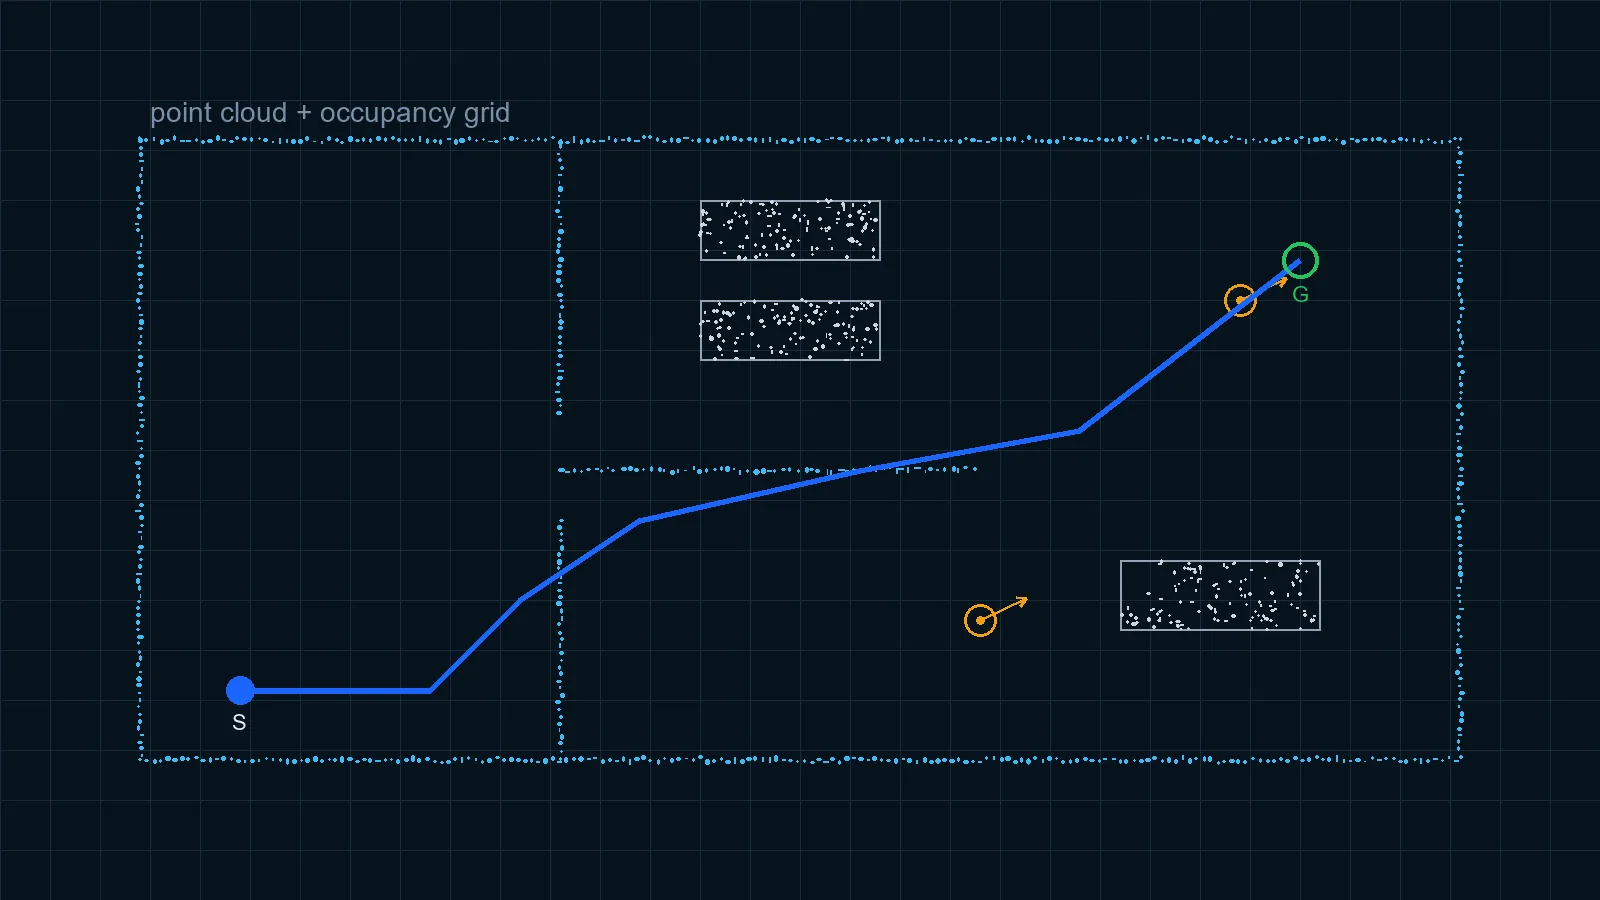
3DマルチラインLiDARを主軸に、前後デュアルLiDAR、深度カメラ、超音波センサを組み合わせて360°死角のない立体認識を実現。点群前処理、地面分割、複数ターゲット追跡により、安定した走行可能領域を出力します。

移動シャーシを「実際に仕事をするロボット」へ。自社開発の3DマルチラインLiDAR SLAM、マルチセンサフュージョン、動的障害物回避、具身意思決定により、1つのスタックで7種類のシャーシ構造、清掃ロボット、複合ロボット、双腕車輪型ヒューマノイドを同時に駆動します。
当社は汎用ビッグデータプラットフォームを提供する会社ではありません。このページでは、ロボットが「見る・自己位置を掴む・走る・理解する」ための4層のアルゴリズムとソフトウェアスタックを説明します。すべて自社開発で、機種ごとに取捨選択でき、複数の製品ラインで再利用できます。
3DマルチラインLiDARを主軸に、前後デュアルLiDAR、深度カメラ、超音波センサを組み合わせて360°死角のない立体認識を実現。点群前処理、地面分割、複数ターゲット追跡により、安定した走行可能領域を出力します。
LiDAR慣性融合の3D SLAMでリアルタイムに3D点群地図を構築。リフレクタ、磁気テープ、QRコードなどの現地マーカーを必要とせず、再定位精度10mm、大規模空間や複数フロアの連続ナビゲーションに対応します。
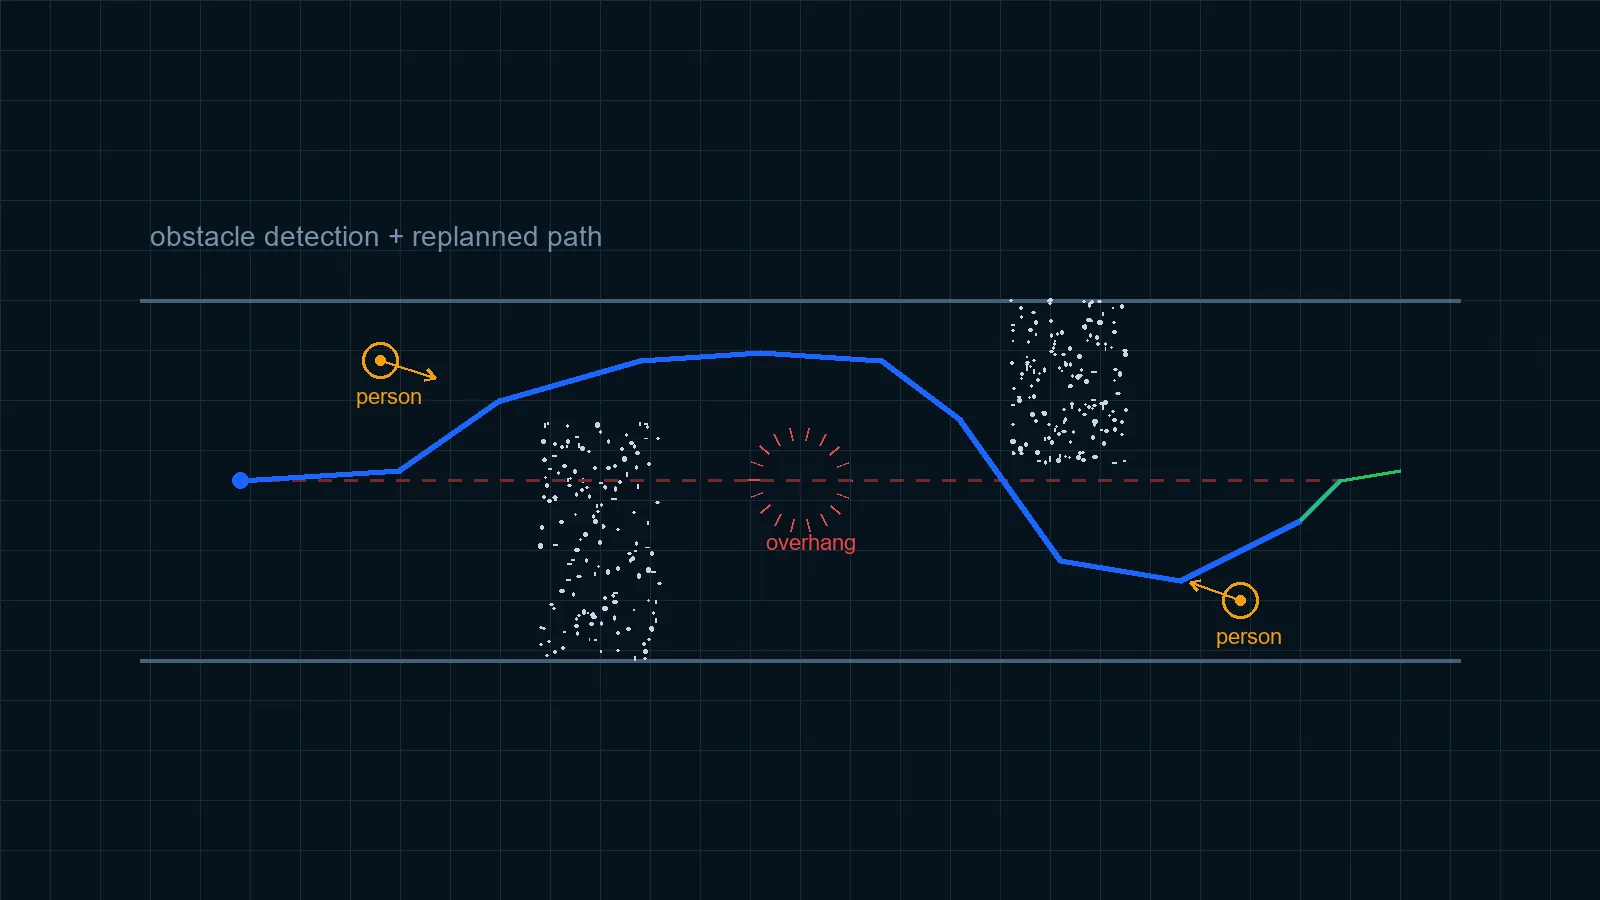
グローバル経路計画とローカル動的回避を組み合わせ、空中の張り出し物、狭い通路、低い障害物をスムーズに通過。エレベーター自動乗降と自動ドッキングにより、エンドツーエンドの無人運用を実現します。
DeepSeek、QWQ、文心一言(ERNIE Bot)、星火、ChatGPTなどの大規模言語モデルと連携。音声指示を意味解析してタスクに分解し、ナビゲーション層へ直接渡すため、「3号会議室へ行って」といった自然な言い方を理解できます。
センサからアクチュエータまでは一方向のパイプラインで、データ記録とOTAはサイドチャネルとして動作します。各段は個別に取捨選択・交換でき、他に影響しません。

| 項目 | 従来のマーカー式AGV | Tbot 3DマルチラインSLAM |
|---|---|---|
| 現地マーカー | リフレクタ・磁気テープ・QRコードが必要 | 不要。地図を作ればすぐ走行 |
| 認識方式 | 2Dシングルライン、同一高さの障害物のみ | 3Dマルチライン、張り出し物や低い障害物も含む |
| 再定位精度 | マーカー配置に依存 | 10 mm |
| シャーシ航続 | — | 空載 ≥10 h · 満載 6 h |
| マルチロボット連携 | 外部フリート管理システムが必要 | 群制御とリモートダッシュボードに対応 |

ROS / rosbridge WebSocket のネイティブインターフェースを備え、シャーシからアプリケーションまでのTopic / Service定義を公開。Python、JS、C++、C、Java、C#、Goの7言語のサンプルを提供します。同じスタックはすでにN5 / OW / S / X / X2 / ACK / MWの7種類のシャーシ構造で稼働しており、形態を変えてもアルゴリズムは変わりません。これがODMを短期間で提供できる理由です。
| レイヤー | できること | 接続方法 |
|---|---|---|
| アプリ層 | 業務フローの変更、自社の運行管理システムとの接続 | ROS Topic / Service、WebSocket |
| パラメータ層 | 速度、回避半径、経路平滑化などの調整 | 設定配信のみ、コード変更不要 |
| センサ層 | 深度カメラ、超音波、2台目のLiDARを追加 | インターフェース経由で接続し再校正 |
標準プロジェクトは以下の順で進めます。実際の期間は現場の複雑さとカスタマイズ範囲により異なります(標準モデル15〜25日、カスタムODM 45〜60日)。
すべての環境に対応できるSLAMはありません。得意・不得意を明示するほうが、伏せるより役に立ちます。
外観・構造・ハードウェア・ソフトウェア・プラットフォームをワンストップでカスタム、試作検証から量産まで対応。