Cánh tay hành tinh Tbot-ArmPX
Cấu tạo từ module khớp hộp số hành tinh, 3~7 trục, cánh tay linh hoạt mô phỏng, tải 2~10kg.

Tbot-ArmPX-A7

Tbot-ArmPX-P6

Cánh tay tích hợp nhẹ công nghiệp-giáo dục, robot ngoại xương mềm cộng tác mô phỏng sinh học — thiết kế rỗng, vòng kín tốc độ cao, khớp tự do.
Cánh tay tích hợp nhẹ công nghiệp-giáo dục, robot ngoại xương mềm cộng tác mô phỏng sinh học.
A Thiết kế rỗng suits multi-axis cobots; a Chu kỳ vòng kín tốc độ cao gives more flexible control and higher performance; with Khớp tự do and technical support, you can build fast.
Cấu tạo từ module khớp hộp số hành tinh, 3~7 trục, cánh tay linh hoạt mô phỏng, tải 2~10kg.
Cấu tạo từ module khớp hộp số harmonic, 3~7 trục, cánh tay linh hoạt mô phỏng, tải 2~10kg.


 Cánh tay robot người hình
Robot người hình
Cánh tay dùng cho robot người hình, với module khớp hành tinh.
 Cánh tay dạy và thực thi
Robot người hình
Với module khớp harmonic — demo dạy và thực thi.
 Cánh tay thực thi chuyển động
Robot người hình
Với module khớp harmonic — demo thực thi chuyển động.
 Kiểm tra cánh tay hợp tác tại nhà máy
Môi trường nhà máy
Mô phỏng vận hành tự động thiết bị nhà máy, trình diễn quy trình điều khiển nhấn phím.
Mô-đun servo thiết kế rỗng — phù hợp cánh tay 6 trục, chu kỳ vòng kín tốc độ cao điều khiển độ cứng và độ chính xác.
Tổ hợp tự do khớp robot nhiều tải — hỗ trợ thân máy và phần mềm, nhanh chóng xây dựng hệ thống robot.

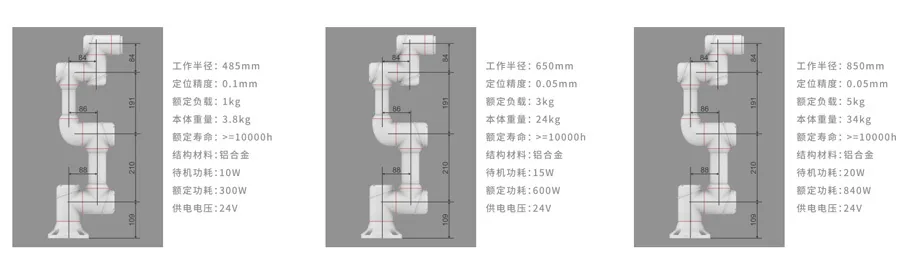
Mô-đun servo truyền động tích hợp, không cần tủ điều khiển — máy chủ điều khiển trực tiếp qua bus CANOPEN/ETHERCAT.
Thân máy hỗ trợ nhiều giải pháp điều khiển — chọn theo kịch bản sử dụng.
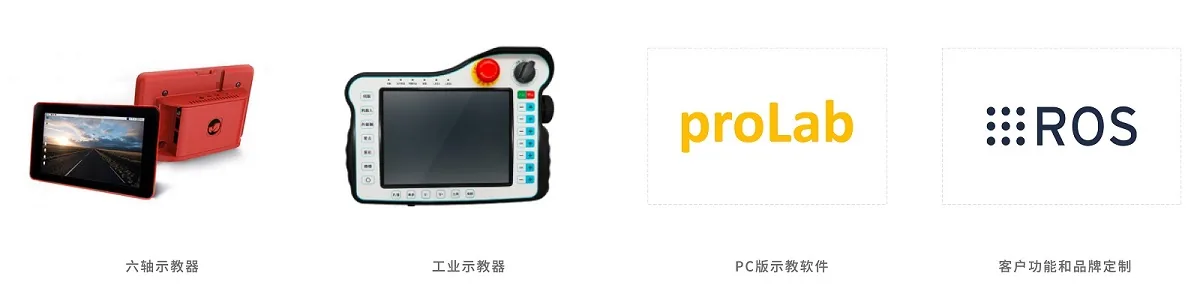
Tùy chỉnh trọn gói ngoại hình, kết cấu, phần cứng, phần mềm, nền tảng — từ mẫu thử đến sản xuất hàng loạt.