Trang chủ / Nền tảng AI hiện thân

Nền tảng AI hiện thân · Bộ thuật toán SLAM đa tia 3D

Biến khung gầm di động thành robot thực sự làm được việc. SLAM LiDAR đa tia 3D, hợp nhất đa cảm biến, tránh vật cản động và ra quyết định hiện thân do chúng tôi tự phát triển — một bộ thuật toán vận hành đồng thời 7 kết cấu khung gầm, robot lau dọn, robot phức hợp và robot hình người bánh xe hai tay.

Platform Overview

Tổng quan nền tảng

Chúng tôi không làm nền tảng dữ liệu lớn đa dụng. Trang này trình bày bốn tầng thuật toán và phần mềm giúp robot nhìn thấy, định vị, di chuyển và hiểu được — hoàn toàn tự phát triển, có thể cắt gọn theo từng dạng máy và tái sử dụng cho nhiều dòng sản phẩm.

Hợp nhất cảm biến

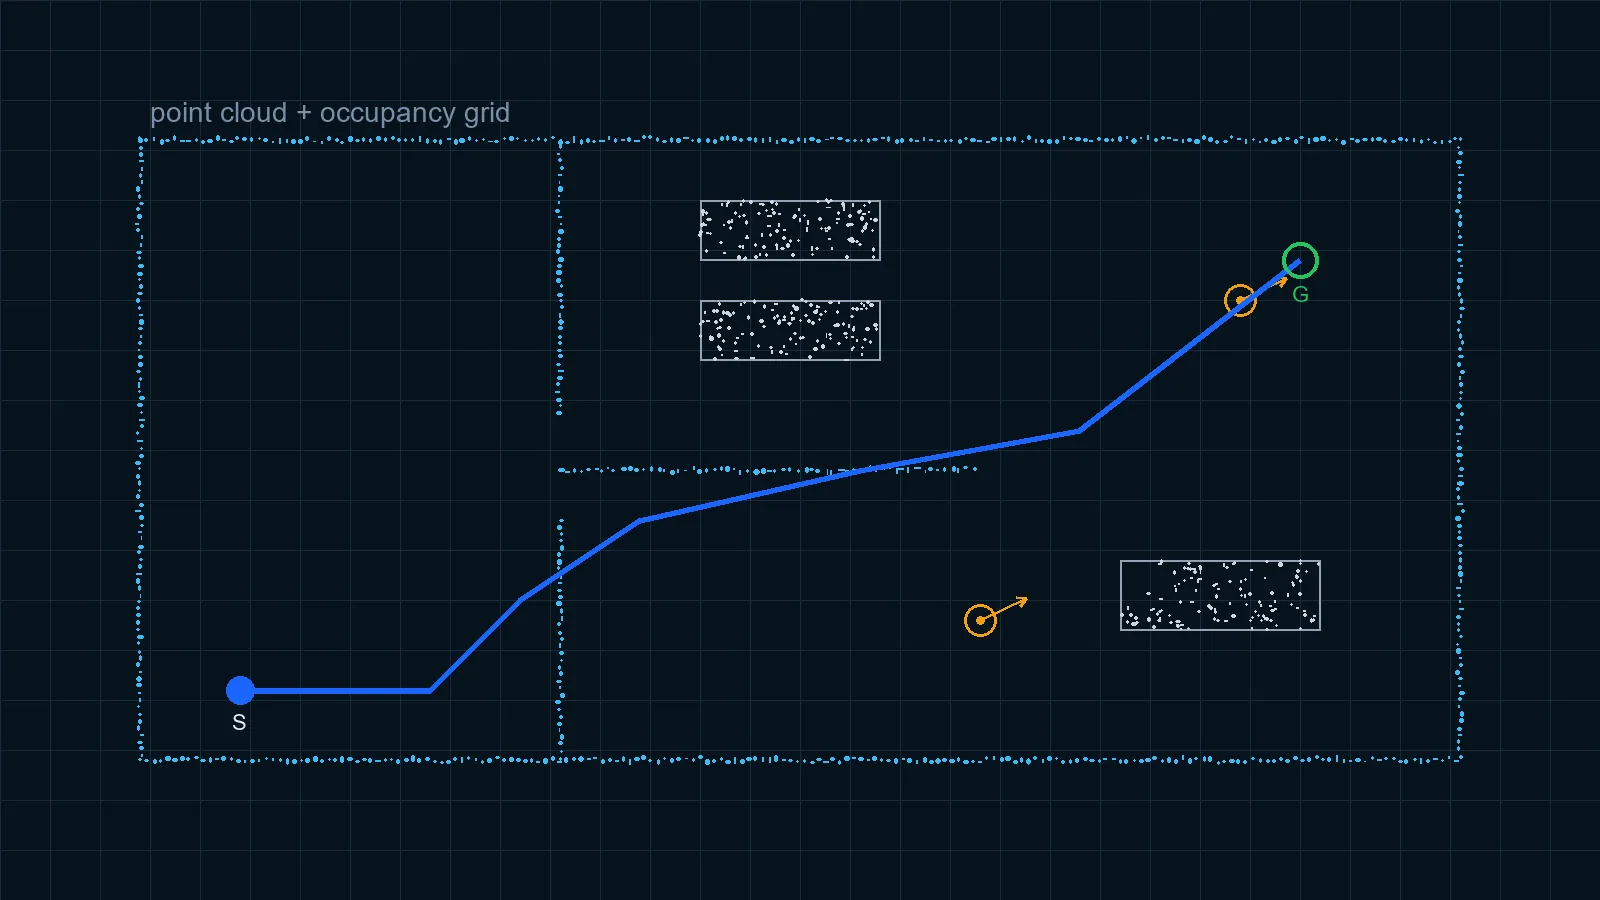
LiDAR đa tia 3D là cảm biến chính, có thể bổ sung LiDAR đôi trước sau, camera chiều sâu và radar siêu âm để nhận thức không gian 360° không điểm mù; tiền xử lý point cloud, phân tách mặt đất và bám đa mục tiêu cho ra vùng đi được ổn định.

Định vị và lập bản đồ

SLAM 3D hợp nhất LiDAR-quán tính dựng bản đồ point cloud 3D theo thời gian thực. Không cần tấm phản quang, băng từ hay mã QR tại hiện trường; độ chính xác định vị lại 10 mm, dẫn đường liên tục ở không gian lớn và nhiều tầng.

Lập kế hoạch và tránh vật cản

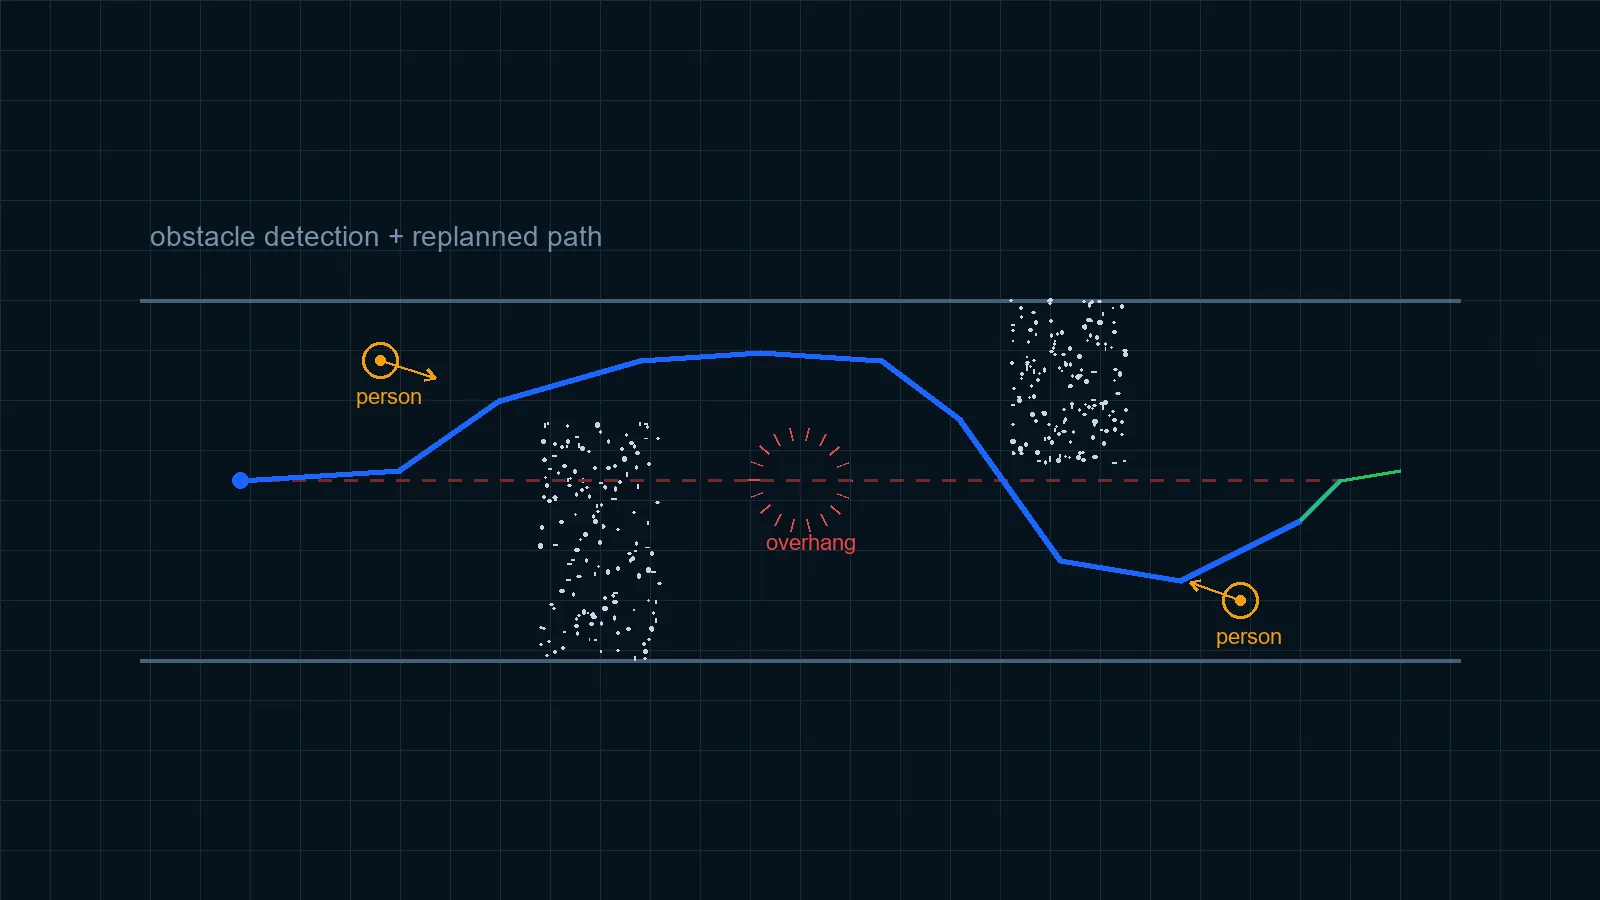
Lập kế hoạch toàn cục kết hợp tránh động cục bộ giúp robot đi qua vật treo, hành lang hẹp và vật cản thấp một cách mượt mà; tự lên thang máy và tự ghép sạc cho phép vận hành không người suốt quy trình.

Quyết định hiện thân

Tích hợp DeepSeek, QWQ, ERNIE Bot, Spark, ChatGPT. Lệnh thoại được phân tích ngữ nghĩa và chia thành nhiệm vụ rồi chuyển thẳng xuống tầng dẫn đường, giúp robot hiểu những câu tự nhiên như “đến phòng họp số 3”.

Architecture

Kiến trúc hệ thống và luồng dữ liệu

Từ cảm biến đến cơ cấu chấp hành là một đường ống một chiều; ghi log dữ liệu và OTA chạy theo kênh phụ. Mỗi tầng có thể cắt gọn hoặc thay thế riêng mà không ảnh hưởng tầng khác.

Kiến trúc hệ thống và luồng dữ liệu
  1. Đầu vào cảm biến: LiDAR đa tia 3D là chính, tùy chọn camera chiều sâu, siêu âm và IMU
  2. Nhận thức và hợp nhất: tiền xử lý point cloud, phân tách mặt đất, phân cụm và bám đa mục tiêu
  3. Định vị và lập bản đồ: SLAM 3D, định vị lại, quản lý và cập nhật bản đồ
  4. Lập kế hoạch và điều khiển: đường toàn cục, tránh động cục bộ, làm mượt tốc độ
  5. Thực thi khung gầm: vi sai, 4WD, toàn hướng và Ackermann
Key Specs

Thông số chính

Hạng mụcAGV dùng mốc truyền thốngTbot SLAM đa tia 3D
Mốc hiện trườngCần tấm phản quang, băng từ hoặc mã QRKhông cần — lập bản đồ là chạy
Cách nhận thức2D đơn tia, chỉ vật cùng độ cao3D đa tia, gồm vật treo và vật thấp
Độ chính xác định vị lạiPhụ thuộc bố trí mốc10 mm
Thời gian hoạt động—Không tải ≥10 h · đầy tải 6 h
Phối hợp nhiều robotCần hệ thống quản lý đội xe riêngHỗ trợ điều khiển nhóm và bảng giám sát từ xa
Perception

Minh họa nhận thức

2D đơn tia vs 3D đa tia: khác biệt nhận thức trong cùng bối cảnh
Point cloud 3D và lưới chiếm chỗ
Nhận diện vật cản và đường đi vòng
Video Demos

Demo máy thật

Lập bản đồ bằng LiDAR đa tia 3D
LiDAR đa tia 3D lắp nghiêng: dẫn đường và tránh vật cản (cảnh 1)
LiDAR đa tia 3D lắp nghiêng: dẫn đường và tránh vật cản (cảnh 2)
What It Sees

Nhận ra được gì quyết định làm được gì

Vật cản thấp

Cột mảnh và chân ghế

Vật treo trên cao

Hố và bậc

Kính và gương

Người đang di chuyển

For Developers

Mở cho nhà phát triển

Giao diện ROS / rosbridge WebSocket gốc với định nghĩa Topic / Service đầy đủ từ khung gầm đến ứng dụng, kèm ví dụ bằng 7 ngôn ngữ: Python, JS, C++, C, Java, C#, Go. Cùng một bộ thuật toán đã chạy trên 7 kết cấu khung gầm — N5 / OW / S / X / X2 / ACK / MW. Đổi dạng máy không đổi thuật toán, đó là lý do ODM có thể giao nhanh.

Giới hạn phát triển thứ cấp

TầngCó thể làm gìCách kết nối
Ứng dụngĐổi logic nghiệp vụ, kết nối hệ thống quản lý riêngROS Topic / Service, WebSocket
Tham sốTốc độ, bán kính tránh, làm mượt đường đi…Đẩy cấu hình, không cần sửa mã
Cảm biếnThêm camera chiều sâu, siêu âm, LiDAR thứ haiKết nối qua giao diện và hiệu chuẩn lại
Deployment

Quy trình triển khai và bàn giao

Dự án tiêu chuẩn triển khai theo trình tự dưới đây. Thời gian thực tế phụ thuộc độ phức tạp hiện trường và phạm vi tùy biến — 15–25 ngày cho mẫu tiêu chuẩn, 45–60 ngày cho ODM tùy biến.

  1. Yêu cầu và khảo sát hiện trường: diện tích, chiều rộng lối đi, vật liệu sàn, thang máy và kiểm soát ra vào
  2. Lập bản đồ và hiệu chuẩn: quét tại chỗ, hiệu chuẩn cảm biến và khung gầm, kiểm tra độ chính xác
  3. Tích hợp giao diện: kết nối ROS / rosbridge với hệ thống khách hàng, chạy thông luồng nghiệp vụ
  4. Nghiệm thu và đào tạo: xác nhận chức năng và chỉ tiêu theo danh mục, gồm 2 buổi đào tạo miễn phí
  5. Hỗ trợ sau bàn giao: bảo hành 12 tháng · phản hồi ≤4 h ngày làm việc · gửi phụ tùng trong 48 h
Boundaries

Giới hạn và điều kiện áp dụng

Không có bộ SLAM nào phù hợp mọi môi trường. Nói rõ làm được gì và không làm được gì hữu ích hơn là giấu đi.

Môi trường hoạt động tốt

  • Không gian trong nhà có tường và đặc trưng kết cấu ổn định
  • Chiều rộng lối đi không nhỏ hơn đường chéo khung gầm cộng biên an toàn
  • Động trung bình: có người đi lại nhưng có thể vòng tránh
  • Dự án cải tạo cần triển khai nhanh, không dùng mốc

Môi trường cần giải pháp bổ sung

  • Vách kính lớn và gương: point cloud thưa — nên dán mốc hoặc thêm cảm biến
  • Sảnh dài trống: suy biến hình học — cần can thiệp hoặc thêm đặc trưng
  • Ngoài trời nắng gắt chiếu trực tiếp: bất lợi cho camera chiều sâu và ToF
  • Sàn đổi vật liệu đột ngột hoặc trượt dài: odometry trôi — cần giảm tốc hoặc bổ sung đặc trưng

So với các bộ mã nguồn mở

  • Ngưỡng khởi đầu: mã nguồn mở miễn phí nhưng phải tự tinh chỉnh và tích hợp; nền tảng này dùng được ngay
  • Vật treo và vật cản thấp: mã nguồn mở thường phải tự làm; nền tảng này tích hợp sẵn
  • Trách nhiệm: cộng đồng không có SLA; nền tảng này có bảo hành và cam kết phản hồi

Thuật ngữ liên quanSLAMLưới chiếm chỗHợp nhất cảm biếnLập kế hoạch đường

FAQ

Câu hỏi thường gặp FAQ

Không cần tấm phản quang, băng từ hay mã QR. SLAM LiDAR lập bản đồ và định vị trực tiếp trong môi trường thật; đổi địa điểm chỉ cần lập lại bản đồ, không phát sinh thi công xây dựng.
Được. Nền tảng cung cấp giao diện chuẩn ROS / rosbridge, hỗ trợ phát triển thứ cấp và tùy biến chung; vui lòng liên hệ để xác nhận phương thức hợp tác cụ thể.
Suy luận LLM có thể chạy trên thiết bị tính toán biên hoặc máy chủ cục bộ; phía khung gầm chỉ cần kết nối qua giao diện chuẩn. Dùng mô hình nào và chạy ở đâu tùy theo kịch bản và ngân sách tính toán.

Cần nền tảng AI hiện thân hoặc hợp tác thuật toán?

Tùy chỉnh trọn gói ngoại hình, kết cấu, phần cứng, phần mềm, nền tảng — từ mẫu thử đến sản xuất hàng loạt.