Startseite / Embodied-AI-Plattform

Embodied-AI-Plattform · 3D-Multiline-SLAM-Navigationsstack

Vom fahrbaren Chassis zum Roboter, der wirklich Arbeit erledigt. Selbst entwickelte 3D-Multiline-LiDAR-SLAM, Multisensorfusion, dynamische Hindernisvermeidung und embodied Entscheidungsfindung – ein Stack für 7 Chassisstrukturen, Reinigungsroboter, Kompositroboter und zweairmige Rad-Humanoide.

Platform Overview

Plattformüberblick

Wir bauen keine generische Big-Data-Plattform. Diese Seite beschreibt den vierstufigen Algorithmus- und Softwarestack, mit dem ein Roboter sieht, sich lokalisiert, fährt und versteht – vollständig selbst entwickelt, je nach Bauform zuschneidbar und über mehrere Produktlinien wiederverwendet.

Sensorfusion

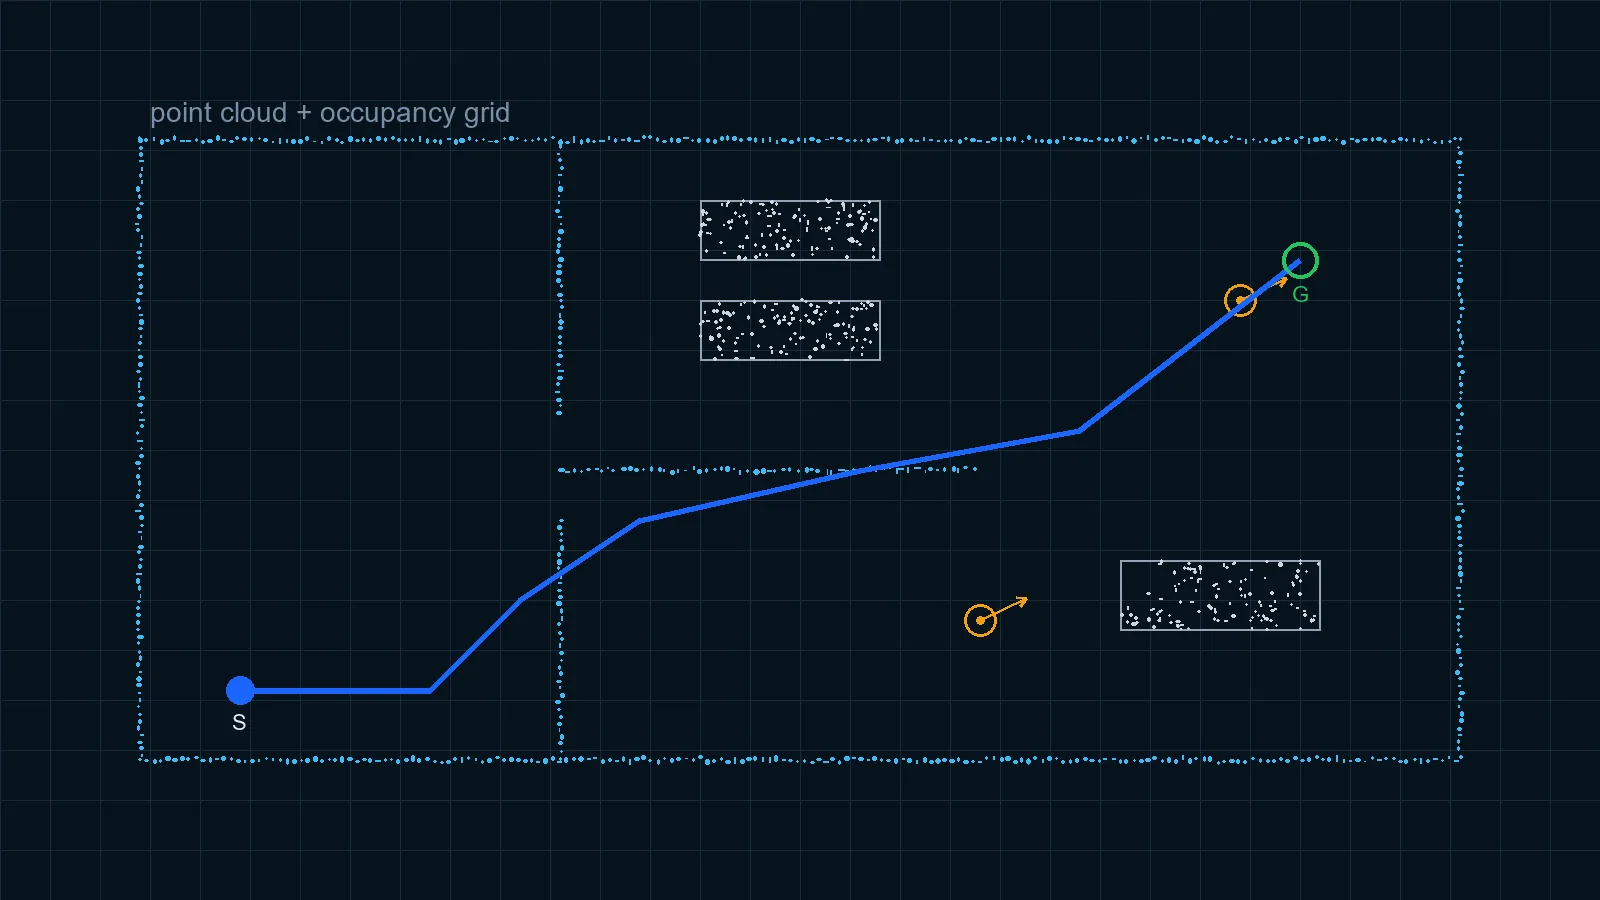
3D-Multiline-LiDAR als Hauptsensor, optional mit vorderem und hinterem Doppel-LiDAR, Tiefenkameras und Ultraschallradar für 360°-Stereoerfassung ohne toten Winkel; Punktwolken-Vorverarbeitung, Bodensegmentierung und Multi-Target-Tracking liefern einen stabilen befahrbaren Bereich.

Lokalisierung & Kartierung

LiDAR-inertial fusioniertes 3D-SLAM erstellt in Echtzeit eine 3D-Punktwolkenkarte. Keine Reflektorplatten, Magnetbänder oder QR-Codes nötig; 10 mm Wiederlokalisierungsgenauigkeit und kontinuierliche Navigation über große Flächen und mehrere Etagen.

Planung & Ausweichen

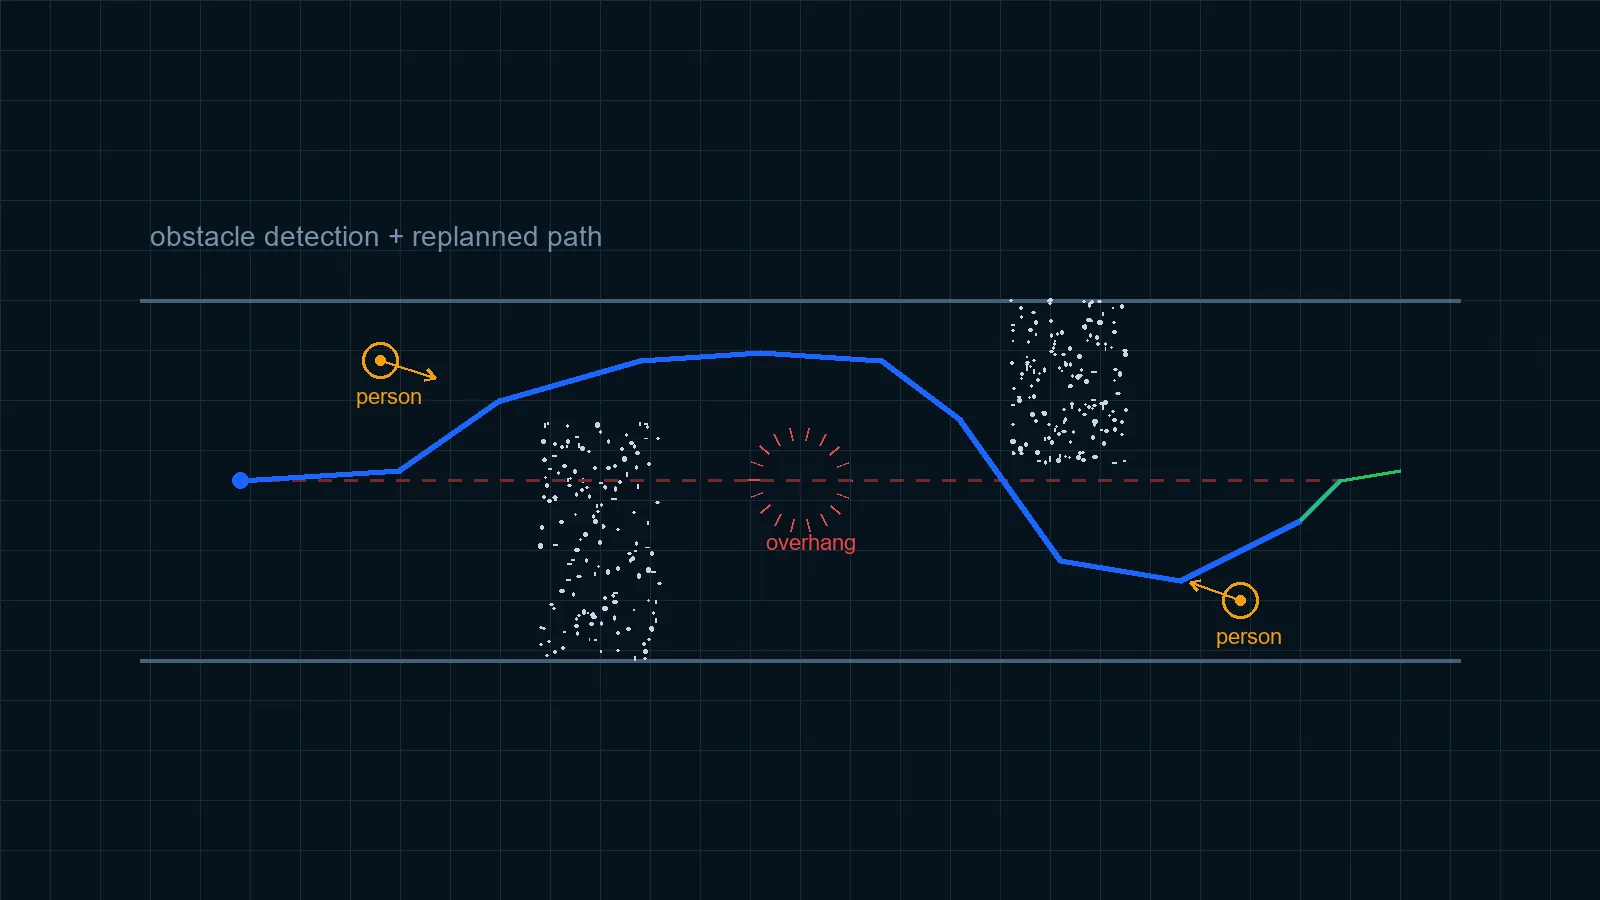
Globale Pfadplanung kombiniert mit lokalem dynamischem Ausweichen lässt den Roboter unter Überhängen sowie durch enge Gänge und an niedrigen Hindernissen vorbeifahren; automatische Aufzugnutzung und automatisches Andocken ermöglichen durchgängig unbeaufsichtigten Betrieb.

Embodied Entscheidung

Anbindung an DeepSeek, QWQ, ERNIE Bot, Spark und ChatGPT. Sprachbefehle werden semantisch verarbeitet und in Aufgaben zerlegt, dann an die Navigationsebene übergeben – der Roboter versteht also menschliche Formulierungen wie „geh zu Besprechungsraum 3".

Architecture

Systemarchitektur und Datenfluss

Von den Sensoren zu den Aktoren führt eine einseitige Pipeline; Datenprotokollierung und OTA laufen als Seitenkanal. Jede Stufe lässt sich einzeln zuschneiden oder ersetzen, ohne die anderen zu beeinflussen.

Systemarchitektur und Datenfluss
  1. Sensoreingang: 3D-Multiline-LiDAR als Hauptsensor, optional Tiefenkamera, Ultraschall und IMU
  2. Wahrnehmung und Fusion: Punktwolken-Vorverarbeitung, Bodensegmentierung, Clustering und Multi-Target-Tracking
  3. Lokalisierung und Kartierung: 3D-SLAM, Wiederlokalisierung, Kartenverwaltung und -aktualisierung
  4. Planung und Steuerung: globale Bahn, lokales dynamisches Ausweichen, Geschwindigkeitsglättung
  5. Chassis-Ausführung: Differenzial, Allrad, Omnidirektional und Ackermann
Key Specs

Kennzahlen

PositionKonventioneller markerbasierter AGVTbot 3D Multiline SLAM
OrtsmarkenReflektorplatten, Magnetband oder QR-Codes nötigKeine – kartieren und losfahren
Wahrnehmung2D Single-Line, nur Hindernisse gleicher Höhe3D Multiline, inkl. Überhängen und niedrigen Hindernissen
WiederlokalisierungAbhängig von der Markeranordnung10 mm
Fahrleistung Chassis—≥10 h leer · 6 h beladen
MehroboterkoperationExterner Flottenmanager nötigGruppensteuerung und Remote-Dashboard unterstützt
Perception

Wahrnehmung visualisiert

2D Single-Line vs. 3D Multiline: Wahrnehmungsunterschied in derselben Szene
3D-Punktwolke und Belegungsraster
Hinderniserkennung und neu geplante Bahn
Video Demos

Reale Maschinendemos

3D-Multiline-LiDAR-Kartierung
Geneigte 3D-Multiline-LiDAR: Navigation und Ausweichen (Szene 1)
Geneigte 3D-Multiline-LiDAR: Navigation und Ausweichen (Szene 2)
What It Sees

Was er sieht, bestimmt was er kann

Niedrige Hindernisse

Dünne Stangen und Stuhlbeine

Überhängende Objekte

Gruben und Stufen

Glas und Spiegel

Bewegte Personen

For Developers

Offen für Entwickler

Native ROS-/rosbridge-WebSocket-Schnittstellen mit vollständigen Topic-/Service-Definitionen vom Chassis bis zur Anwendung, dazu Beispiele in Python, JS, C++, C, Java, C# und Go. Derselbe Stack läuft bereits auf 7 Chassisstrukturen – N5 / OW / S / X / X2 / ACK / MW. Die Bauform ändert sich, der Algorithmus nicht – deshalb kann ODM schnell liefern.

Grenzen der Sekundärentwicklung

EbeneMöglichkeitenZugang
AnwendungGeschäftslogik ändern, eigene Flottensteuerung anbindenROS Topic / Service, WebSocket
ParameterGeschwindigkeit, Ausweichradius, Pfadglättung u. a.Konfiguration, kein Codeeingriff
SensorikTiefenkamera, Ultraschall, zweites LiDAR ergänzenÜber Schnittstelle anbinden und neu kalibrieren
Deployment

Inbetriebnahme und Lieferablauf

Standardprojekte folgen der untenstehenden Reihenfolge. Die tatsächliche Dauer hängt von Standortkomplexität und Anpassungsumfang ab – 15–25 Tage für Standardmodelle, 45–60 Tage für kundenspezifisches ODM.

  1. Anforderungen und Standortaufnahme: Fläche, Gangbreite, Bodenbelag, Aufzug und Zutrittskontrolle
  2. Kartierung und Kalibrierung: Vermessung vor Ort, Kalibrierung von Sensor und Chassis, Prüfung der Genauigkeit
  3. Schnittstellenintegration: ROS / rosbridge-Anbindung an das Kundensystem, durchgängiger Geschäftsablauf
  4. Abnahme und Schulung: Funktions- und Kennzahlenprüfung nach Checkliste, inklusive 2 kostenloser Schulungen
  5. Support nach Lieferung: 12 Monate Garantie · ≤4 h Reaktion an Werktagen · 48 h Ersatzteilversand
Boundaries

Grenzen und Einsatzbedingungen

Kein SLAM-Stack deckt jede Umgebung ab. Klar zu benennen, was funktioniert und was nicht, ist nützlicher als Schweigen.

Hier funktioniert es gut

  • Innenräume mit stabilen Wänden und strukturellen Merkmalen
  • Gangbreite mindestens Chassis-Diagonale plus Sicherheitsabstand
  • Mäßige Dynamik: Personen unterwegs, aber umfahrbar
  • Nachrüstprojekte, die markerfrei und schnell in Betrieb gehen sollen

Umgebungen mit Zusatzmaßnahmen

  • Große Glasfassaden und Spiegel: dünne Punktwolke – Marker setzen oder Sensoren ergänzen
  • Lange leere Hallen: geometrische Degeneration – Eingriff oder zusätzliche Merkmale nötig
  • Outdoor bei direktem Starklicht: ungünstig für Tiefenkameras und ToF
  • Abrupter Bodenwechsel oder lange rutschige Strecken: Odometrie-Drift – langsamer fahren oder Merkmale ergänzen

Im Vergleich zu Open-Source-Stacks

  • Einstiegshürde: Open Source ist kostenlos, erfordert aber Tuning und Integration; diese Plattform läuft sofort
  • Überhängende und niedrige Hindernisse: bei Open Source meist Eigenbau; hier integriert
  • Verantwortung: keine SLA von einer Community; hier Garantie und Reaktionszusagen

Verwandte BegriffeSLAMBelegungsrasterSensorfusionPfadplanung

FAQ

FAQ

Keine Reflektorplatten, Magnetbänder oder QR-Codes. LiDAR-SLAM kartiert und lokalisiert direkt in der realen Umgebung; ein neuer Standort erfordert nur eine neue Karte, keine Baumaßnahmen.
Ja. Die Plattform bietet standardisierte ROS-/rosbridge-Schnittstellen und unterstützt Sekundärentwicklung sowie gemeinsame Anpassung; das konkrete Kooperationsmodell bestätigen wir gerne im Gespräch.
Die LLM-Inferenz kann auf einer Edge-Computing-Einheit oder einem lokalen Server laufen; chassis-seitig sind nur Standardschnittstellen nötig. Welche Modelle wo laufen, hängt von Szenario und Rechenbudget ab.

Brauchen Sie eine Embodied-AI-Plattform oder eine Algorithmus-Partnerschaft?

One-Stop-Anpassung von Design, Struktur, Hardware, Software und Plattform – vom Prototyp bis zur Serienfertigung.