400–500 mm Rund / Eckig
Maße passend zu Schwerpunkt und Lastverteilung humanoider Roboter – rund und eckig, kompakt.

Mit unserer selbst entwickelten 3D-Multiline-LiDAR-Navigationsplattform — ein einziges Multiline-LiDAR erfasst den Raum und weicht Hindernissen aus; Einlinien-LiDAR, Tiefenkameras, Ultraschallsensoren und Absturzsensoren entfallen. Tbot-N5-3D (6-Rad-Mittenantrieb-Differential) und Tbot-OW (Omnidirektionalrad) meistern Überhänge, enge Gänge und niedrige Hindernisse; Nutzlast 100–500 kg konfigurierbar.
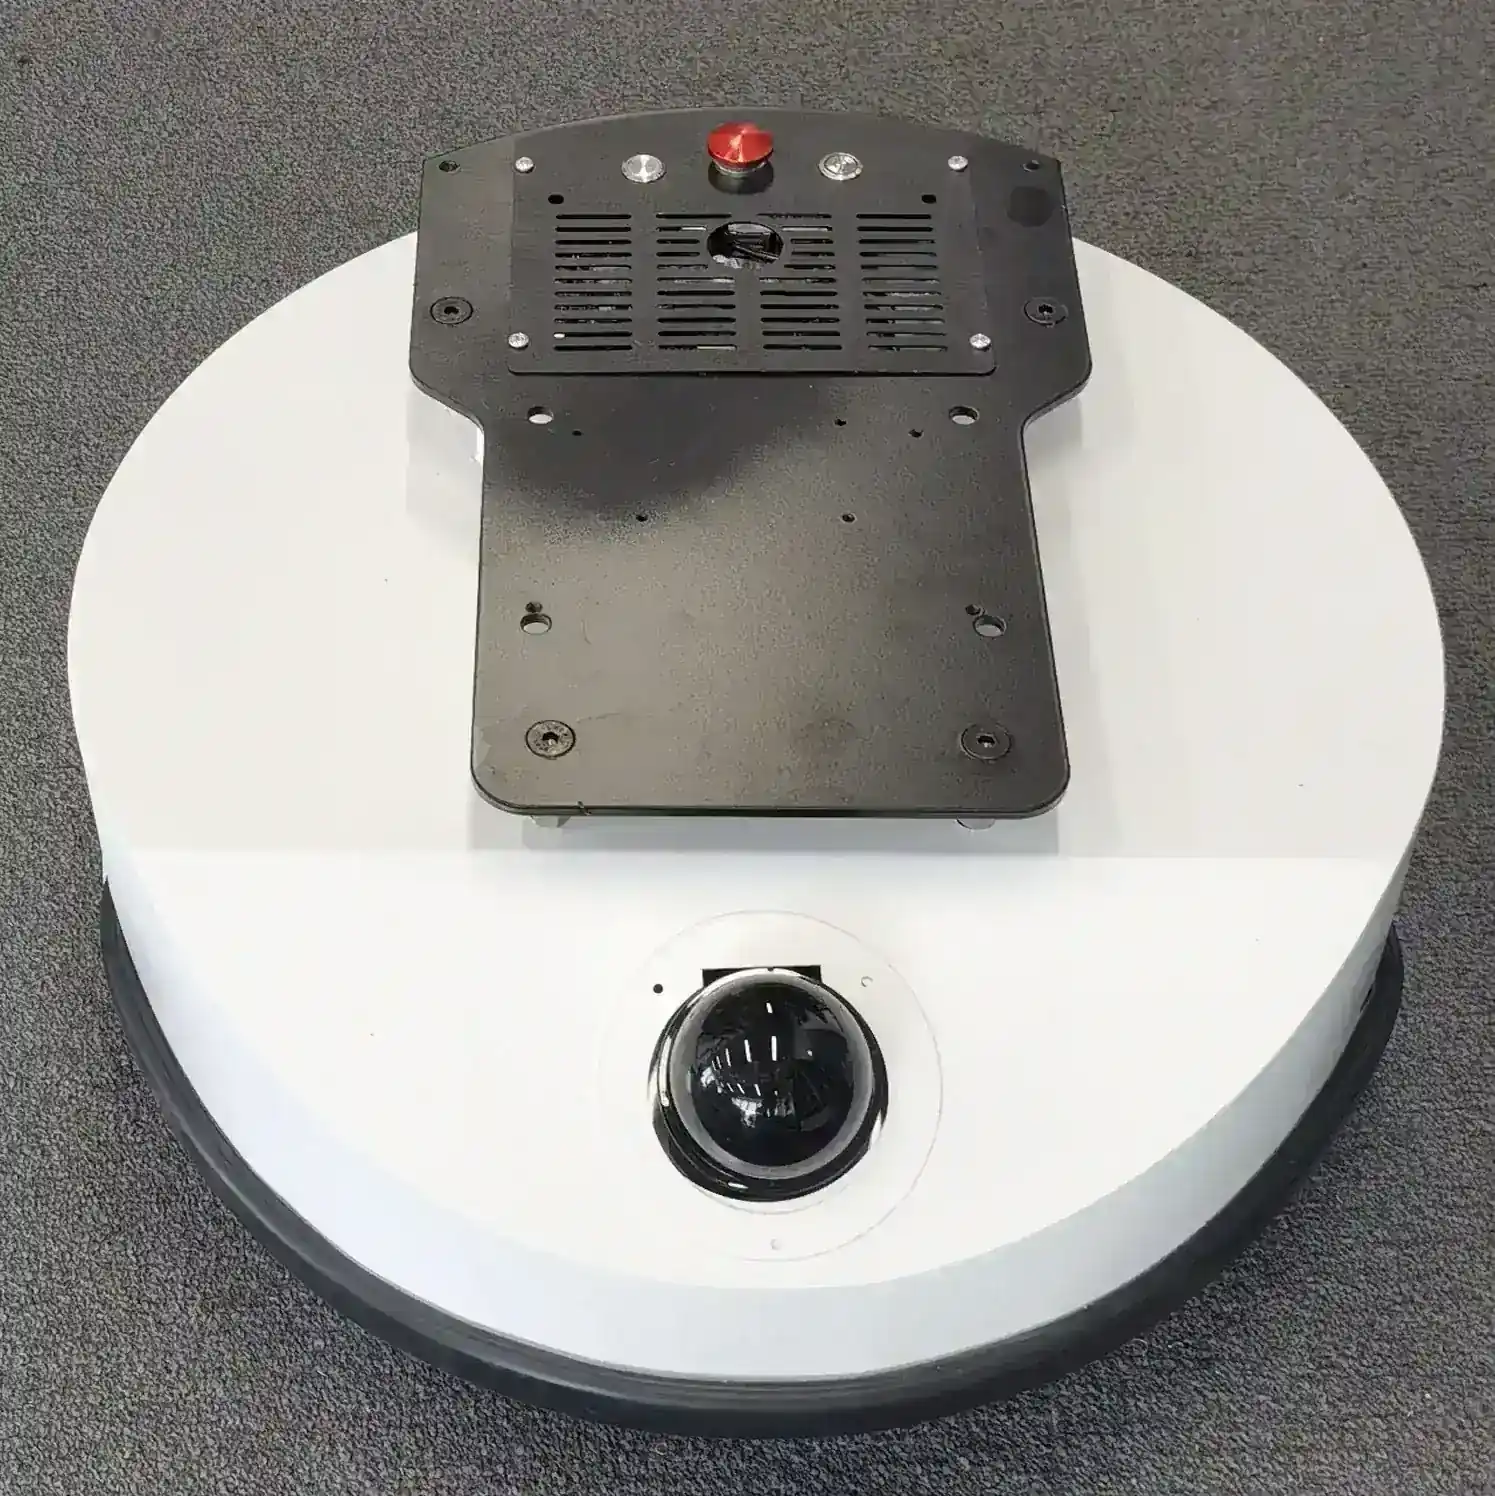
3D-Multiline-LiDAR-Navigationsplattform mit Raumwahrnehmung und Hindernisvermeidung — ohne Einlinien-LiDAR, Tiefenkameras, Ultraschall und Absturzsensoren; als Differential- oder Omnidirektional-Plattform erhältlich. Ein einziges Multiline-LiDAR passiert Überhänge, enge Gänge und niedrige Hindernisse mühelos. Ideal für humanoide Roboter; unterstützt 32/64/128-Linien-Multiline-LiDAR. Optional Dual-LiDAR vorn/hinten + Tiefenkamera + Ultraschall für 360°-Wahrnehmung ohne tote Winkel; ≥10 h Laufzeit ohne Last / 6 h bei Volllast; ROS-Schnittstelle verfügbar.
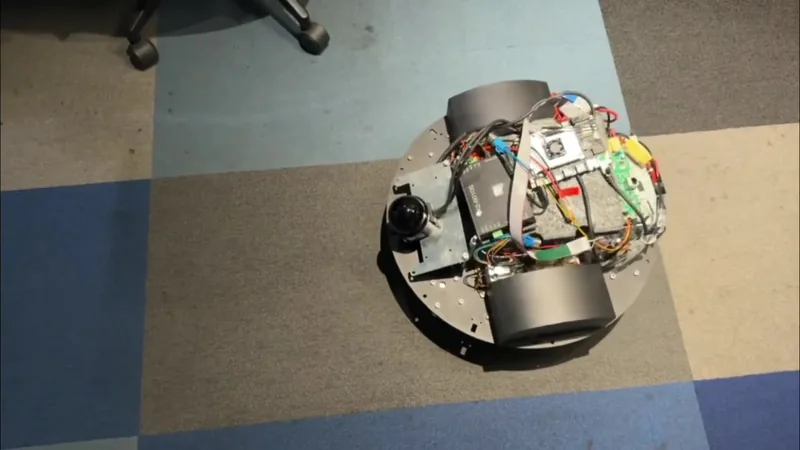 3D-SLAM-Chassis · Live-Demo 1
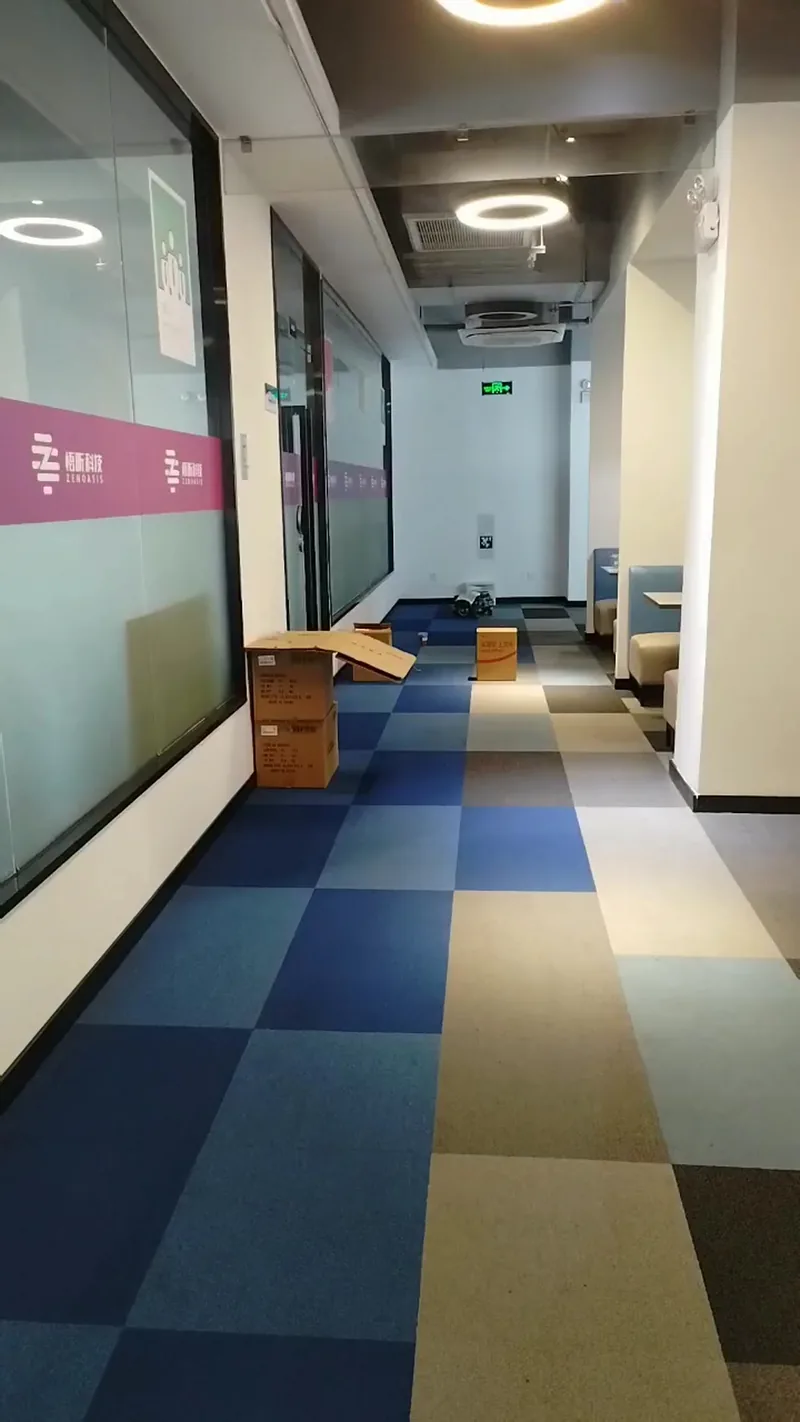 3D-SLAM-Chassis · Live-Demo 2
Mehr erfahren →
Mehr erfahren →
Mehr erfahren →
Mehr erfahren →
Mehr erfahren →
Mehr erfahren →
Mehr erfahren →
Mehr erfahren →
Mehr erfahren →
400–500 mm runde und eckige Chassis, 10 mm Wiederfindegenauigkeit; unterstützt gängige heimische Sensoren und Elektronik mit großer Kundenbasis, bereits in der Lieferkette mehrerer humanoider Roboter; optional Dual-LiDAR vorn/hinten + Tiefenkamera + Ultraschall für 360° ohne tote Winkel; ≥10 h Laufzeit ohne Last / 6 h bei Volllast; ROS-Schnittstelle verfügbar.
Maße passend zu Schwerpunkt und Lastverteilung humanoider Roboter – rund und eckig, kompakt.
Hohe Wiederhol- und Wiederfindegenauigkeit für zuverlässiges Andocken an Ladestationen, Arbeitsplätze und Aufzüge.
Kompatibel mit gängiger heimischer Sensorik und Elektronik – geringe Integrationskosten, schnelle Anpassung.
Bereits in der Lieferkette mehrerer humanoider Roboter – stabile Serienfertigung und Lieferung.
Humanoide Roboter haben einen hohen Schwerpunkt und arbeiten im Raum: Einlinien-LiDAR scannt nur eine Ebene und übersieht Überhänge, niedrige Hindernisse und Stufenkanten. 3D-Multiline-LiDAR liefert vollständige Raumwahrnehmung, sodass der Roboter oben, unten und seitlich sieht – sichereres Fahren und Ausweichen, ideal für Humanoide.
Ein 3D-Multiline-LiDAR ersetzt den Stapel aus Einlinien-LiDAR + Tiefenkamera + Ultraschall: geringere Kosten, höhere Zuverlässigkeit, einfachere Kalibrierung und Wartung; 10 mm Wiederfindegenauigkeit für feines Andocken; optional Dual-LiDAR vorn/hinten + Tiefenkamera + Ultraschall für 360° ohne tote Winkel, ≥10 h Laufzeit ohne Last / 6 h bei Volllast, ROS-Schnittstelle; bereits in mehreren Humanoid-Lieferketten im Einsatz – die Mainstream-Wahl der nächsten Robotergeneration.
| Vergleich | Traditionelles Einlinien-LiDAR | 3D-Multiline-LiDAR |
|---|---|---|
| Wahrnehmung | 2D-Einzelebene | 3D-Raumwahrnehmung |
| Überhänge / niedrige Objekte | Nicht erkannt, Kollisionen | Mühelose Durchfahrt unter Überhängen, engen Gängen und niedrigen Objekten |
| Sensorik | LiDAR + Tiefenkamera + Ultraschall | Ein einziges LiDAR genügt |
| Positioniergenauigkeit | Mäßige Wiederfindung | 10 mm Wiederfindegenauigkeit |
| Enge Gänge & komplexe Umgebungen | Eingeschränkt, leicht blockiert | Mühelos in engen & komplexen Umgebungen |
| Kosten & Wartung | Hohe Kosten, komplexe Kalibrierung | Einfach, zuverlässig & kostengünstig |
Tongxing H2 (Tbot-H2) ist ein zweiarmer humanoider Roboter auf Rädern: Radchassis mit 3D-Mehrlinien-LiDAR-SLAM-Navigation für autonomes Mapping und Hindernisvermeidung, integriert mit zwei bionischen 7-DoF-Armen (5 kg Last pro Arm), Tiefensehen und Sprachinteraktion; unterstützt zweiarme Kollaboration, Drag-Teaching und Fernsteuerung für Fertigung, Materialtransport und Forschung.
Kartierung, Navigation, Pfadplanung, bionische Arm-Kinematik/-Dynamik, Bahnplanung und Vision-Algorithmen für Lehre und Forschung.
Chassis mit 3D-Multiline-LiDAR und Vision für Indoor-/Outdoor-Kartierung, Pfadplanung und dynamische Raumvermeidung – ein LiDAR für Überhänge, schmale Gänge und niedrige Objekte.
7 Freiheitsgrade pro Arm, 5 kg Nutzlast, kinematische Lösung, Bahnplanung und Zwei-Arm-Koordination; das Chassis unterstützt hüftkoordinierte Steuerung für komplexe Aufgaben.
Drag-Teach-Replay und Imitationslernen – über Teleoperation menschliche Werkzeuge nutzen und Aufgaben schnell lernen.
Tiefenvision für Erkennung, Greifen und Umgebungsverständnis – mit Sprachinteraktion für Mensch-Roboter-Kollaboration.
Offen, mit Lernressourcen und benutzerfreundlicher Software über alle Entwicklungs- und Kommunikationsarten.
Integriertes Design spart Platz und erleichtert Wartung – kompakt und wendig.
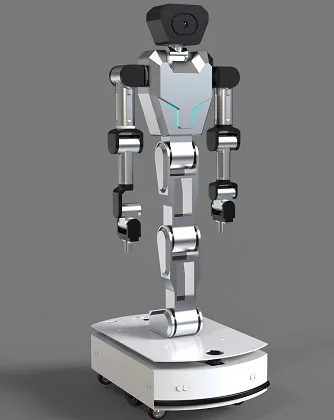
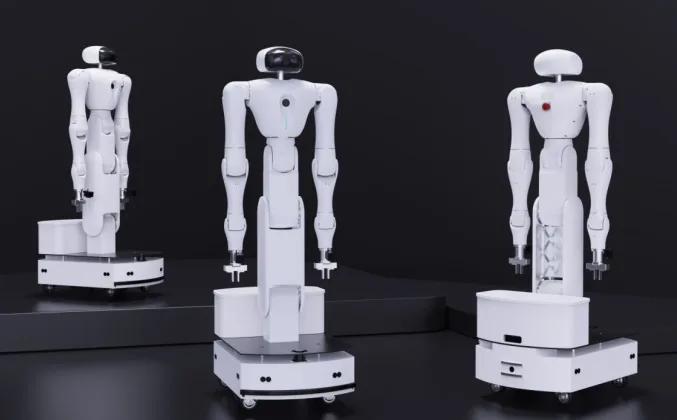
Traditionelle Roboter in hochintelligente Produkte verwandeln – mit Händen, Füßen, Ohren, Augen, Tastsinn und Gehirn, lehrbar und selbstplanend.
Mehrere Sekundärentwicklungs- und Kommunikationsarten – hohe Offenheit.
Für Industrieproduktion und Materialtransport – mit Lernressourcen, komfortabler Software und offenen APIs.
| Modell | Tbot-H2 |
|---|---|
| Gesamthöhe | 1600 mm |
| Einzelarm-Freiheitsgrade | 7 |
| Einzelarm-Traglast | 5 kg |
| Mobilität | Radchassis |
| Navigationsmethode | 3D-Multiline-LiDAR-SLAM · Räumliche Wahrnehmung & Vermeidung |
| Sicherheitssensorik | Ein 3D-Multiline-LiDAR (360° × vertikales Sichtfeld: -12°~50° / -10°~90°), ohne Ultraschall/Tiefenkamera/Sturzsensoren; optional Dual-LiDAR vorn/hinten + Tiefenkamera + Ultraschall für 360° ohne tote Winkel |
| Greifer | Zwei-Finger-Greifer |
| Menschenähnliche Funktionseinheiten | Kopfbewegung, Hüftrotation, Beinbeugung, Armbewegung |
| Interaktionsarten | Sprachinteraktion, Teleoperation, Drag-Teaching |
| Entwicklungsunterstützung | Mehrere Sekundärentwicklungs- & Kommunikationsarten |
„KI + Roboter“-Innovation für Industrieproduktion, Materialtransport und Lehre & Forschung.
Für Smart Factories: Kartierung, Navigation und Zwei-Arm-Koordination – ersetzt monotone, schwere oder gefährliche Arbeit.
Autonome Mobilität auf 3D-Multiline-LiDAR-Chassis mit Zwei-Arm-Greifen für Materialtransport und Be-/Entladung.
Offene Entwicklungs- und Kommunikationsarten unterstützen Lehre & Forschung in Robotik, SLAM und Bewegungsplanung.
Für Humanoid-, Reinigungs-, Liefer-, Empfangs- und Inspektionsroboter lässt sich das 3D-Multilinien-LiDAR oben auf dem Roboter invertieren montieren – für ein höheres, weiterreichendes und ungehindertes 3D-Sichtfeld.
Oben auf dem Roboter montiert, blickt es über Tische, Stapel und Menschen; der 360°-Horizontal-Scan wird nicht durch den Körper blockiert und erkennt Hindernisse früh aus der Ferne.
Hohe Montage in Kombination mit 32/64/128-Linien-LiDAR erreicht 40–60 m und ermöglicht frühzeitiges Abbremsen und Ausweichen in großen Hallen, Fabriken und Parkhäusern.
Liefert eine vollständige 3D-Punktwolke; über Kopf verlaufende Rohre, niedrige Hindernisse, Glastüren und Stufenkanten werden erkannt und unterstützen 3D-Navigation und semantische Umfahrung.
Das obere LiDAR hat Schutzart IP65 (staub- und wasserstrahlgeschützt), der Gesamtroboter IP54 – geeignet für Einkaufszentren, Fabriken, Tiefgaragen und andere anspruchsvolle gewerbliche Umgebungen.
| LiDAR-Linien | 32 / 64 / 128-Linien-Multiline-LiDAR wählbar |
|---|---|
| Detektionsreichweite | 40 ~ 60 m |
| Ortungsgenauigkeit | Grob ±5 cm; präzise ±2 cm |
| Ortung, Navigation & Vermeidung | 3D-Multilinien-LiDAR für Ortung, Navigation und Vermeidung; unterstützt 3D-Punktwolken-Vermeidung |
| Akkulaufzeit | Ohne Last ≥ 10 h; mit Last 6 h |
| Steigfähigkeit | 15° |
| Stufenüberfahrt | 2 cm |
| Minimaler Gangabstand | 56 cm |
| Schutzart Roboter | IP54 |
| Schutzart LiDAR | IP65 |
| Not-Aus | Not-Aus-Taste vorhanden |
| Umgebungsanbindung | Anbindung an automatische Türen und Aufzüge |
Von Wahrnehmung und Navigation über Bewegungssteuerung bis zur Aufgabenentscheidung – ein vollständiger Embodied-AI-Stack für autonome Bewegung und Arbeit.
LiDAR-/visuelles SLAM, Multisensor-Fusion, Objekterkennung und -segmentierung, 3D-Punktwolkenverarbeitung.
Globale und lokale Pfadplanung, Costmaps, semantische Navigation.
Pose-Regelung, Trajektorien- und Geschwindigkeitsoptimierung, Trajektorienverfolgung, Motorsteuerung.
Embodied Learning und intelligente Entscheidungen für autonome Aufgaben in komplexen Szenarien.
Ein einzelnes 3D-Multilinien-LiDAR ersetzt mehrere Sensoren und reduziert Kabel, Stecker und Fehlerquellen – für ein schlankeres System.
Weniger Fehlerquellen erhöhen die MTBF und senken die Servicekosten – für stabilen Langzeitbetrieb.
Kein gleichzeitiges Multi-Modal-Fusion-Perzeption; geringere Rechenlast auf dem Hauptcontroller, weniger Wärme und weniger Strom.
Geringerer Sensor- und Rechenaufwand schont den Akku: ≥10 h ohne Last, 6 h mit Last.
Langjährige Tbot-Plattform-F&E über mehrere Produktgenerationen hinweg — ausgereift, stabil und praxiserprobt.
Technologie aus universitären Forschungsergebnissen – solide technische Basis mit kontinuierlicher Innovation.
Enge Partnerschaft mit einem großen Robotik-Auftragshersteller: standardisierte Linien, strenge Qualitätskontrolle, zuverlässig vom Prototyp bis zur Serie.
Betreuung durch ein spezialisiertes Roboter-After-Sales-Serviceunternehmen mit vollständigem Team und klarer Aufteilung auf F&E, Fertigung und Service.
Realtime-Reaktion, schnelle Diagnose und Behebung – für einen unterbrechungsfreien Betrieb.
Ein durchgängiges Servicenetz und Ersatzteilversorgung – damit Kunden sorglos kaufen und betreiben können.
One-Stop-Anpassung von Design, Struktur, Hardware, Software und Plattform — vom Prototyp bis zur Serienproduktion.