Planetarmarm Tbot-ArmPX
Bestehend aus Planetgetriebe-Gelenkmodulen, 3~7 Achsen, flexibler Bionikarm, Traglast 2~10kg.

Tbot-ArmPX-A7

Tbot-ArmPX-P6

Leichte Antriebsarme für Industrie und Bildung; bionische kollaborative Exoskelett-Roboter – Hohlwellendesign, schnelle Regelung, freie Gelenkkombinationen für schnellen Roboterbau.
Leichte Antriebsarme für Industrie und Bildung; bionische kollaborative Exoskelett-Roboter.
A Hohlwellendesign suits multi-axis cobots; a schnelle Regelung gives more flexible control and higher performance; with freie Gelenkkombinationen and technical support, you can build fast.
Bestehend aus Planetgetriebe-Gelenkmodulen, 3~7 Achsen, flexibler Bionikarm, Traglast 2~10kg.
Bestehend aus Harmonic-Getriebe-Gelenkmodulen, 3~7 Achsen, flexibler Bionikarm, Traglast 2~10kg.


 Humanoid-Roboterarm
Humanoid-Roboter
Der Arm für Humanoide Roboter mit Planetengetriebe-Gelenkmodulen.
 Humanoid-Arm Teach & Execute
Humanoid-Roboter
Harmonik-Getriebe-Gelenkmodule — Teach-in und Ausführung.
 Humanoid-Arm Bewegungsausführung
Humanoid-Roboter
Harmonik-Getriebe-Gelenkmodule — Bewegungsausführung.
 Kollaborativer Arm im Fabriktest
Fabrikumgebung
Simuliert automatisierte Fabrikanlagen-Bedienung, Tastensteuerung im Arbeitsablauf.
Servomodule verfügen über eine Hohlwellenbauweise, ideal für 6-Achs-Kollaborativarme; der schnelle geschlossene Regelkreis ermöglicht flexible Steuerung von Steifigkeit und Präzision und liefert Hochleistungs-Roboterbasen für Host-Systeme.
Roboter mit unterschiedlichen Lasten lassen sich mit frei kombinierbaren Gelenken ausstatten; mit Unterstützung bei Basis und Software können Kunden schnell eigene Robotersysteme aufbauen.

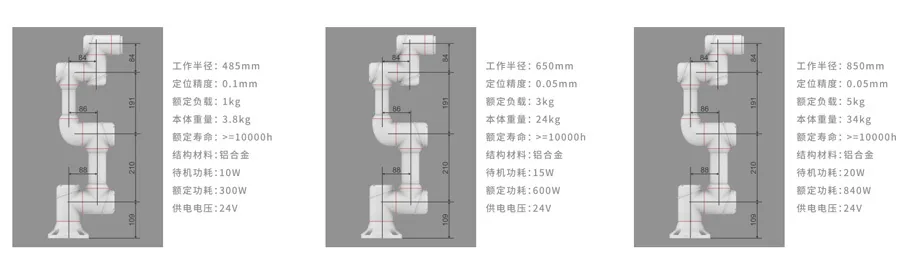
Servomodule integrieren den Antrieb, sodass der Arm keinen klassischen Schaltschrank benötigt; der Host steuert den Arm direkt über CANOPEN- oder ETHERCAT-Bus.
Der Armkörper unterstützt mehrere Controller-Optionen; Kunden wählen die Steuerungsart passend zum Einsatzszenario.
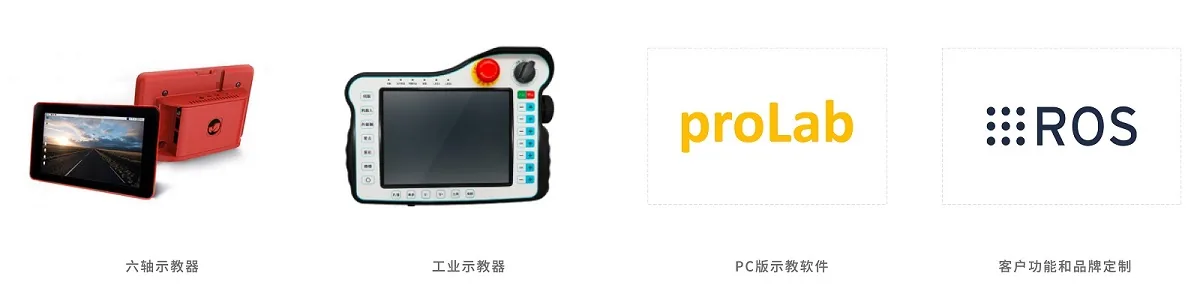
One-Stop-Anpassung von Design, Struktur, Hardware, Software und Plattform – vom Prototyp bis zur Serienfertigung.