دائري / مربع 400~500مم
أبعاد مناسبة لمركز الثقل وتوزيع الحمولة، دائري أو مربع، بنية مضغوطة.

هياكل مزوّدة بليدار ثلاثي الأبعاد متعدد الخطوط SLAM، روبوتات بشرية، روبوتات تنظيف، AGV/AMR — من القيادة الذاتية إلى تصنيع ODM المخصص.
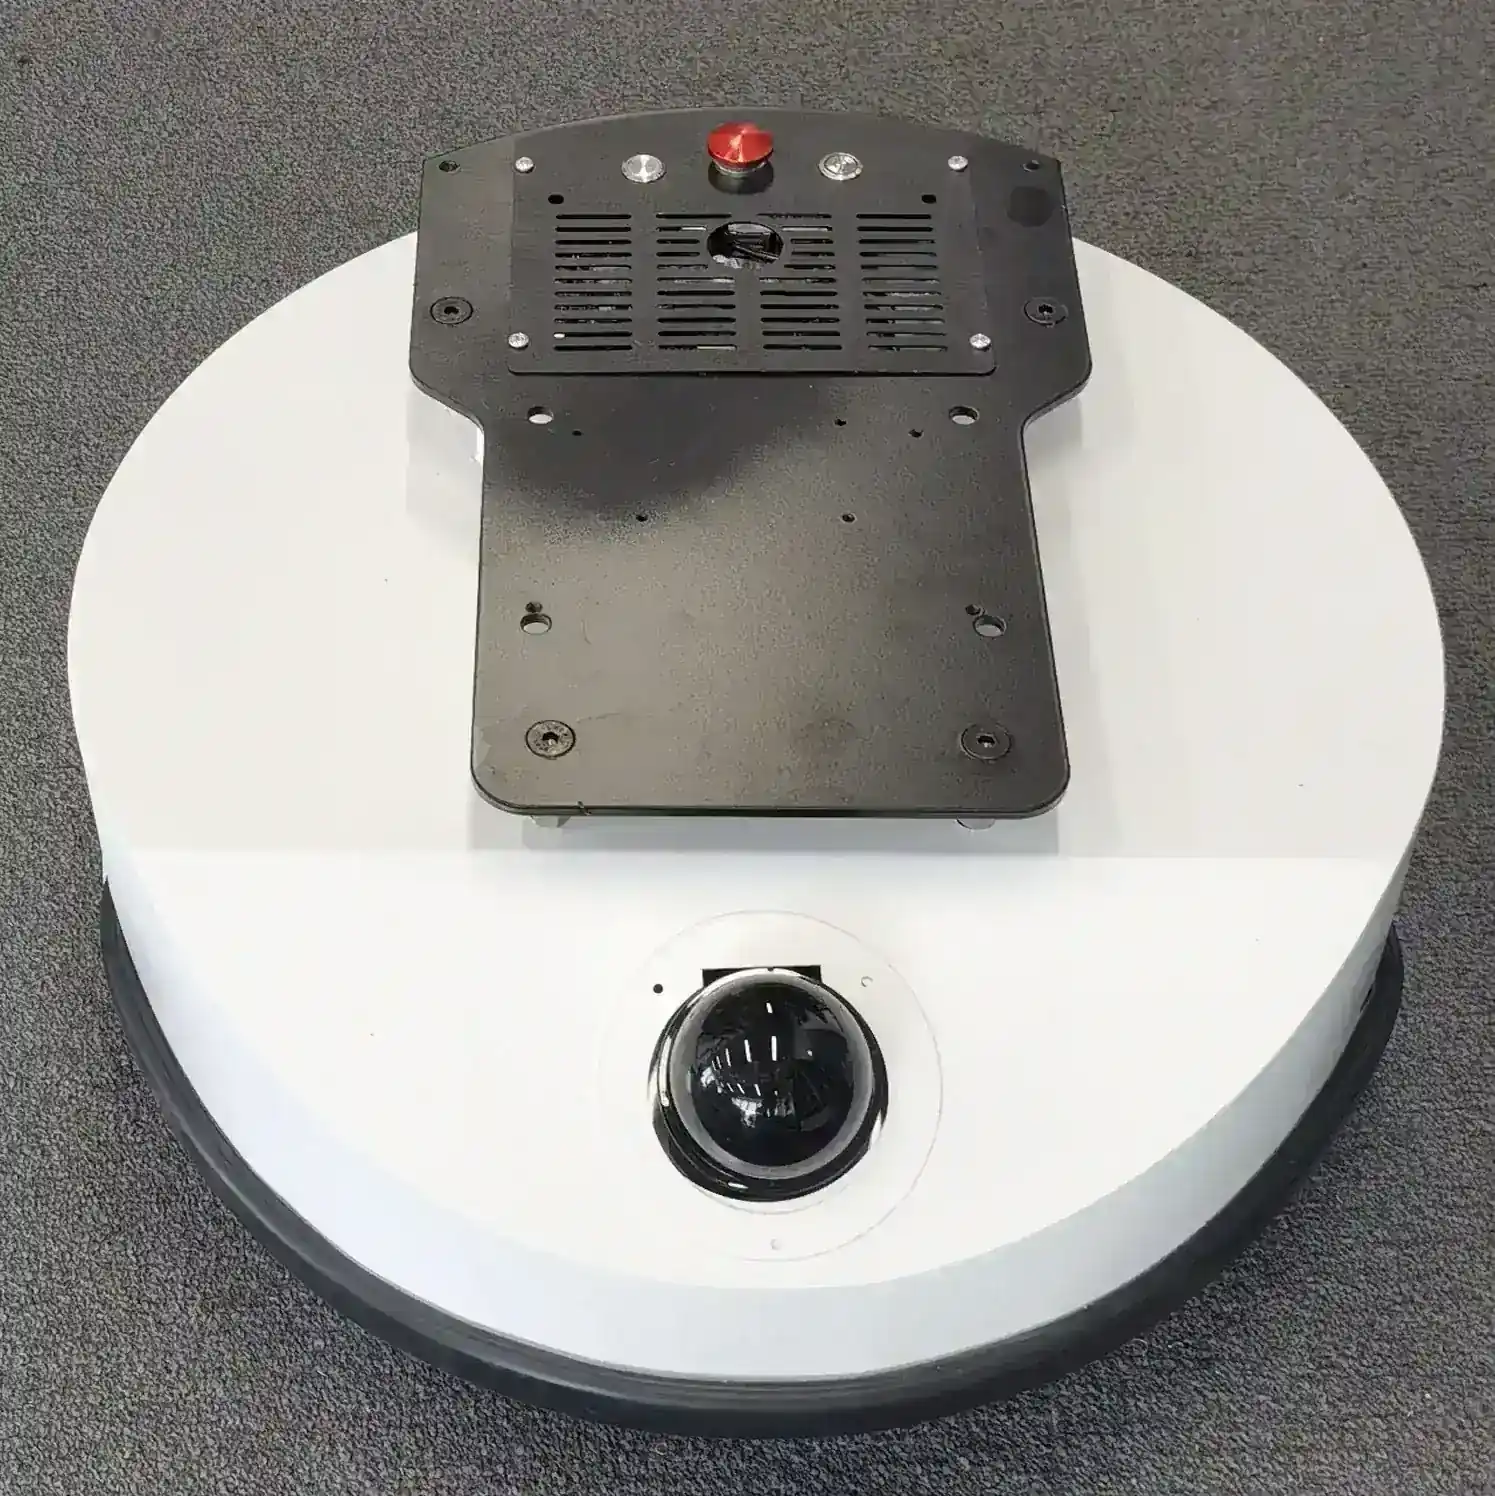
ليدار واحد لإدراك الفضاء المجسم — اللافتات العلوية، الأسلاك الأرضية، حواف الدرج تُرى دفعة واحدة. سحابة نقاط 360°×مجال رؤية عمودي.
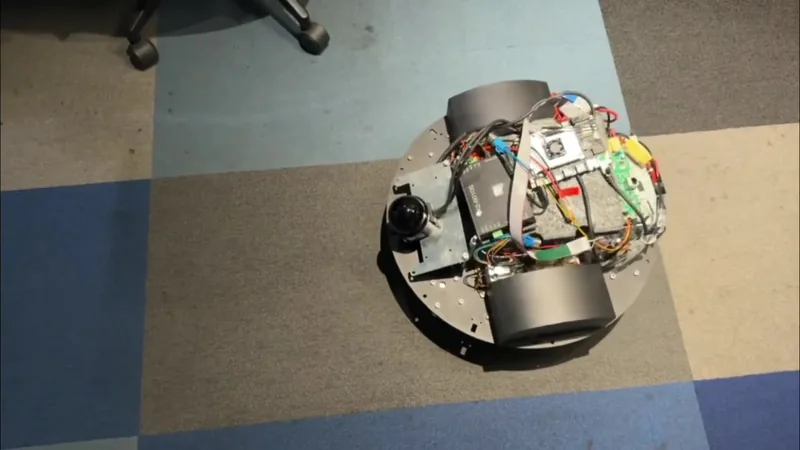 هيكل 3D SLAM · عرض حي 1
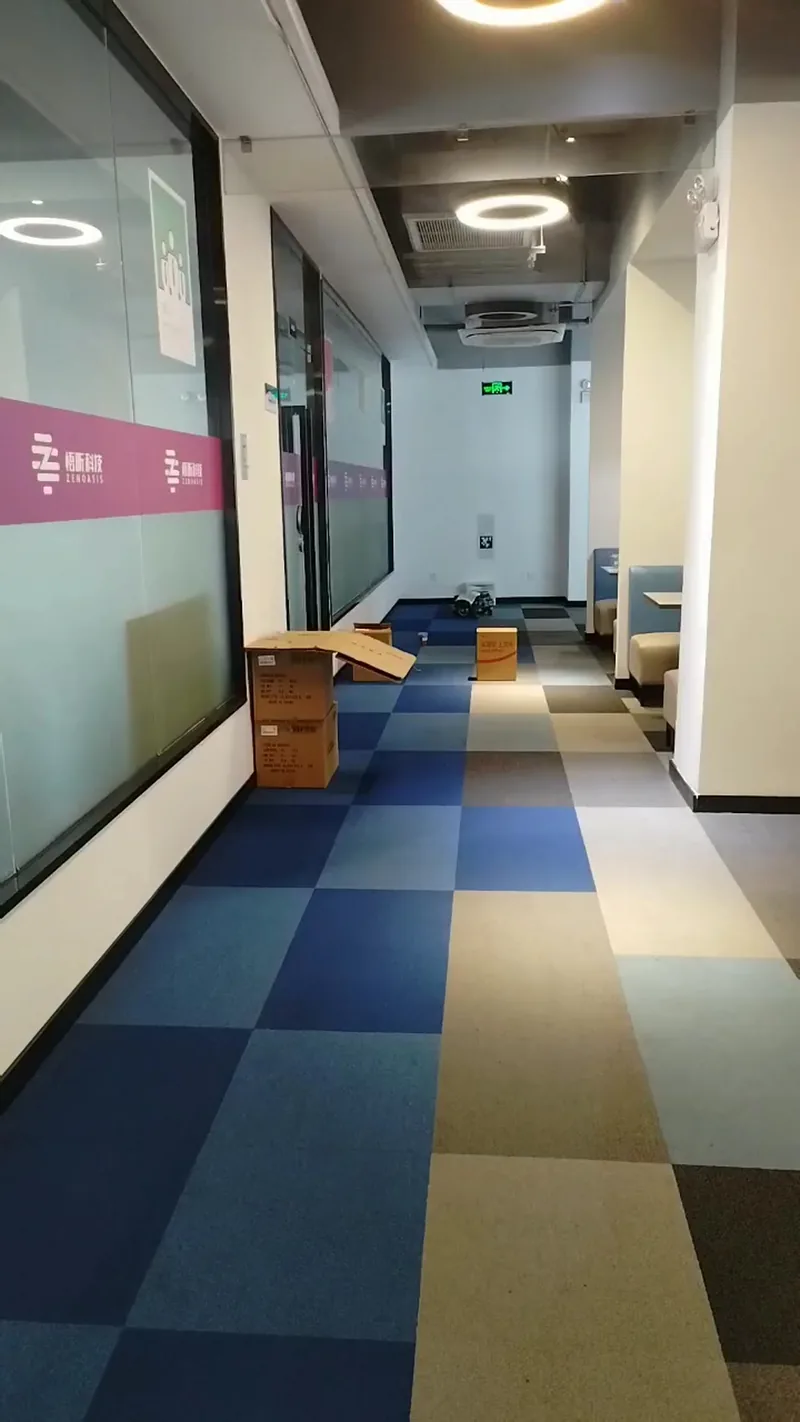 هيكل 3D SLAM · عرض حي 2
هياكل دائرية ومربعة 400~500مم، دقة ثانوية 10مم؛ توافق مع الحساسات المحلية؛ دخلت سلسلة توريد الشركات البشرية؛ خيار رادارين وكاميرا عمق وموجات فوق صوتية 360 درجة؛ ≥10س و6س؛ ROS.
أبعاد مناسبة لمركز الثقل وتوزيع الحمولة، دائري أو مربع، بنية مضغوطة.
تحديد متكرر وإعادة تحديد عالية الدقة، أكثر موثوقية لالتحام الشحن ومحطات العمل والمصاعد.
دعم الحساسات وأنظمة التحكم المحلية الرئيسية، قاعدة عملاء واسعة، تكلفة تكامل منخفضة وتكيف سريع.
دخلت سلسلة توريد الشحن لعدة شركات بشرية، إنتاج مستقر وتسليم مضمون.
مركز ثقل الروبوت البشري مرتفع ومساحة العمل ثلاثية الأبعاد — فوقه طاولات وأرفف معلقة وتحته حواف درجات وعوائق منخفضة. الليدار أحادي الخط يمسح مستوى واحداً فقط ولا يرى الفراغ العلوي والسفلي؛ ملاحة ليدار ثلاثي الأبعاد متعدد الخطوط SLAM توفر إدراكاً كاملاً للفضاء، فيرى الروبوت كل الاتجاهات ويصبح المشي والتجنب أكثر أماناً.
يحلّ رادار ليدار SLAM ثلاثي الأبعاد متعدد الخطوط واحد بديلاً عن حزمة «الرادار أحادي الخط + كاميرا العمق + الموجات فوق الصوتية»: تكلفة أقل وموثوقية أعلى ومعايرة وصيانة أبسط؛ ودقة إعادة تموضع 10 مم تلبي مهام الالتحام الدقيق؛ ويمكن اختيارياً تجهيز رادارين أمامي/خلفي + كاميرا عمق + رادار فوق صوتي لإدراك محيطي 360° بلا مناطق عمياء، مع مدة تشغيل ≥10 ساعات فارغاً و6 ساعات محمَّلاً، وواجهات ROS مفتوحة؛ وقد دخل سلسلة توريد عدة شركات روبوتات بشرية ودُشّن بإنتاج كمّي — إنه الحل السائد لملاحة الجيل القادم من الروبوتات.
| محور المقارنة | الحل التقليدي بالليدار أحادي الخط | حل ملاحة ليدار ثلاثي الأبعاد SLAM |
|---|---|---|
| بعد الإدراك | مسح مستوٍ ثنائي الأبعاد | إدراك فضائي ثلاثي الأبعاد |
| الأجسام المعلقة / المنخفضة | لا تُدرك، سهلة الاصطدام | مرور سلس بالمعلقات والممرات الضيقة والمنخفضات |
| تكوين الحساسات | يحتاج ليدار + كاميرا عمق + أمواج فوق صوتية | رادار واحد يكفي، تبسيط كبير |
| دقة التحديد | دقة إعادة تحديد متوسطة | دقة تحديد ثانوية 10مم |
| الممرات الضيقة والبيئات المعقدة | قدرة مرور محدودة وسهولة الانحشار | مرور سلس بالممرات الضيقة والبيئات المعقدة |
| التكلفة والصيانة | حساسات متعددة عالية التكلفة ومعايرة معقدة | مبسط وموثوق بتكلفة أفضل وصيانة أسهل |
تونغشينغ H2 (Tbot-H2) هو إنسان آني ذو ذراعين وعجلات: قاعدة بعجلات مع ملاحة LiDAR ثلاثية الأبعاد متعددة الخطوط بتقنية SLAM للرسم الذاتي وتجنّب العوائق، مدمج مع ذراعين حيويتين بدرجتي حرية 7 (حمولة 5 كجم لكل ذراع)، ورؤية عميقة وتفاعل صوتي، ويدعم الإمساك التعاوني بذراعين والتعليم بالسحب والتحكم عن بُعد في التصنيع الذكي ومناولة المواد والأبحاث التعليمية.
بناء الخرائط والملاحة وتخطيط المسارات وديناميكيات الأذرع المحاكاة وتخطيط المسارات والتعرف البصري للتعليم والبحث.
تكامل ملاحة ليدار ثلاثي الأبعاد SLAM وأجهزة بصرية، بناء خرائط ذاتي وملاحة وتجنب ديناميكي بإدراك مجسم داخل وخارج المباني.
ذراع بسبع درجات حرية وحمولة 5كجم، دعم الحلول الحركية وتخطيط المسارات والتعاون الثنائي؛ تحكم متكامل للخصر.
دعم تعليم السحب والتعلم بالمحاكاة، استخدام الأدوات البشرية عن بعد، اكتساب مهام جديدة بسرعة.
رؤية عميقة للتعرف على الأهداف وتحديد الإمساك وفهم البيئة مع تفاعل صوتي.
أشكال وطرق اتصال متعددة للتطوير الثانوي، انفتاح عالٍ، موارد تعلم غنية وبرمجيات سهلة.
تصميم متكامل موفر للمساحة وسهل الصيانة.
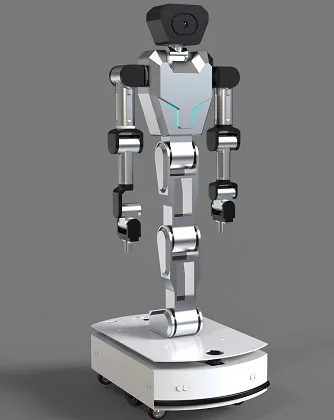
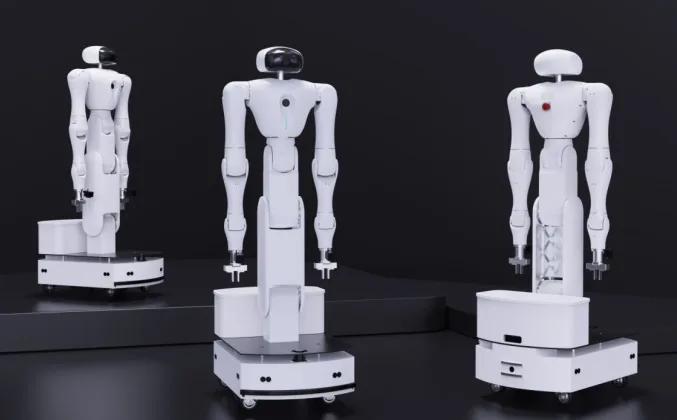
تحويل الروبوت التقليدي إلى منتج عالي الذكاء بأيدي وأقدام وآذان وعيون ولمس ودماغ، قابل للتعليم والقيادة الذاتية.
أشكال متعددة للتطوير الثانوي وطرق اتصال متعددة، انفتاح عالٍ.
أساساً للتصنيع الذكي ونقل المواد — موارد تعلم وبرمجيات مريحة وواجهات تطوير مفتوحة.
| الطراز | تونغشينغ H2 (Tbot-H2) |
|---|---|
| الارتفاع الكلي | 1600 مم |
| درجات حرية الذراع الواحدة | 7 |
| حمولة الذراع الواحدة | 5 كجم |
| طريقة الحركة | الهيكل بعجلات |
| طريقة الملاحة | ليدار ثلاثي الأبعاد SLAM · إدراك مجسم وتجنب |
| استشعار السلامة | ليدار ثلاثي الأبعاد واحد SLAM (360 درجة × زوايا رأسية متعددة: -12°~50° / -10°~90°)، دون أمواج فوق صوتية أو كاميرا عمق أو حساس سقوط؛ خيار رادارين أمامي وخلفي وكاميرا عمق وأمواج فوق صوتية لرؤية 360 درجة. |
| القابض | قابض بإصبعين |
| وحدات المحاكاة البشرية | حركة الرأس، دوران الخصر، ثني الساقين، حركة الذراعين |
| طريقة التفاعل | تفاعل صوتي، تشغيل عن بعد، تعليم بالسحب |
| دعم التطوير | أشكال متعددة للتطوير الثانوي وطرق اتصال |
للتصنيع الذكي ونقل المواد والتعليم والبحث، قيادة ابتكار «الذكاء الاصطناعي + الروبوتات».
بناء خرائط وملاحة وتعاون ثنائي للذراعين في المصانع الذكية، بديل للعمل المتكرر.
تحرك ذاتي على هيكل ليدار ثلاثي الأبعاد مع إمساك ثنائي للذراعين لنقل وتحميل المواد.
فتح أشكال وطرق اتصال متعددة للتطوير الثانوي، دعم تدريس وبحث الروبوتات والملاحة وتخطيط الحركة.
للروبوتات الكاملة كالبشري والتنظيف والتوصيل والاستقبال والتفقد، يمكن تثبيت ليدار ثلاثي الأبعاد SLAM أعلى الروبوت لرؤية أعلى وأبعد ودون حجب.
الرادار أعلى الروبوت، يتجاوز الطاولات والأكوام والحشود، مسح 360 درجة غير محجوب.
تركيب علوي مع ليدار 32/64/128 خط SLAM، مدى 40-60 متراً، تباطؤ وتحويل مبكر في الأماكن الكبيرة والمصانع والمواقف.
سحابة نقاط كاملة ثلاثية الأبعاد، تمييز الأنابيب المعلقة والعوائق المنخفضة والأبواب الزجاجية وحواف الدرج.
رادار علوي IP65 ضد الغبار والماء؛ الروبوت كله IP54 للمتاجر والمصانع والمواقف.
| عدد خطوط الليدار | ليدار ثلاثي الأبعاد 32/64/128 خط SLAM اختياري |
|---|---|
| مدى الكشف | 40 ~ 60 m |
| دقة التحديد | تقريبي ±5 سم؛ دقيق ±2 سم |
| التحديد والملاحة والتجنب | ملاحة ليدار ثلاثي الأبعاد SLAM مع دعم تجنب بسحابة نقاط |
| مدة التشغيل | بدون حمل ≥10س؛ بكامل الحمولة 6س |
| قدرة التسلق | 15° |
| قدرة تجاوز العوائق | 2 cm |
| أقل عرض ممر | 56 cm |
| حماية الروبوت كله | IP54 |
| حماية الليدار | IP65 |
| إيقاف طارئ آمن | دعم زر الإيقاف الطارئ |
| تكامل البيئة | التكامل مع الأبواب والمصاعد الأوتوماتيكية |
من الإدراك إلى الملاحة والتحكم الحركي واتخاذ قرارات المهام، قدرات ذكاء مجسد كاملة.
SLAM بالليدار/الرؤية، دمج حساسات، كشف وتقسيم الأهداف، معالجة سحابة النقاط.
تخطيط مسار عام ومحلي، خرائط التكلفة، ملاحة دلالية.
تحكم الموضع، تحسين المسار والسرعة، تتبع المسار، تحكم المحرك.
تعلم مجسد وقرار ذكي، تنفيذ مهام ذاتي في السيناريوهات المعقدة.
ليدار واحد SLAM بدل تكديس الحساسات، انخفاض كبير في الموصلات ونقاط الأعطال.
نقاط أعطال أقل ترفع MTBF وتحسن تكلفة الصيانة.
دون تشغيل إدراك متعدد الوسائط معاً، انخفاض حمل المعالج والحرارة والاستهلاك.
انخفاض حساسات وحمل حاسوبي يفيد البطارية؛ ≥10س و6س.
سنوات من تطوير منصة Tbot عبر أجيال متعددة، منصة ناضجة ومستقرة.
تنمية وتحويل الإنجازات البحثية الجامعية، قاعدة تقنية متينة.
تعاون عميق مع شركات تصنيع روبوت كبيرة، خطوط إنتاج منضبطة ومراقبة جودة صارمة.
خدمة من فريق شركة صيانة روبوتات محترف، تقسيم واضح للبحث والإنتاج والصيانة.
استجابة فورية للمشكلات وتحديد سريع وحل، ضمان تشغيل مستمر.
نظام صيانة كامل ودعم قطع غيار، شراء واثق واستخدام مطمئن.
تخصيص شامل للمظهر والهيكل والعتاد والبرمجيات والمنصة — من التحقق بالنموذج الأولي إلى الإنتاج.