الرئيسية / ذراع مرنة تعاونية

ذراع مرنة تعاونية

ذراع مدمج خفيف للصناعة والتعليم، روبوت هيكلي مرن مستوحى من الطبيعة — تصميم أجوف، حلقة مغلقة عالية السرعة، تجميع حر للمفاصل.

Cobot Arm

نظرة عامة على المنتج

ذراع مدمج خفيف للصناعة والتعليم، روبوت هيكلي مرن مستوحى من الطبيعة.

A التصميم الأجوف suits multi-axis cobots; a دورة حلقة مغلقة عالية السرعة gives more flexible control and higher performance; with تجميع حر للمفاصل and technical support, you can build fast.

ذراع كوكبي Tbot-ArmPX

مكون من وحدات مفصلية بعلب تروس كوكبية، 3~7 محاور، ذراع مرن محاكي، حمولة 2~10kg.

Tbot-ArmPX-A7
Tbot-ArmPX-A7
Tbot-ArmPX-P6
Tbot-ArmPX-P6

ذراع توافقي Tbot-ArmHX

مكون من وحدات مفصلية بعلب تروس توافقية، 3~7 محاور، ذراع مرن محاكي، حمولة 2~10kg.

Tbot-ArmPH-A5
Tbot-ArmPH-A5
Tbot-ArmPH-B6
Tbot-ArmPH-B6
عروض فيديو

عروض فيديو

ذراع الروبوت البشريذراع الروبوت البشري
ذراع الروبوت البشري

روبوت بشري

الذراع المستخدمة في الروبوتات البشرية، بوحدات مفاصل كوكبية.

ذراع تعليم وتنفيذذراع تعليم وتنفيذ
ذراع تعليم وتنفيذ

روبوت بشري

بوحدات مفاصل توافقية — عرض التعليم والتنفيذ.

ذراع تنفيذ الحركةذراع تنفيذ الحركة
ذراع تنفيذ الحركة

روبوت بشري

بوحدات مفاصل توافقية — عرض تنفيذ الحركة.

اختبار الذراع التعاونية بالمصنعاختبار الذراع التعاونية بالمصنع
اختبار الذراع التعاونية بالمصنع

بيئة المصنع

يحاكي التشغيل الآلي لمعدات المصنع، ويعرض خطوة التحكم بالضغط على الأزرار.

Joint Recommendation

توصية مفاصل الذراع التعاونية

تصميم أجوف للسيرفو — مثالي للذراع بستة محاور، دورة مغلقة عالية السرعة تحكم في الصلابة والدقة.

تجميع حر لمفاصل الروبوت بمختلف الأحمال — دعم فني للهيكل والبرمجيات لبناء نظامك بسرعة.

Collaborative arm servo module hollow design and joint structure
تصميم أجوف للسيرفو · تجميع حر للمفاصل
Standard Models

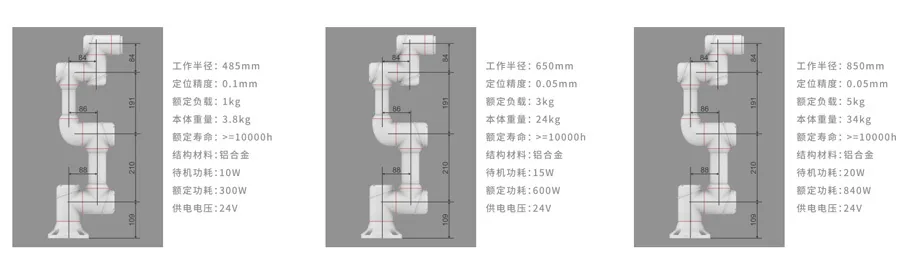
الطرازات القياسية للذراع التعاونية

Standard collaborative arm models
نظرة عامة على الطرازات القياسية
Software Support

دعم برمجيات الذراع التعاونية

محرك مدمج في وحدة السيرفو، بلا خزانة تحكم — المضيف يتحكم عبر ناقل CANOPEN/ETHERCAT.

الهيكل يدعم حلول تحكم متعددة — اختيار الأسلوب حسب السيناريو.
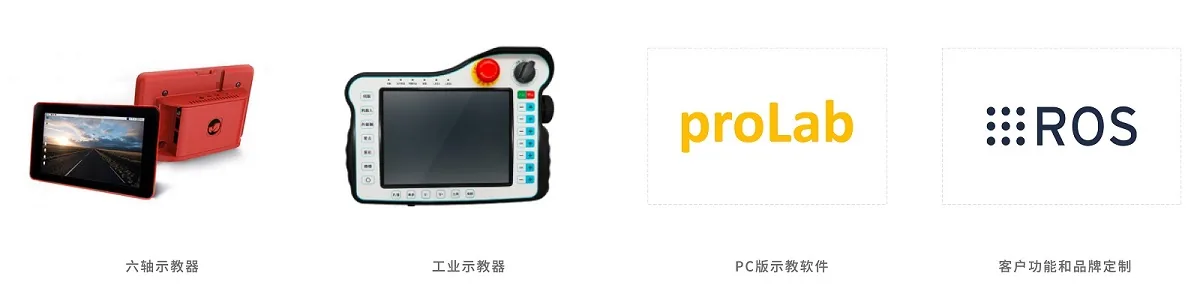
Collaborative arm software support and bus control
تحكم ناقل CANOPEN/ETHERCAT · حلول متعددة لوحدات التحكم
FAQ

الأسئلة الشائعة FAQ

تصميم مجوف لتمرير الكابلات يناسب الأذرع المرنة 3~7 محاور؛ تحكم عالي السرعة بدقة عالية؛ يتوفر بخياري المفاصل الكوكبية (Tbot-ArmPX) والتوافقية (Tbot-ArmHX)، حمولة 2~10kg، وصلات قابلة للدمج بحرية لبناء سريع للنظام.
لا. وحدات المفاصل تتضمن المحرك مدمجاً، ويتم التحكم مباشرة عبر ناقل CANopen أو EtherCAT، مع دعم خيارات تحكم متعددة.
المفاصل الكوكبية (Tbot-ArmPX) أعلى حمولة وصلابة لعمليات الصناعة؛ المفاصل التوافقية (Tbot-ArmHX) أدق وأكثر نعومة للحركات الدقيقة والتعليم التشغيلي. كلاهما يغطي 2~10kg، اختر حسب التطبيق والميزانية.
مناسب لتطوير شركات الروبوتات البشرية، الأتمتة الصناعية، التعليم والبحث، والهياكل الخارجية البيو-محاكية. يدعم تكوينات 3~7 محاور، قابل للتخصيص حسب الحمولة والسيناريو.

تحتاج حلاً مخصصاً لذراع تعاونية؟

تخصيص شامل للمظهر والهيكل والعتاد والبرمجيات والمنصة — من النموذج الأولي إلى الإنتاج.