الرئيسية / منصة الذكاء المجسّد

منصة الذكاء المجسّد · حزمة SLAM بليدار متعدد الخطوط ثلاثي الأبعاد

حوّل الهيكل المتحرك إلى روبوت ينفّذ عملاً فعلياً. خوارزمية SLAM ذاتية التطوير بليدار متعدد الخطوط ثلاثي الأبعاد، ودمج متعدد المستشعرات، وتفادي ديناميكي للعوائق، واتخاذ قرار مجسّد — حزمة واحدة تشغّل 7 هياكل وروبوتات التنظيف والروبوتات المركّبة والروبوتات البشرية ثنائية الذراع بعجلات.

Platform Overview

نظرة عامة على المنصة

نحن لا نبني منصة بيانات ضخمة عامة. تصف هذه الصفحة طبقات الخوارزميات والبرمجيات الأربع التي تتيح للروبوت أن يرى ويتموضع ويتحرك ويفهم — مطوّرة بالكامل داخلياً، وقابلة للاقتطاع حسب شكل الروبوت، ومعاد استخدامها في عدة خطوط إنتاج.

دمج المستشعرات

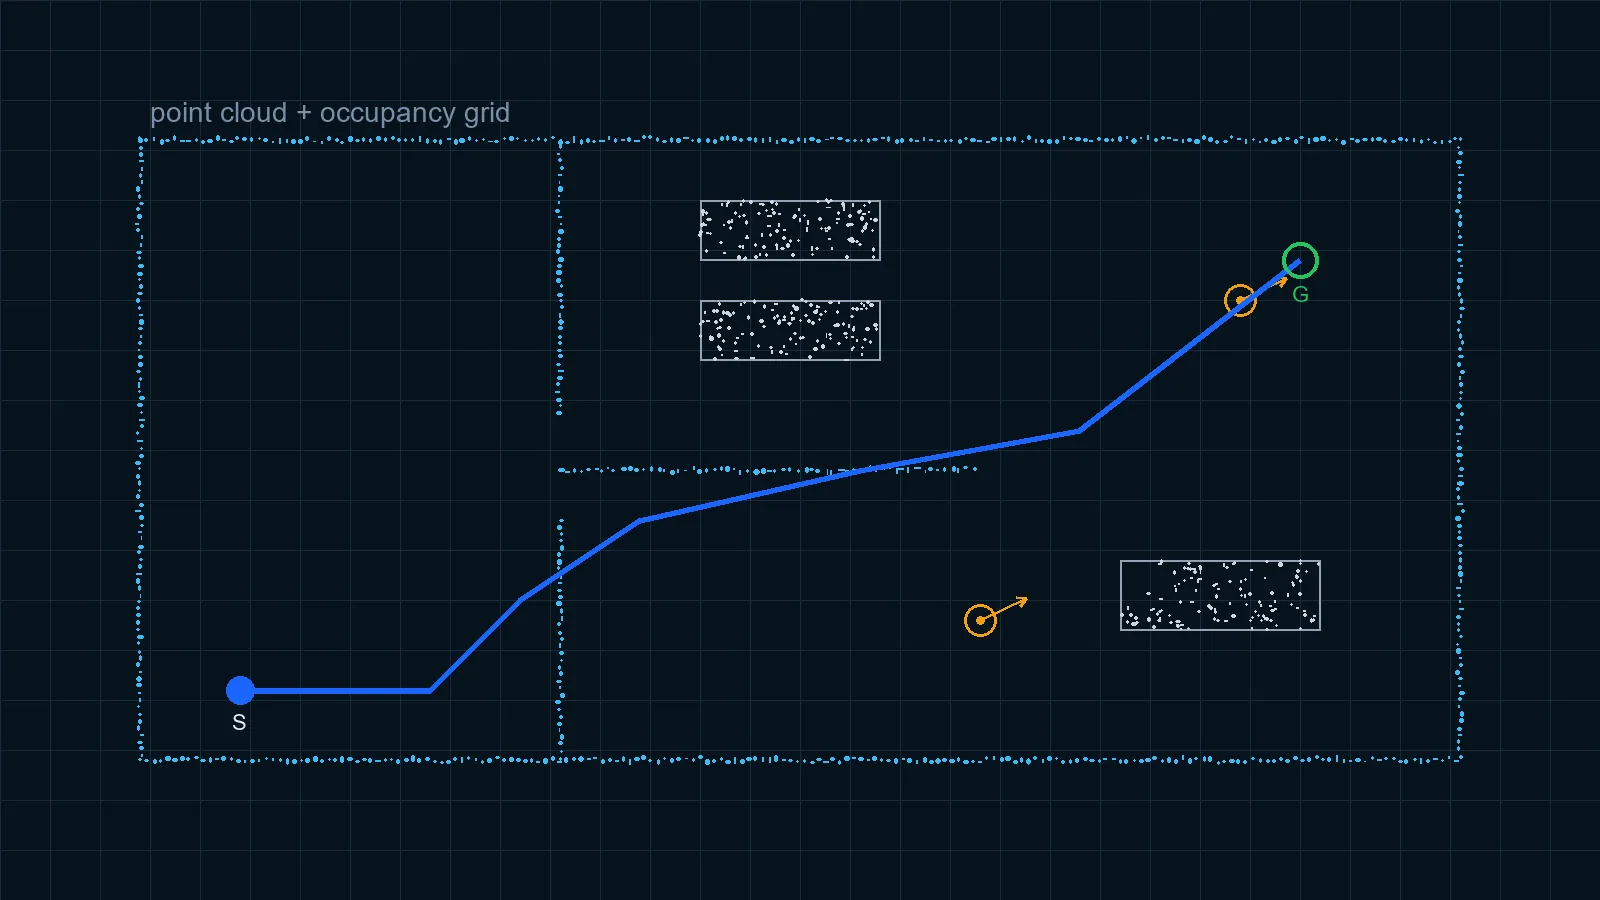
ليدار متعدد الخطوط ثلاثي الأبعاد كمستشعر أساسي، مع إمكانية إضافة ليدار مزدوج أمامي وخلفي وكاميرات عمق ورادار فوق صوتي لتحقيق إدراك مجسّم بزاوية 360° دون مناطق ميتة؛ وتوفّر المعالجة المسبقة للسحابة النقطية وفصل الأرضية وتتبع الأهداف المتعددة منطقة عبور مستقرة.

التموضع ورسم الخرائط

SLAM ثلاثي الأبعاد يدمج الليدار مع القصور الذاتي لبناء خريطة سحابية نقطية لحظياً. لا حاجة إلى ألواح عاكسة أو شرائط مغناطيسية أو رموز QR؛ دقة إعادة تموضع 10 ملم وملاحة مستمرة في المساحات الكبيرة وعبر الطوابق.

التخطيط وتفادي العوائق

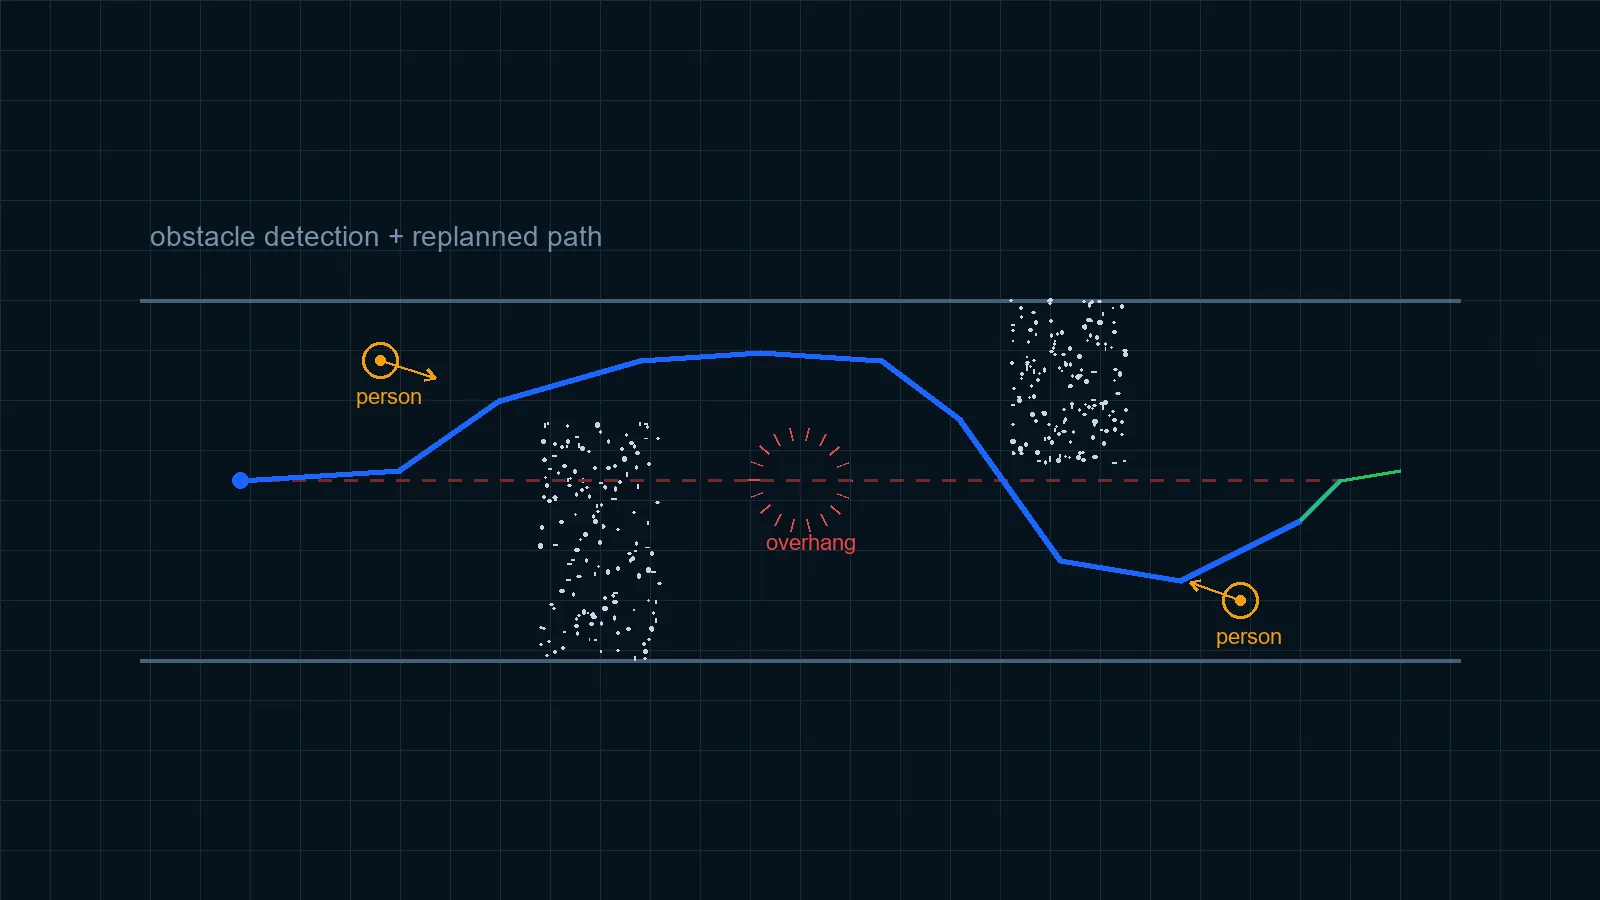
تخطيط مسار عام مع تفادٍ ديناميكي محلي يمكّن الروبوت من المرور تحت الأجسام المعلّقة وعبر الممرات الضيقة وتجاوز العوائق المنخفضة بسلاسة؛ ومع الصعود التلقائي للمصاعد والالتحام التلقائي بالشاحن يتحقق تشغيل بلا سائق من البداية إلى النهاية.

اتخاذ القرار المجسّد

تكامل مع DeepSeek وQWQ وERNIE Bot وSpark وChatGPT. تُحلَّل الأوامر الصوتية دلالياً وتُقسَّم إلى مهام ثم تُسلَّم مباشرة إلى طبقة الملاحة، فيفهم الروبوت صياغات بشرية مثل «اذهب إلى قاعة الاجتماعات رقم 3».

Architecture

بنية النظام وتدفق البيانات

من المستشعرات إلى المشغلات خط أنابيب أحادي الاتجاه، بينما يعمل تسجيل البيانات والتحديث عن بُعد (OTA) كقناة جانبية. يمكن اقتطاع كل طبقة أو استبدالها بشكل مستقل دون التأثير على غيرها.

بنية النظام وتدفق البيانات
  1. مدخلات المستشعرات: ليدار متعدد الخطوط ثلاثي الأبعاد كمستشعر أساسي، مع كاميرا عمق وموجات فوق صوتية ووحدة قصور ذاتي اختيارياً
  2. الإدراك والدمج: معالجة السحابة النقطية، فصل الأرضية، التجميع وتتبع أهداف متعددة
  3. التموضع ورسم الخرائط: SLAM ثلاثي الأبعاد، إعادة التموضع، إدارة الخريطة وتحديثها
  4. التخطيط والتحكم: مسار عام، تفادٍ ديناميكي محلي، تنعيم السرعة
  5. تنفيذ الهيكل: تفاضلي، دفع رباعي، شامل الاتجاهات، وأكرمان
Key Specs

المؤشرات الرئيسية

البندAGV التقليدي بالعلاماتTbot SLAM متعدد الخطوط
علامات الموقعيتطلب ألواحاً عاكسة أو شرائط مغناطيسية أو رموز QRبدون علامات — ارسم الخريطة وانطلق
أسلوب الإدراكثنائي الأبعاد أحادي الخط، عوائق بنفس الارتفاع فقطثلاثي الأبعاد متعدد الخطوط، يشمل المعلّق والمنخفض
دقة إعادة التموضعتعتمد على توزيع العلامات10 ملم
زمن تشغيل الهيكل—≥10 ساعات فارغاً · 6 ساعات محمّلاً
تنسيق عدة روبوتاتيتطلب نظام إدارة أسطول خارجياًيدعم التحكم الجماعي ولوحة المراقبة عن بعد
Perception

الإدراك بالرسم التوضيحي

أحادي الخط 2D مقابل متعدد الخطوط 3D: فرق الإدراك في المشهد نفسه
سحابة نقطية ثلاثية الأبعاد وشبكة الإشغال
اكتشاف العوائق وإعادة تخطيط المسار
Video Demos

عروض على آلة حقيقية

رسم الخريطة بليدار متعدد الخطوط ثلاثي الأبعاد
ليدأر متعدد الخطوط ثلاثي الأبعاد بميل: ملاحة وتفادٍ (مشهد 1)
ليدأر متعدد الخطوط ثلاثي الأبعاد بميل: ملاحة وتفادٍ (مشهد 2)
What It Sees

ما يستطيع إدراكه يحدد ما يستطيع فعله

العوائق المنخفضة

الأعمدة الرفيعة وأرجل الكراسي

الأجسام المعلّقة

الحفر والدرجات

الزجاج والمرايا

الأشخاص المتحركون

For Developers

مفتوحة للمطورين

واجهات ROS / rosbridge WebSocket أصلية مع تعريفات Topic / Service كاملة من الهيكل إلى التطبيق، وأمثلة بسبع لغات: Python وJS وC++ وC وJava وC# وGo. الحزمة نفسها تعمل بالفعل على 7 هياكل — N5 / OW / S / X / X2 / ACK / MW. تغيير الشكل لا يغيّر الخوارزمية، ولهذا يمكن تسليم ODM بسرعة.

حدود التطوير الثانوي

الطبقةما يمكنك فعلهطريقة الربط
طبقة التطبيقتغيير منطق العمل، ربط نظام إدارة الأسطول الخاص بكROS Topic / Service وWebSocket
طبقة المعاملاتالسرعة، نصف قطر التفادي، تنعيم المسار وغيرهادفع الإعدادات دون تعديل الشيفرة
طبقة المستشعراتإضافة كاميرا عمق أو موجات فوق صوتية أو ليدار ثانٍالربط عبر الواجهة وإعادة المعايرة
Deployment

مسار النشر والتسليم

تُنفَّذ المشاريع القياسية بالترتيب التالي؛ وتعتمد المدة الفعلية على تعقيد الموقع ونطاق التخصيص — 15–25 يوماً للموديلات القياسية و45–60 يوماً لتخصيص ODM.

  1. المتطلبات ومسح الموقع: المساحة، عرض الممرات، مادة الأرضية، المصاعد وأنظمة الدخول
  2. رسم الخريطة والمعايرة: مسح ميداني، معايرة المستشعرات والهيكل، والتحقق من الدقة
  3. تكامل الواجهات: ربط ROS / rosbridge بنظام العميل وتشغيل سير العمل كاملاً
  4. الاستلام والتدريب: تأكيد الوظائف والمؤشرات وفق قائمة التحقق، مع تدريبين مجانيين
  5. الدعم بعد التسليم: ضمان 12 شهراً · استجابة ≤4 ساعات في أيام العمل · شحن قطع الغيار خلال 48 ساعة
Boundaries

الحدود وشروط الاستخدام

لا توجد حزمة SLAM تناسب كل البيئات. توضيح ما تنجح فيه وما لا تنجح فيه أنفع من إخفائه.

بيئات تعمل فيها جيداً

  • مساحات داخلية بجدران مستقرة وسمات إنشائية واضحة
  • عرض ممر لا يقل عن قطر الهيكل مضافاً إليه هامش أمان
  • حركة متوسطة: أشخاص يتحركون لكن يمكن تفاديهم
  • مشاريع تحديث تتطلب نشراً سريعاً دون علامات

بيئات تحتاج إجراءات إضافية

  • واجهات زجاجية كبيرة ومرايا: سحابة نقطية متفرقة — يُنصح بلصق علامات أو إضافة مستشعرات
  • قاعات طويلة خالية: تدهور هندسي — يلزم تدخل بشري أو إضافة سمات
  • أجواء خارجية تحت شمس قوية مباشرة: غير مناسبة لكاميرات العمق وToF
  • تغير مفاجئ في الأرضية أو انزلاق لمسافات طويلة: انحراف التاكومتري — يلزم تخفيف السرعة أو إضافة سمات

مقارنة بحزم المصادر المفتوحة

  • حاجز البداية: المصادر المفتوحة مجانية لكنها تحتاج ضبطاً وتكاملاً؛ هذه المنصة جاهزة للعمل
  • الأجسام المعلّقة والمنخفضة: تُبنى عادة يدوياً في المصادر المفتوحة؛ هنا مدمجة
  • المسؤولية: لا يوجد اتفاقية مستوى خدمة من مجتمع؛ هنا ضمان والتزامات استجابة

مصطلحات ذات صلةSLAMشبكة الإشغالدمج المستشعراتتخطيط المسار

FAQ

الأسئلة الشائعة FAQ

لا حاجة إلى ألواح عاكسة أو شرائط مغناطيسية أو رموز QR. يبني SLAM الليدار الخريطة ويتموضع مباشرة في البيئة الحقيقية؛ وعند تغيير الموقع يكفي بناء خريطة جديدة دون أعمال إنشائية.
نعم. توفّر المنصة واجهات ROS / rosbridge قياسية وتدعم التطوير الثانوي والتخصيص المشترك؛ يرجى التواصل معنا لتأكيد صيغة التعاون المحددة.
يمكن تشغيل استدلال النموذج اللغوي على وحدة حوسبة طرفية أو خادم محلي؛ ويحتاج جانب الهيكل فقط إلى واجهات قياسية. أما أي النماذج تُستخدم وأين تُشغَّل فيُحدَّد حسب السيناريو وميزانية الحوسبة.

هل تحتاج إلى منصة ذكاء مجسّد أو تعاون في الخوارزميات؟

تخصيص شامل للمظهر والهيكل والعتاد والبرمجيات والمنصة — من النموذج الأولي إلى الإنتاج.