400~500mm 圆形 / 方形
尺寸适配人形机器人重心与载荷布局,圆形、方形两种形态可选,结构紧凑。
以自研三维多线激光雷达导航底盘为核心——单个多线激光雷达即可空间立体感知避障,省掉单线雷达、深度相机、超声波雷达与防跌落传感器;Tbot-N5-3D 六轮中驱差速、Tbot-OW 全向轮,悬空、窄道、低矮物体流畅通行,支持 100–500kg 载重定制。
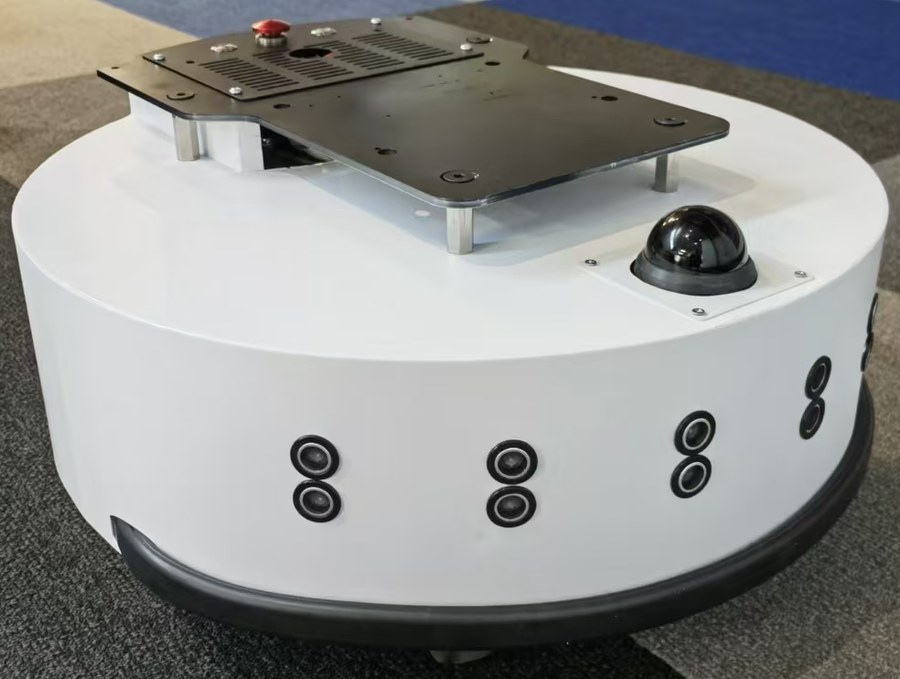
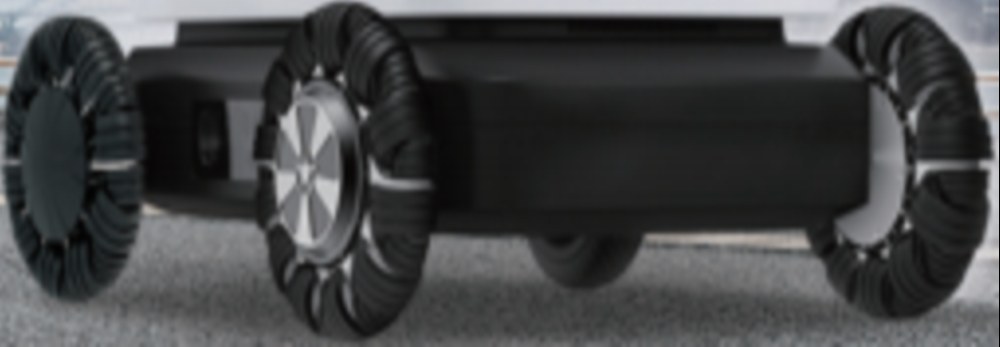
3D 多线雷达导航底盘,空间立体感知避障——省掉了单线雷达、深度相机、超声波雷达、防跌落传感器;除了双驱差速底盘,还可以做全向底盘等。多线激光雷达机器人移动底盘,单个多线激光雷达,悬空、窄道、低矮物体流畅通行。特别适合人形机器人空间避障;可选配前后双雷达 + 深度相机 + 超声波雷达,实现 360° 无死角感知;续航 6~8h;开放 ROS 接口。
400~500mm 圆形与方形底盘可选,二次定位精度 10mm;生态支持国内主流传感器与电控系统,拥有众多客户群体,已进入多家人形机器人出货供应链;可选配前后双雷达 + 深度相机 + 超声波雷达,实现 360° 无死角感知;续航 6~8h;开放 ROS 接口。
尺寸适配人形机器人重心与载荷布局,圆形、方形两种形态可选,结构紧凑。
高精度重复定位与重定位,对接充电桩、工位、电梯等场景更可靠。
支持国内主流传感器与电控系统,拥有众多客户群体,接入成本低、适配快。
已进入多家人形机器人出货供应链,量产稳定、交期有保障。
人形机器人重心高、作业空间立体,行走时上方有悬空桌面与货架、下方有台阶边缘与低矮障碍。传统单线激光雷达只能扫描一个平面,看不到上下立体空间,容易碰撞;三维多线激光雷达提供完整的 3D 空间感知,让机器人"看得见上下左右",行走、避障、绕行更安全,天然适合人形机器人。
单颗 3D 多线激光雷达取代"单线雷达 + 深度相机 + 超声波"的传感器堆叠:成本更低、可靠性更高、标定维护更简单;10mm 的二次定位精度满足精细对接作业;可选配前后双雷达 + 深度相机 + 超声波雷达实现 360° 无死角感知,续航 6~8h,开放 ROS 接口;已进入多家人形机器人出货供应链并批量落地——是下一代机器人导航的主流方案。
| 对比维度 | 传统单线雷达方案 | 三维多线激光雷达方案 |
|---|---|---|
| 感知维度 | 2D 单平面扫描 | 3D 立体空间感知 |
| 悬空 / 低矮物体 | 无法识别,易碰撞 | 悬空、窄道、低矮物体流畅通行 |
| 传感器配置 | 需雷达 + 深度相机 + 超声波堆叠 | 单雷达即可,大幅精简 |
| 定位精度 | 重定位精度一般 | 二次定位精度 10mm |
| 窄道与复杂环境 | 通过性受限,易卡阻 | 窄道、复杂环境流畅通行 |
| 成本与维护 | 多传感器成本高、标定复杂 | 精简可靠、成本更优、维护简单 |
在三维多线激光雷达导航底盘之上,集成双臂运动、深度视觉、语音交互,能像人一样学习、思考和劳动。
建图导航、路径规划、仿生手臂运动学与动力学、轨迹规划、视觉识别等算法与应用,为教学和科研提供平台支撑。
底盘集成 3D 多线激光雷达与视觉传感器,实现室内外自主建图、路径规划与空间立体感知动态避障,单个雷达即可流畅通行悬空、窄道与低矮物体。
单臂 7 个自由度、负载 5kg,支持运动学解算、轨迹规划与双臂协同;底盘支持腰部协同控制,可执行复杂操作任务。
支持拖动示教复现与模仿学习,通过遥操作使用人的工具和设备,快速习得新任务。
深度视觉实现目标识别、抓取定位与环境理解,配合语音交互完成人机协作。
提供多种二次开发形式与通讯方式,开放度高,附带丰富学习资源与易用软件。
各部件采用一体化集成设计,节省空间、便于维护,整体小巧灵活。


致力于使传统机器人变成一个有手、有脚、有耳、有眼、有触觉、有大脑,可示教学习、亦可自主规划,实用性强的高智能化产品。
控制方面提供多种二次开发形式、支持多种通讯方式,开放度高。
该机器人主要用于工业智造及物品搬运,因此提供尽可能多的学习资源、方便的使用软件与开放式的二次开发接口。
| 整机高度 | 1600 mm |
|---|---|
| 单臂自由度 | 7 个 |
| 单臂负载 | 5 kg |
| 移动方式 | 轮式底盘 |
| 导航方式 | 3D 多线激光雷达 SLAM · 空间立体感知避障 |
| 安全传感 | 单颗 3D 多线激光雷达(360°× 垂直视场角多款可选:-12°~50° / -10°~90°),无需超声波/深度相机/防跌落传感器;亦可选配前后双雷达 + 深度相机 + 超声波雷达实现 360° 无死角感知 |
| 夹爪 | 两指夹爪 |
| 仿人功能单元 | 头部运动、腰部旋转、腿部弯曲、双臂运动 |
| 交互方式 | 语音交互、遥操作、拖动示教 |
| 开发支持 | 多种二次开发形式、多种通讯方式 |
面向工业智造、物品搬运、教学科研等场景,引领「AI + 机器人」技术革新。
面向智能工厂提供建图导航、路径规划与双臂协同作业,替代枯燥、困难或危险的重复劳动。
基于 3D 多线激光雷达导航底盘自主行走,配合双臂抓取实现物料搬运与上下料。
开放多种二次开发形式与通讯方式,支撑机器人学、SLAM 导航、运动规划等教学与科研。
针对人形、清洁、配送、迎宾、巡检等整机机器人,3D 多线激光雷达可倒装于机器人顶部,获得更高、更远、无遮挡的立体视野。
雷达置于整机顶部,越过桌面、货堆与人流,水平 360° 扫描不被机身遮挡,远距离提前感知障碍物。
顶部高位安装配合 32 / 64 / 128 线多线激光雷达,探测距离 40~60 米,大空间、厂区、停车场提前减速绕行。
输出完整 3D 点云,悬空管线、低矮障碍、玻璃门、台阶边缘均可识别,支撑立体导航与语义避障。
顶部雷达防护等级 IP65,防尘防泼水;整机防护 IP54,适应商超、工厂、地下车库等复杂商用环境。
| 激光雷达线数 | 32 / 64 / 128 线多线激光雷达可选 |
|---|---|
| 探测距离 | 40 ~ 60 m |
| 定位精度 | 模糊到点 ±5 cm;精确到点 ±2 cm |
| 定位导航与避障 | 采用 3D 多线激光雷达定位导航避障,支持 3D 点云避障 |
| 续航 | 空载 ≥ 10 h;满载 6 h |
| 爬坡能力 | 5° |
| 越障能力 | 2 cm |
| 最小通道宽度 | 56 cm |
| 整机防护等级 | IP54 |
| 激光雷达防护等级 | IP65 |
| 安全急停 | 支持急停按钮 |
| 环境对接 | 可对接自动门与电梯 |
从感知、导航到运动控制与任务决策,提供完整的具身智能算法能力,支撑机器人自主行走与作业。
激光 / 视觉 SLAM、多传感器融合、目标检测与分割、3D 点云处理。
全局与局部路径规划、代价地图、语义导航。
位姿控制、轨迹与速度优化、轨迹跟踪、电机控制。
具身学习、智能决策,支撑复杂场景下的自主任务执行。
单颗 3D 多线激光雷达取代多传感器堆叠,线束、接插件与故障点显著减少,系统更简洁。
故障点减少带来 MTBF 提升与售后成本改善,整机长期运行更稳定。
无需同时跑多模态融合感知,主控算力负载下降,发热与功耗更低。
传感器与算力开销降低,电池续航受益,空载 ≥10 h、满载 6 h。
多年机器人平台Tbot研发积累,历经多代产品迭代验证,平台成熟稳定。
高校科研技术成果培育转化,技术底座扎实,创新能力持续输出。
与大型机器人代工厂深度合作,产线规范、品控严格,从样机到批量交付稳定可靠。
由专业机器人售后服务公司团队提供服务,团队人员结构完整,研发、生产、售后分工明确。
问题实时响应、快速定位与处理,保障机器人连续运行。
完善的售后体系与备件支持,让客户买得放心、用得安心。